Исследователи CASIA повысили успешность введения деталей роботом с помощью тактильного сенсора
Подробнее
Pandaily
pandaily.com

Исследователи CASIA повысили успешность введения деталей роботом с помощью тактильного сенсора

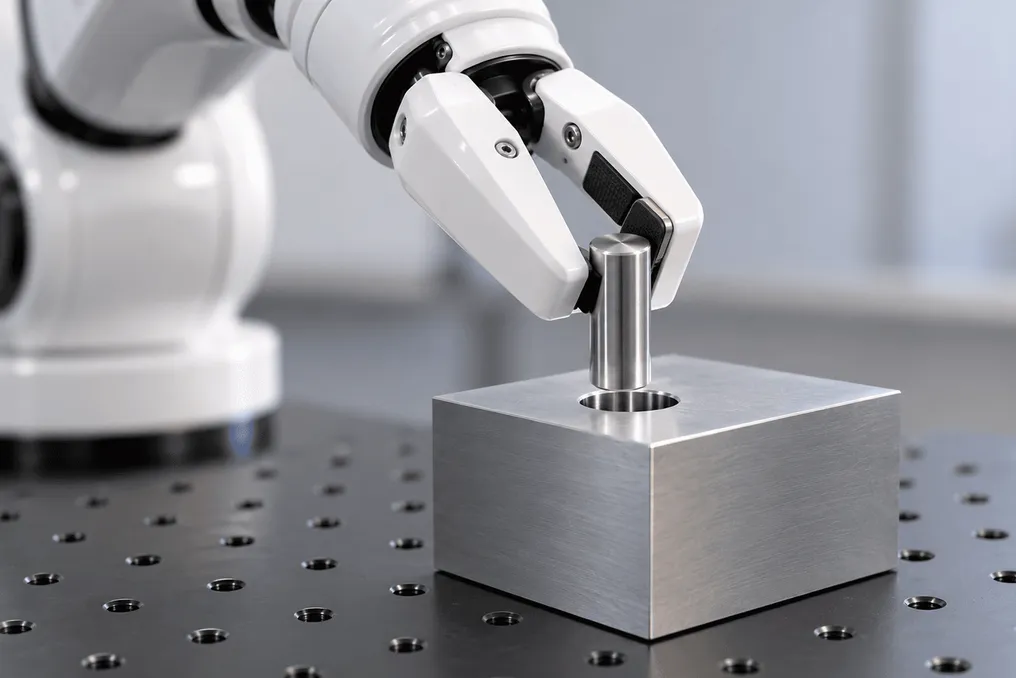
Команда исследователей из Института автоматизации Китайской академии наук (CASIA) продемонстрировала, что добавление тактильной обратной связи на кончики пальцев значительно улучшает способность роботизированной руки вставлять детали в отверстия с субмиллиметровым зазором.

Работа, выполненная командой Лонга Чэна при участии таких авторов, как Синьпан Мэн, Хоучэн Ли и Чжэньхуа Ма, была принята на конференции IROS 2026 и опубликована на arXiv под названием «From Reach to Insert: Tactile-Augmented Precision Assembly under Sub-Millimeter Tolerances».

Точное введение деталей в отверстия с малым допуском является сложной задачей, поскольку небольшие ошибки в положении могут привести к заклиниванию или чрезмерным контактным силам, а камеры часто блокируются захватом и самой деталью в момент приближения штифта к отверстию.

Команда разделила эту задачу на два этапа. Сначала политика достижения, обученная методом имитационного обучения с использованием Diffusion Policy, захватывает случайно расположенный штифт и подносит его к отверстию. Затем политика обучения с подкреплением, основанная на Soft Actor-Critic, выполняет сам процесс введения и способна восстанавливаться после сбоев во время контакта.

В процессе обучения используется асимметричная конструкция актора-критика. Актор в основном полагается на визуальные данные, что обеспечивает эффективность политики при внедрении, тогда как критик получает тактильную обратную связь для более точной оценки действий. Поскольку каждое захватывание оставляет на датчике разное начальное показание, система сначала оценивает тактильную базовую линию до контакта, а критик работает с изменением относительно этой базовой линии. Кроме того, команда группирует обучающие выборки по показаниям крутящего момента и равномерно распределяет выборки по группам, чтобы политика могла увидеть более широкий спектр условий контакта.

Для эксперимента использовалась роботизированная рука Franka Emika Panda с 7 степенями свободы, оснащенная шестиосевым тактильным датчиком PaXini PX-6AX GEN3 на кончике пальца, а также камера Intel RealSense, установленная на запястье, и вторая камера RealSense для общего обзора. Этот датчик был предоставлен в рамках исследовательского сотрудничества с PaXini Tech.

Тестирование проводилось на пяти различных формах отверстий: квадратном, круглом, шестиугольном, L-образном и треугольном, при допусках 1 мм, 0,25 мм и 0,05 мм. При использовании чистого имитационного обучения средний процент успеха составил 76% при зазоре 1 мм, но упал до 24% при 0,25 мм и до 0% при 0,05 мм. При зазоре 0,05 мм имитационное обучение в сочетании с обучением с подкреплением без использования тактильного сенсора достигало успеха в 52% случаев. Однако благодаря тактическому критику и группированию выборок успех увеличился до 67%, при этом пиковая сила взаимодействия снизилась на 60%, а пиковый крутящий момент — на 44%.
Похожие сюжеты

Робот Midea MIRO U установил винты на 100 000 стиральных машин за три месяца
Подробнее
pandaily.com

Робот Midea MIRO U установил винты на 100 000 стиральных машин за три месяца

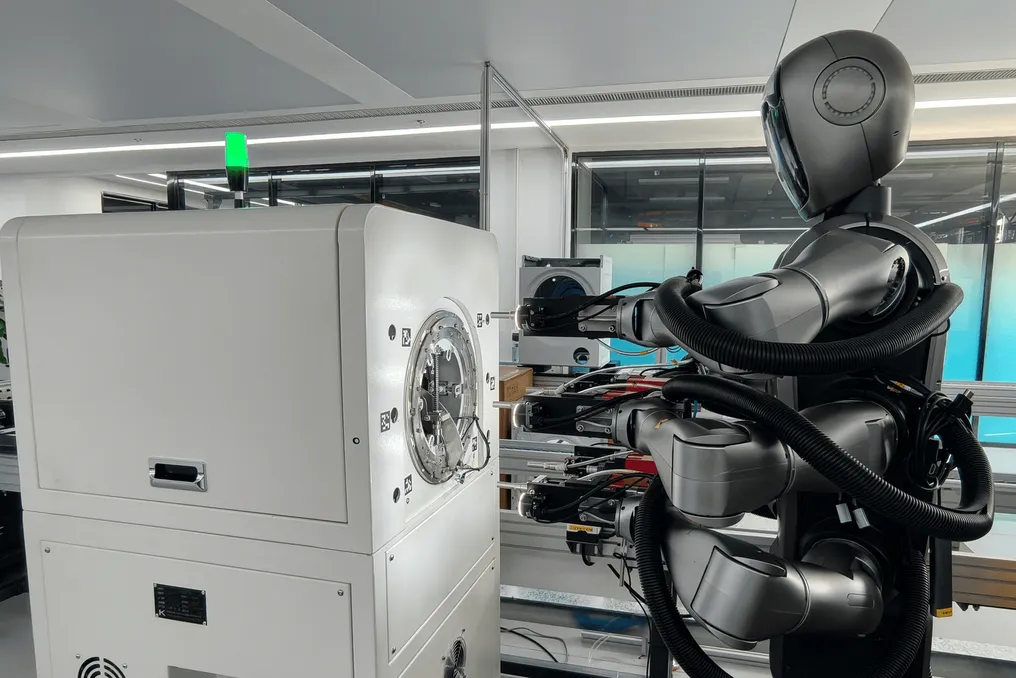
Шестирукий человекоподобный робот MIRO U от Midea за последние три месяца работал на фабрике компании по производству стиральных машин в Уси, где он выполнил установку винтов на задней панели 100 000 таких машин.

Эти данные были представлены руководителем центра инноваций в области воплощенной робототехники KUKA во время медиа-тура, который был организован Гуандунским департаментом промышленности и информационных технологий в середине или конце октября, согласно сообщению Time Finance, опубликованному в QQ News.

В лаборатории Глобального инновационного центра Midea в Шунде, Фошане, журналисты наблюдали, как MIRO U закручивает винты со средней скоростью шесть винтов примерно за 10 секунд, при этом заявленный процент успешного выполнения задачи составил 99,8 процента.

Компания Midea, владеющая немецким производителем роботов KUKA, считает шестирукое решение практичным. Двурукие человекоподобные роботы обладают гибкостью, однако их эффективность составляет лишь около 30 процентов от эффективности человека, чего недостаточно для производственной линии бытовой техники. Использование шести рук на одной машине позволяет ее производительности на квадратный метр площади соответствовать уровню квалифицированных работников.

Midea впервые представила MIRO U в декабре 2025 года как третьем поколении своей линейки человекоподобных роботов. Этот колесный робот способен самостоятельно подниматься вертикально и вращаться на 360 градусов на месте. Компания следует новаторскому подходу: роботы сначала проходят проверку на собственных заводах по производству стиральных машин в Цзинчжоу и Уси, а также на логистическом складе в Уху, прежде чем предлагаться внешним заказчикам.

MIRO U является частью более широкого тренда в провинции. По данным отчета, к сентябрю в производственных компаниях Гуандуна было размещено более 2000 человекоподобных роботов, которые работают в реальных производственных условиях, и ожидается, что к концу года их число превысит 3000.

Другие примеры с тура демонстрируют переход работы человекоподобных роботов от демонстраций к задачам, поддающимся измерению. В штаб-квартире X Square Robot в Шэньчжэне двухрукий робот переворачивает посылки так, чтобы их этикетки были обращены вверх, сортируя более 1800 упаковок в час. Компания AI² Robotics сообщила, что ее роботы используются на предприятиях полупроводникового дисплея, автомобилестроения и биофармацевтики, однако руководители все еще считают полномасштабное внедрение далеким будущим.

Руководитель Huayan Robotics отметил, что решения, хорошо работающие в симуляции, часто теряют точность в реальных мастерских из-за изменения освещения, вариаций деталей, вибрации, давления масла и ограничений по времени цикла.

Официальные данные Гуандуна показывают, что в 2025 году провинция произвела 336 300 промышленных роботов, что составляет 43,5 процента от общенационального объема, а Дельта Жемчужной реки способна создавать прототипы в течение 48 часов и поставлять небольшие партии в течение семи дней.

Исследователи из Tsinghua, Infinigence AI и AgiBot обучили 96 роботов коллективному опыту
Подробнее
pandaily.com

Исследователи из Tsinghua, Infinigence AI и AgiBot обучили 96 роботов коллективному опыту

Исследователи из Университета Цинхуа, Infinigence AI и AgiBot представили подход обучения, названный Коллективное Обучение Опытом (Collective Experience Learning, или CEL). Этот метод позволяет роботам учиться на успехах других роботов, вместо того чтобы полагаться преимущественно на демонстрации со стороны человека.

Согласно сообщению, опубликованному QbitAI 30 октября, команда проверила эту методику на кластере из 96 реальных роботов. Соответствующая научная статья доступна на arXiv под номером 2610.25736.

Исходная проблема, которую решают исследователи, связана с трудовыми ресурсами. Роботы совершенствуются, накапливая практический опыт, однако сегодня это чаще всего достигается путем многократного повторения движений человеком или вмешательства оператора для исправления ошибок. Хотя роботов можно развернуть сотнями, квалифицированных операторов невозможно масштабировать в таком же темпе.

При использовании CEL успешный опыт, полученный одним роботом, сохраняется и делится, что дает возможность роботу, столкнувшемуся с задачей, изучить, как его коллеги разрешали схожие ситуации.

Тестирование задач и результаты

Команда протестировала пять различных задач, охватывающих как домашнюю, так и заводскую работу: раскладывание цветов, складывание одежды, зарядка телефона, сборка табурета и упаковка телефона. Два робота, которые не участвовали в тренировке, выполнили 600 испытаний, допустив 15 неудач, что обеспечило общий процент успеха в 97,5 процента. Процент успеха по всем пяти задачам превысил средний показатель шести человеческих операторов.

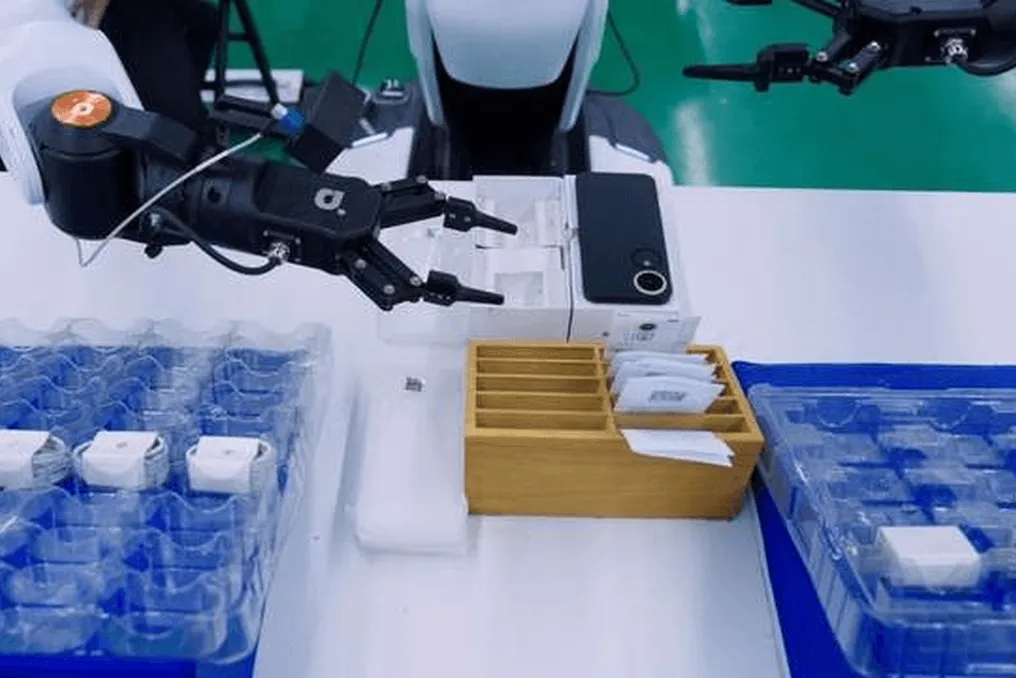
В частности, при упаковке телефона, которая является многоэтапной промышленной задачей, процент успеха вырос с 79,2 процента до 98,3 процента после применения коллективного обучения, при этом в 120 последовательных попытках было зафиксировано всего два сбоя.

Также была отмечена тенденция к масштабированию: при сохранении того же объема реального времени обучения увеличение числа участвующих роботов с 16 до 96 повысило успех с 86,7 процента до 98,3 процента.

Технические компоненты системы

Функционирование этой системы обеспечивают два ключевых элемента. Первый — отказоустойчивая асинхронная система обучения, получившая название FATS. Эта система построена на открытой платформе крупномасштабного обучения с подкреплением RLinf. Роботы загружают свой опыт сразу после завершения задачи, не дожидаясь остальных, а кластер продолжает работать, даже если устройства отключаются.

В ходе теста с 96 роботами кластер собрал 9 834 эпизода. Двадцать два робота имели в общей сложности 30 сбоев, однако потеря времени роботов составила лишь 1,3 процента от общего времени работы.

Второй компонент — алгоритм, который называется тонкая настройка извлечения опыта, управляемого ошибками (failure-guided experience retrieval fine-tuning, или FERT). Одна манипуляция может длиться минуты и включать тысячи шагов действий, но обратная связь часто сводится только к конечному успеху или неудаче. FERT использует оба этих аспекта: когда робот сталкивается с трудностями, он извлекает успешный опыт из аналогичных ситуаций и фокусирует обучение именно на этих примерах.

Сообщение было предоставлено Infinigence AI. Результаты представлены исследовательской группой и еще не прошли независимую проверку.

Xiaomi представила бионическую руку с 21 степенью свободы, основанную на процедурах работы на автомобильном заводе
Подробнее
pandaily.com

Xiaomi представила бионическую руку с 21 степенью свободы, основанную на процедурах работы на автомобильном заводе

Компания Xiaomi раскрыла результаты своих исследований в области бионической руки с высокой степенью свободы, предназначенной для выполнения производственных задач. Эти детали были опубликованы через официальный технологический канал компании 27 октября. Важно отметить, что это обновление исследовательского процесса, а не коммерческий запуск; компания пока не предоставила информацию о цене, доступности или партнерах.

Концепция дизайна была разработана на основе существующих рабочих процессов в самой компании. Команда робототехники Xiaomi взяла 2 579 стандартных операционных процедур из 16 различных типов рабочих мест на пилотном производственном центре отдела интеллектуального производства для их электромобилей. Из этого объема было отобрано 1 827 процедур для видео- и захвата движения.

Согласно данным компании, полученный набор данных охватывает более 70,8 процента ручных операций на этих типичных станциях. Используя эти данные, а также анализ частоты использования каждой степени свободы, совместного движения суставов и испытания на абляцию в симуляции захвата, Xiaomi пришла к выводу, что 21 степень свободы представляет собой оптимальный баланс для заводских работ.

По сравнению с моделями, имеющими от шести до пятнадцати степеней свободы, компания сообщает о среднем увеличении успешности стабильного захвата на 15–38 процентов. При этом, превышение порога в 23 степени свободы показало явное снижение отдачи. Эти показатели получены в ходе собственной оценки Xiaomi.

Аппаратное обеспечение представляет собой гибридный привод: большая часть системы приводится в движение сухожилиями, а пять степеней свободы реализованы через прямое приведение, что в сумме составляет 26 моторов. Моторы, расположенные в предплечье, а не в самой кисти, позволяют сохранить массу ладони на уровне 324 граммов. По мнению команды, это снижает инерцию в конце руки и улучшает реакцию управления. Контроль натяжения сухожилий отвечает за силу захвата.

Система тактильного зондирования очень плотная: вся ладонь оснащена 1 500 сенсорными точками. Расстояние между пальцами и под ними составляет 1 миллиметр, а в ладони — 2 миллиметра. Эти модули спроектированы таким образом, чтобы их можно было легко менять и обслуживать. Xiaomi отмечает, что такая конфигурация полезна не только для захвата предметов, но и для сбора тактильных данных с человеческой руки, поскольку расположение сенсоров соответствует перчатке, которую использовала команда ранее.

Поскольку размещение 26 моторов в кисти генерирует тепло, команда разработала модель прогнозирования тепловыделения и специальную теплоотводящую ткань. Эта модель позволяет предсказывать изменения температуры на пять-десять минут вперед с погрешностью лучше трех градусов Цельсия, что дает возможность заблаговременно запланировать охлаждение.

Xiaomi уже более года интегрирует свой собственный автомобильный завод в работу своей робототехнической разработки, и данная бионическая рука отражает этот цикл: производственные процедуры поступают на вход, а технические характеристики — на выход.

Популярное