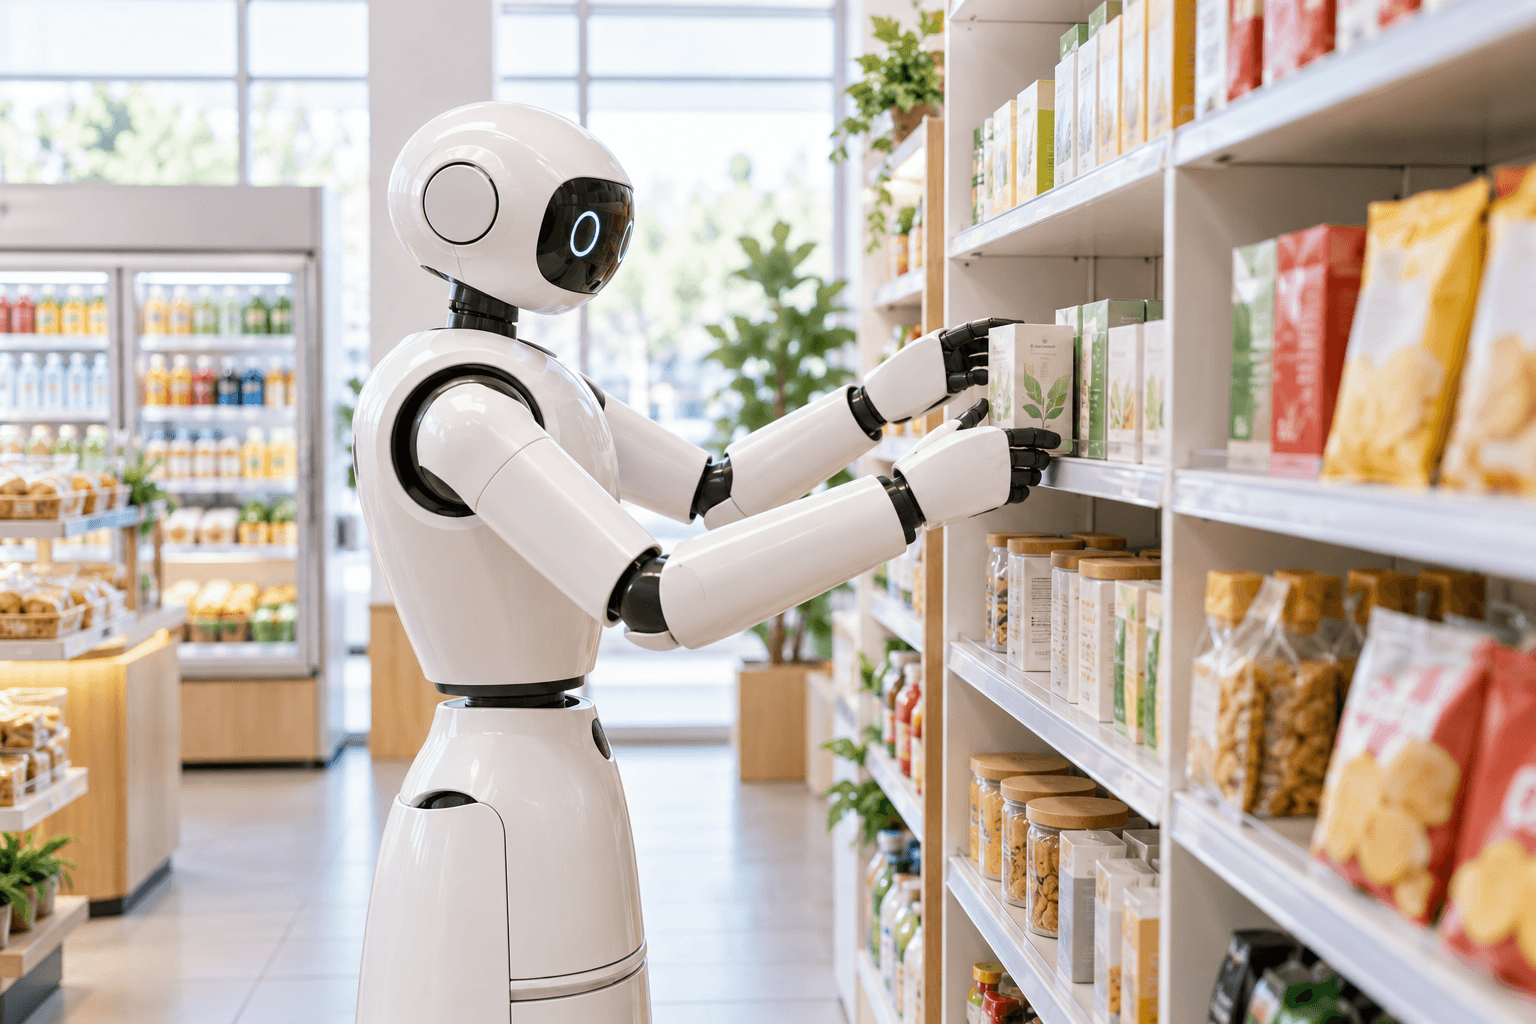
AgiBot представила робота GO-3 Preview, который занял первое место в трех рейтингах и планирует стать открытым проектом
Подробнее
Pandaily
pandaily.com

AgiBot представила робота GO-3 Preview, который занял первое место в трех рейтингах и планирует стать открытым проектом

Компания AgiBot выпустила модель GO-3 Preview 29 октября. Эта воплощенная модель искусственного интеллекта способна продолжать обучение в масштабе на всех этапах: во время предварительного обучения, после него и уже после внедрения в работу. AgiBot намерена сделать полную модель общедоступной к концу 2026 года.

GO-3 Preview основан на архитектуре, которую AgiBot называет WRAM, или Моделью Действий Рассуждения о Мире. Эта архитектура связывает рассуждение о задаче, прогнозирование будущих событий и генерацию действий, позволяя роботу понять инструкцию, предвидеть результат и выполнять соответствующие движения.

Модель недавно завоевала первое место в трех рейтингах для воплощенного ИИ: RoboDojo, RoboTwin и RoboColiseum. AgiBot утверждает, что модель масштабируется по двум направлениям. С одной стороны, богатые примеры обработки объектов и развития задач предоставляются видеозаписями людей от первого лица, а траектории роботов связывают наблюдения с действиями и физическими результатами.

С другой стороны, более высокая обучающая способность модели превращает этот разрозненный опыт в навыки, которые могут быть применены к новым задачам. После предварительного обучения компания отмечает, что роботы могут выполнять незнакомые задачи в домах, на кухнях, в системах с несколькими роботами и осуществлять тонкую манипуляцию без дополнительной тонкой настройки.

При помощи нескольких демонстраций модель способна осваивать длительные и деликатные операции, например, приготовление дзяньбина — китайского пикантного блинчика. После тонкой настройки и координации шагов агентом, робот также может собирать детали Лего.

Для этапа после обучения AgiBot разработала систему распределенного обучения Genie Evolver, которая объединяет около ста реальных роботов с симуляцией физики и моделями мира. В игре по керлингу на столе робот обошел среднего протестированного человека после четырех часов онлайн-тренировок. В игре с башнями из блоков он смог вытащить пять блоков подряд, сохраняя устойчивость башни.

После внедрения агентская структура Genie Master обеспечивает связь между суждением, исполнением и обратной связью, позволяя роботам непрерывно совершенствоваться в процессе работы. Робот AgiBot G2, работавший в реальном круглосуточном магазине, самостоятельно обнаружил причины собственных сбоев, скорректировал свой подход и сохранил полученные знания без участия человека или настройки. Успешность этого робота на полном рабочем процессе возросла с 28,6 процента в первый день до стабильных 85,7 процента через пять дней.

В задаче, подобной повешению небольших крючков, AgiBot заявляет, что этот метод повысил успех выполнения отдельной задачи на 17,7 процентных пункта по сравнению с традиционной контролируемой тонкой настройкой, и процесс обучения продолжается онлайн.
Похожие сюжеты

RoboParty открывает исходный код своего гуманоидного робота RP1, включая механическую конструкцию и программное обеспечение управления
Подробнее
pandaily.com

RoboParty открывает исходный код своего гуманоидного робота RP1, включая механическую конструкцию и программное обеспечение управления

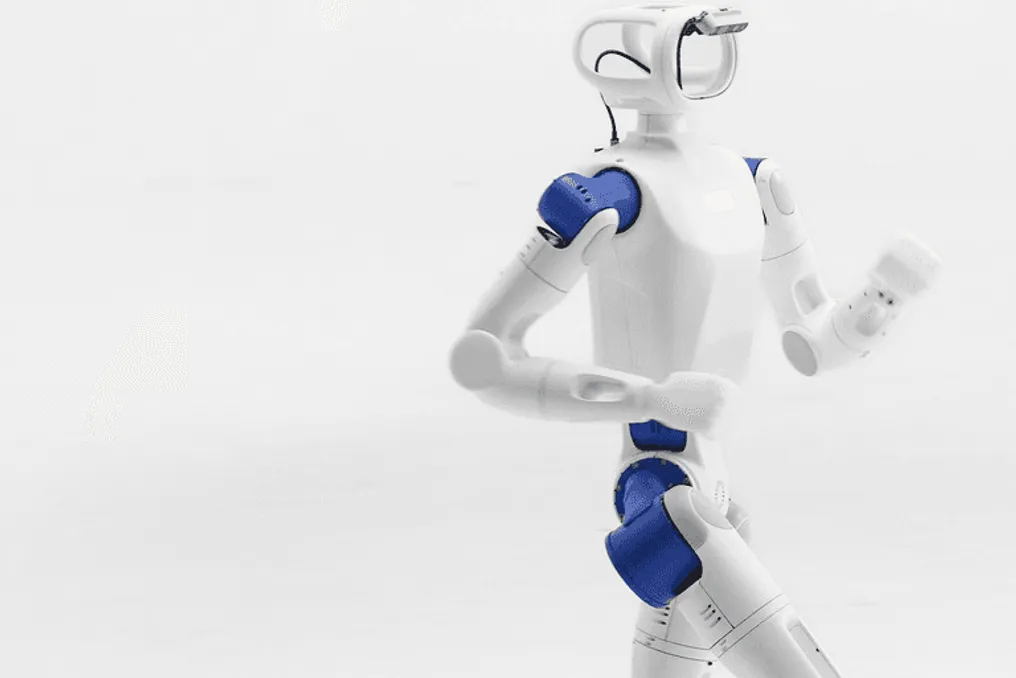
Компания RoboParty выпустила RP1, гуманоидного робота, который позиционируется как полностью открытая, полнофункциональная платформа. Вместо предоставления лишь комплекта разработки (SDK) или нескольких интерфейсов программирования приложений (API), компания публикует материалы по всей цепочке разработки: от механического и электрического проектирования и собственных модулей суставов до прошивки, моделей робота, инструментов для развертывания и обучения. Описание этого проекта было представлено в виде технической документации 25 октября.

Робот RP1 имеет высоту 135 см. Открытая версия оснащена 24 активными степенями свободы, тогда как Профессиональная версия предлагает 30 степеней свободы, включая две в голове и семь в каждой руке, что подходит для более сложных исследований манипуляции. Модули головы и кистей рук могут быть заменены для использования в различных целях, таких как образование, научные исследования, сбор данных, экскурсии или развлечения. RoboParty продемонстрировала способность робота непрерывно ходить, отслеживать движения человека, восстанавливаться после толчков и подниматься после падений.

Аппаратная часть основана на ROMOMO, интегрированном модуле вращающегося сустава от RoboParty. Согласно опубликованным характеристикам, номинальный пиковый крутящий момент варьируется от 25 до 160 ньютон-метров при питании от 48В и использовании связи CAN-FD. Эти модули объединяют моторы внутреннего ротора с планетарными редукторами, что позволяет пожертвовать низкой инерцией ротора ради быстрого отклика, жесткости, устойчивости к перегрузкам и снижения стоимости. RP1 использует тазобедренный сустав, не расположенный по оси, и параллельный голеностоп, где два мотора совместно управляют тангажем и креном, а крепление с полой кабельной разводкой упрощает демонтаж суставов.

На платформе GitHub репозиторий обзора RP1 содержит ссылки на подпроекты, посвященные механическим исходным файлам, электронике, процедурам тестирования и сборки, прошивке сустава ROMOMO и хост-инструментам, а также ловкой рукой RP Hand с SDK на C++, Python и ROS 2, полному машинному тестированию и приложению контроллера. В репозитории перечислены механические CAD-модели, схемы, макеты печатных плат, файлы Gerber, спецификация материалов и документация по сборке для аппаратного обеспечения, в то время как модели URDF, MJCF и сетчатые модели доступны для симуляции. В исходной статье отмечается, что точный объем каждого выпуска следует проверять в отдельных репозиториях.

Что касается программного обеспечения, встроенный стек соединяет моторы, инерционные датчики и систему управления батареей через унифицированный интерфейс устройства, обеспечивая управление на частоте 500 Гц и обновление политик на частоте 50 Гц. Инструмент открытого типа для переназначения движений под названием hhtools отображает движения человека на робота, соблюдая ограничения суставов и контакт с землей. В рамках базовой платформы разработки PartyOS от RoboParty открыты части базового слоя движения, включая hhtools, MimicLite и UFO — проект по восстановлению после возмущений и падений. Более высокие уровни для представления намерений и оркестрации навыков агента пока остаются в стадии исследований.

RoboParty открыла набор заявок для бета-программы RP1, предназначенной для разработчиков и команд с реальными проектами, готовыми сообщать о проблемах и предоставлять обратную связь по данной платформе.

OpenAI विकसित करेगा человекоподобных роботов; первый демонстрационный показ ожидается в 2027 году
Подробнее
www.aajtak.in

OpenAI विकसित करेगा человекоподобных роботов; первый демонстрационный показ ожидается в 2027 году

Компания OpenAI, которая создала ChatGPT, планирует заняться еще более масштабным проектом — разработкой роботов, внешне похожих на людей. Особое внимание уделяется не только способности этих роботов двигаться, но и их умению понимать окружающую среду и выполнять задачи.

Генеральный директор OpenAI, Сэм Альтман, дал намеки относительно демонстрации робота. Возникает вопрос о возможностях этого робота и сроках его появления.

Первая демонстрация возможна в 2027 году

Согласно отчету, Сэм Альтман сообщил, что OpenAI может представить демонстрацию своего гуманоидного робота в 2027 году. При этом компания пока не раскрыла полной информации о дате выпуска, цене или характеристиках робота, и это не означает, что он поступит в продажу именно в 2027 году.

Возникает закономерный вопрос о необходимости создания человекоподобных роботов, учитывая, что машины уже существуют. Современные дома, офисы и фабрики спроектированы с учетом человеческой анатомии. Робот, имеющий схожую с человеческой конструкцию, сможет легче функционировать в таких средах.

Однако простое создание человеческого тела недостаточно. Робот должен обладать способностью анализировать происходящее вокруг него и принимать решения о следующих действиях.

Мозг робота будет самым важным

Главная сила OpenAI заключается в ее технологиях искусственного интеллекта. Компания намерена использовать эту технологию для придания роботу разумности. Например, если роботу поручить поднять предмет, он должен сначала распознать этот предмет, понять, как его поднимать, а затем завершить работу. Таким образом, критически важным станет не просто следование заранее заданным командам, а способность робота принимать решения, основываясь на понимании текущей ситуации.

Конкуренция с Tesla?

OpenAI не является единственной компанией, участвующей в гонке гуманоидных роботов. Tesla, возглавляемая Илоном Маском, также работает над своим роботом Optimus. Другие компании также продвигают эту технологию вперед.

На данный момент полная информация о роботе OpenAI отсутствует. Остается наблюдать, что продемонстрирует компания в 2027 году и насколько эффективно ее робот сможет работать в реальном мире.

Популярное