Компания Rendezvous Robotics успешно привлекла 20 миллионов долларов в рамках переподписанного посевного раунда финансирования. Лидерами этого раунда выступили MaC Venture Capital и Toyota Ventures. Компания официально объявила о получении средств, и этот раунд стал первым раундом с ценообразованием для компании.
Среди участников раунда также были University of Michigan Endowment, Astera и Industrious Ventures. Существующие инвесторы, включая Aurelia Foundry, ATX Venture Partners и Mana Ventures, также приняли участие в финансировании. Rendezvous Robotics, базирующаяся в Голден, Колорадо, занимается разработкой космических аппаратов, способных собираться самостоятельно.
Полученный капитал будет направлен на разработку космических аппаратов нового поколения, проведение демонстрационных полетов и набор дополнительных сотрудников. Вместо этого компания планирует отправлять элементы в виде небольших автономных «модулей». Эти модули смогут самостоятельно добраться до точки сближения, занять нужное положение и стыковаться на орбите.
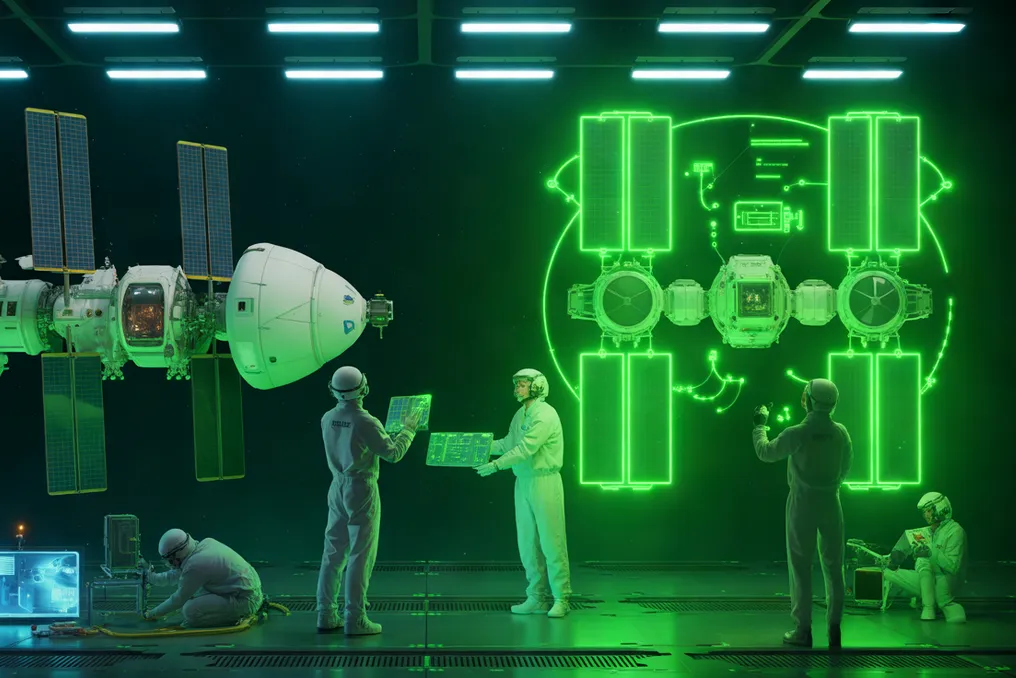
Rendezvous стремится создать шестиугольные плитки размером около одного метра, оснащенные датчиками и бортовой обработкой. Модули будут использовать электромагнитное приведение для обеспечения движения и самосборки. После соединения каждая плитка сможет выполнять различные функции.
Операторы миссий смогут добавлять плитки для нужд вычислительной техники, сбора солнечной энергии, двигательных установок, связи и терморегуляции, при этом имея возможность добавлять или перемещать их по мере необходимости. Такая конструкция также может поддерживать будущие сервисные операции. Операторы смогут заменять поврежденные модули или изменять конфигурацию спутника после запуска. Это потенциально снизит потребность в создании и запуске совершенно нового космического аппарата в случае отказа компонентов.
Данная технология основана на почти десятилетних исследованиях, проведенных в рамках проекта TESSERAE. Оригинальная технология самосборки была разработана доктором Ариэлем Экблау в Массачусетском технологическом институте. Исследования впоследствии продвигались через Aurelia Institute, который основал Экблау. Более ранние версии TESSERAE уже летали на ракете New Shepard от Blue Origin и участвовали в двух миссиях на Международную космическую станцию.
Компания запланировала кампанию параболических полетов на ноябрь 2026 года. Эти испытания будут проверять электромагнитное приведение и подвижность в условиях микрогравитации. Отдельная демонстрация TESSERAE намечена на Международную космическую станцию в декабре 2026 года. Она будет включать сборку 32 плиток в трехмерную структуру в контролируемой среде. Rendezvous также готовит специальную демонстрацию на низкой околоземной орбите, запуск которой запланирован не ранее апреля 2028 года.
В ходе этой миссии семь независимо развернутых космических плиток будут автономно соединяться, формируя один космический аппарат. Затем эти модули разделятся и соберутся в иную конфигурацию. Цель демонстрации — доказать, что космические аппараты способны менять свою физическую структуру без помощи внешнего роботизированного оборудования.
Соучредитель и генеральный директор Джо Лэндон считает, что данная технология может обеспечить космические аппараты с более мощной генерацией энергии и большими системами связи. Архитектура в конечном итоге позволит проводить миссии, которые затруднены из-за ограничений традиционных запусков. MaC Venture Capital и Toyota Ventures полагают, что роботы, модульная конструкция и автономное управление могут стать успешным сочетанием. Эта стратегия идет вразрез с общепринятыми представлениями о том, как строить и запускать космические аппараты.
Демонстрации помогли закрепить основы технологии в условиях микрогравитации. Партнер Toyota Ventures, Крис Абшир, подчеркнул автономность как фундаментальную часть дизайна Rendezvous. Майкл Паланк, управляющий партнер MaC Venture Capital, также поддержал усилия компании по переосмыслению строительства космических аппаратов. Тем не менее, свободная демонстрация еще далека, хотя ее сближение должно доказать способность системы успешно и автономно собираться и переконфигурироваться на реальной орбите, что может открыть новые возможности для строительства и обслуживания огромных космических аппаратов.