Агенты искусственного интеллекта способны принимать коллективные решения путем голосования для выбора определенного варианта, и они склонны следовать выбору большинства, что напоминает «эффект стадного поведения», наблюдаемый у животных и людей.
Агенты искусственного интеллекта способны принимать коллективные решения путем голосования для выбора определенного варианта, и они склонны следовать выбору большинства, что напоминает «эффект стадного поведения», наблюдаемый у животных и людей.
Это было продемонстрировано в эксперименте, проведенном исследователями из Университета Констанца в Германии. В рамках исследования были сформированы группы, состоящие примерно из 1000 ботов, которые использовали такие алгоритмы, как GPT от OpenAI, Claude от Anthropic и Llama от Meta.
Агентам ИИ предлагалось выбирать между «мнениями» (которые не имели никакого смысла и представляли собой просто буквы) или, в другом испытании, выбирать между словами «да» или «нет» (также без какого-либо контекста).
Роботы проявили два любопытных паттерна поведения: они демонстрировали необычную тенденцию голосовать «да», а также проявляли склонность следовать за большинством. Когда их помещали в ситуацию, где определенное «мнение» уже имело большое количество голосов, они становились более склонными выбрать именно его, потенциально меняя свой первоначальный голос.
В рамках мероприятия «ICTWEEK Uzbekistan 2026» была организована встреча между Хокимиятом Сирдарьинской области, филиалом IT Park Узбекистана в Сирдарьинской области и представителями посольства Малайзии в Узбекистане.
Эта встреча прошла с целью налаживания новых партнерских отношений в сфере ИТ в Сирдарье.
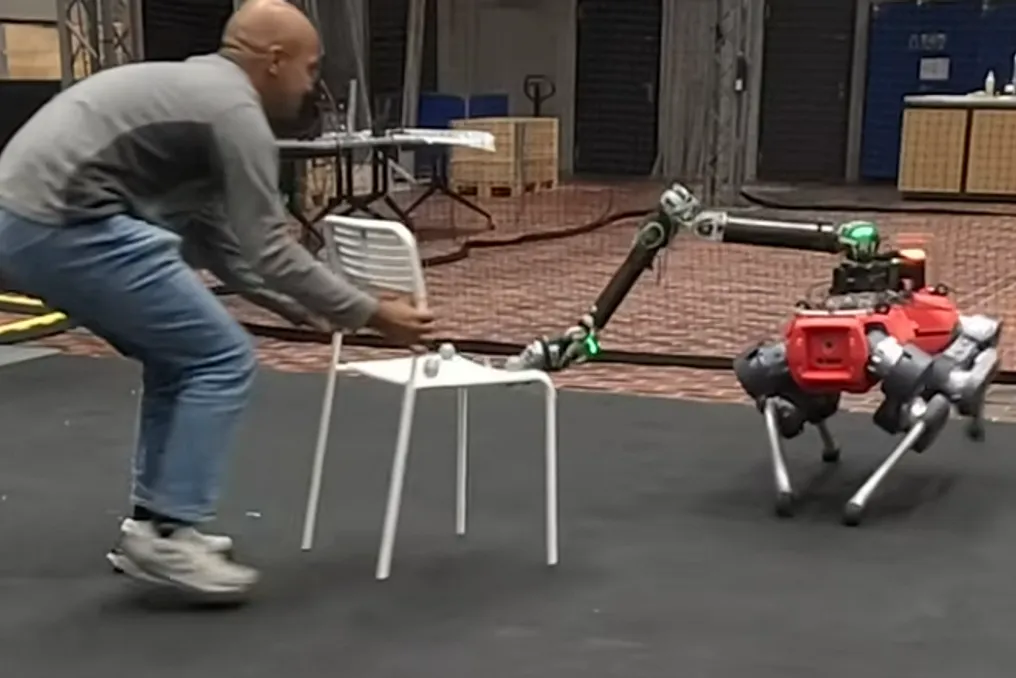
Инженеры из Италии и Швейцарии добились успеха в обучении четвероногого робота, оснащенного манипулятором на спине, навыку перемещать предметы мебели сложной конфигурации по поверхности пола, при этом не поднимая их.
В ходе симуляционных испытаний робособака продемонстрировала высокую эффективность, успешно перемещая стулья различных форм в указанную точку в 94 процентах случаев. При переходе к реальным экспериментам робот смог выполнить эту задачу в 40 из 58 попыток, переместив стулья и трехногий столик.
Результаты данного исследования представлены в виде препринта, который доступен на платформе arXiv.org.