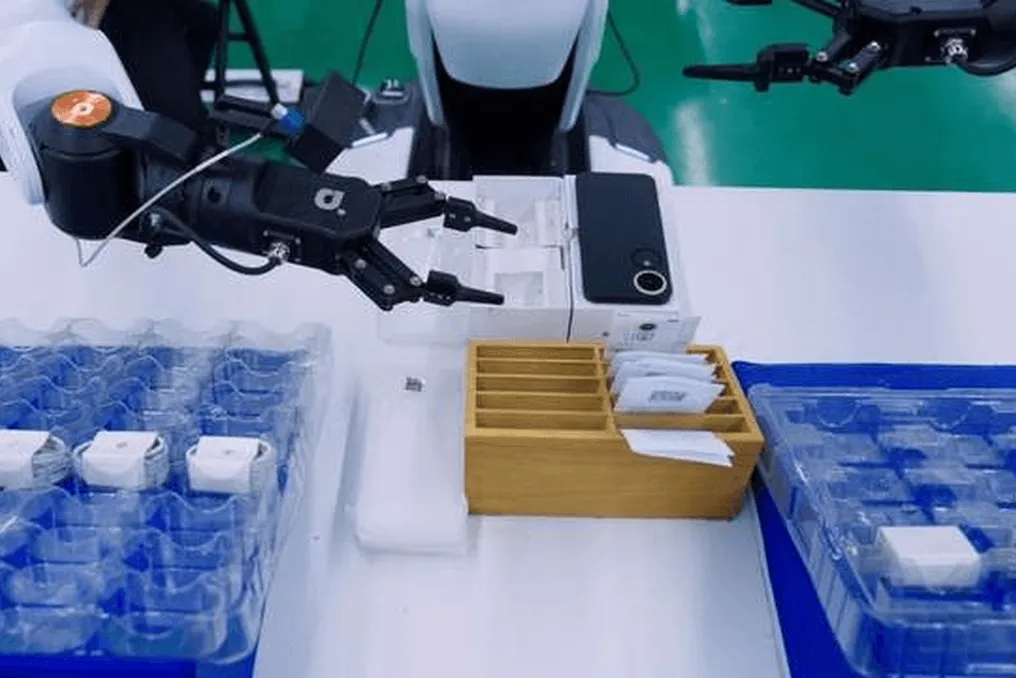
Tsinghua universiteti, Infinigence AI va AgiBot tadqiqotchilari Jamoaviy Tajriba Oʻrganishi (Collective Experience Learning, yoki CEL) deb nomlangan oʻquv yondashuvini taqdim etdilar. Bu usul robotlarga inson tomonidan koʻrsatiladigan namoyishlarga asosan tayanmasdan, boshqa robotlarning muvaffaqiyatlaridan oʻrganish imkonini beradi.
QbitAI tomonidan 30-oktabrda eʼlon qilingan xabarga koʻra, jamoa bu metodikani 96 ta haqiqiy robotlardan iborat klasterda sinovdan oʻtkazdi. Tegishli ilmiy maqola arXiv da 2610.25736 raqami ostida mavjud.
Tadqiqotchilar hal qilayotgan asl muammo mehnat resurslari bilan bogʻliq. Robotlar amaliy tajriba toʻplash orqali takomillashtiriladi, ammo bugungi kunda bu koʻpincha inson tomonidan harakatlarni bir necha marta takrorlash yoki operatorning xatolarni tuzatish uchun aralashuvi orqali amalga oshiriladi. Garchi robotlar yuzlab miqdorda joylashtirilishi mumkin boʻlsa-da, malakali operatorlarni shu tezlikda kengaytirish mumkin emas.
CEL dan foydalanganda, bitta robot tomonidan olingan muvaffaqiyatli tajriba saqlanib qoladi va baham koʻriladi, bu esa vazifa bilan duch kelgan robotga hamkasblari shunga oʻxshash vaziyatlarni qanday hal qilishganini oʻrganish imkonini beradi.
Vazifalarni sinovdan oʻtkazish va natijalar
Jamoa uy va zavod ishlari kabi beshta turli vazifani sinovdan oʻtkazdi: ranglarni joylashtirish, kiyim yigʻish, telefonni zaryadlash, stul yigʻish va telefonni qadoqlash. Mashgʻulotda ishtirok etmagan ikkita robot 600 ta sinovni bajardi, 15 ta muvaffaqiyatsizlikka uchradi, bu esa umumiy 97,5 foiz muvaffaqiyat darajasini taʼminladi. Barcha beshta vazifa boʻyicha muvaffaqiyat darajasi oltita inson operatorining oʻrtacha koʻrsatkichidan yuqori boʻldi.
Xususan, koʻp bosqichli sanoat vazifasi boʻlgan telefonni qadoqlashda, jamoaviy oʻqitish qoʻllanilgandan soʻng muvaffaqiyat darajasi 79,2 foizdan 98,3 foizga koʻtarildi, shu paytda 120 ta ketma-ket urinishda faqat ikki xato qayd etildi.
Shuningdek, kengaytirish tendensiyasi kuzatildi: oʻrganishning shu real vaqt hajmini saqlagan holda, ishtirok etuvchi robotlar sonini 16 dan 96 ga oshirish muvaffaqiyatni 86,7 foizdan 98,3 foizga koʻtardi.
Tizimning texnik komponentlari
Bu tizimning ishlashini ikkita asosiy element taʼminlaydi. Birinchisi — FATS deb nomlangan xato-chidamli asinxron oʻquv tizimi. Ushbu tizim RLinf keng miqyosli kuchaytirish orqali oʻrganishning ochiq platformasi ustiga qurilgan. Robotlar vazifa yakunlangandan soʻng, boshqalarni kutmasdan oʻz tajribasini yuklaydi va qurilmalar oʻchib qolsa ham klaster ishlayveradi.
96 ta robot bilan oʻtkazilgan sinov davomida klaster 9 834 ta epizodni yigʻdi. Yigirma ikki robot jami 30 ta xato qilgan boʻlsa-da, robotlarning vaqt yoʻqotilishi umumiy ish vaqtining atigi 1,3 foizni tashkil etdi.
Ikkinchi komponent — xato orqali boshqariladigan tajribani ajratib olishni mayda sozlash (failure-guided experience retrieval fine-tuning, yoki FERT) deb nomlangan algoritmdir. Bitta manipulyatsiya daqiqalar davomida davom etishi va minglab harakatlarni oʻz ichiga olishi mumkin, ammo qayta aloqa koʻpincha faqat yakuniy muvaffaqiyat yoki muvaffaqiyatsizlikka qisqartiriladi. FERT bu ikki jihatdan foydalanadi: robot qiyinchiliklarga duch kelganda, u oʻxshash vaziyatlardagi muvaffaqiyatli tajribani ajratib oladi va oʻqitishni aynan shu misollarga qaratadi.
Xabar Infinigence AI tomonidan taqdim etilgan. Natijalar tadqiqot guruhi tomonidan taqdim etilgan va hali mustaqil tekshirilmagan.