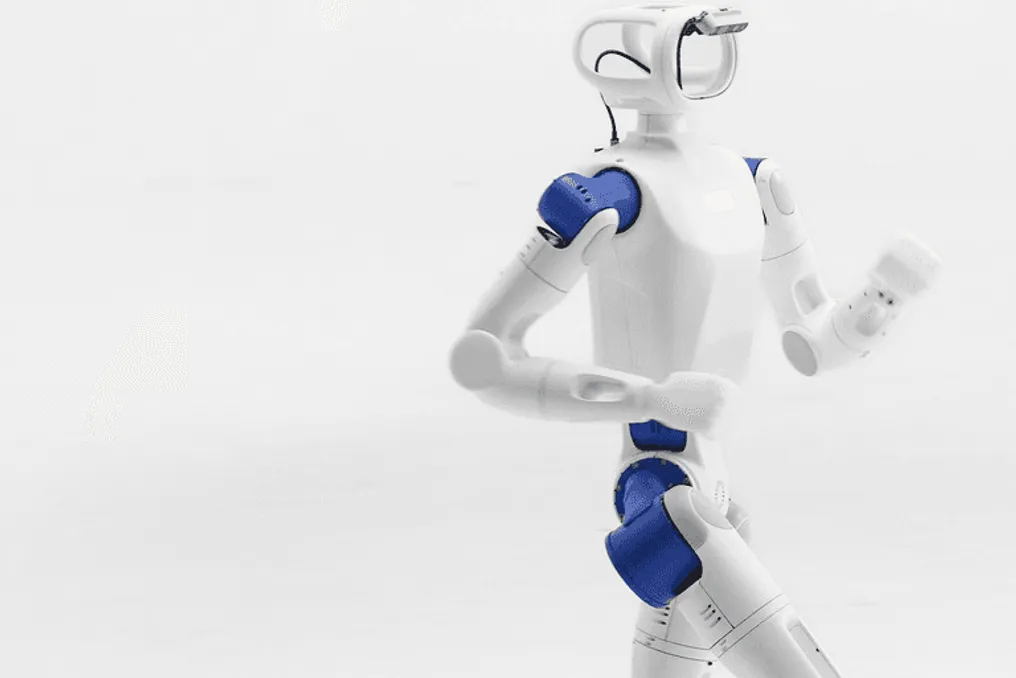
RoboParty kompaniyasi toʻliq ochiq, toʻliq funksional platforma sifatida joylashtirilayotgan gumanoid robot RP1 ni chiqarib berdi. Faqat ishlab chiqish toʻplamini (SDK) yoki bir nechta ilova dasturlash interfeyslarini (API) taqdim etish oʻrniga, kompaniya ishlab chiqishning butun zanjiridagi materiallarni eʼlon qiladi: mexanik va elektr dizayn, oʻzining boʻlaklar modullari, proshivka, robot modellari, joylashtirish va oʻqitish vositalaridan tortib. Ushbu loyiha tavsifi 25-oktabrda texnik hujjatlar shaklida taqdim etildi.
RP1 roboti 135 sm balandlikdagi. Ochiq versiya 24 faol erkinlik darajasiga ega, shu bois Professional versiya qoʻshimcha ravishda boshda ikkita va har bir qoʻlda yetti erkinlik darajasini taklif qiladi, bu esa manipulyatsiya uchun murakkabroq tadqiqotlarga mos keladi. Bosh va qoʻl uchlari modullari turli maqsadlarda, masalan, taʼlim, ilmiy tadqiqotlar, maʼlumotlarni yigʻish, ekskursiyalar yoki koʻngilochar maqsadlarda ishlatish uchun almashtirilishi mumkin. RoboParty robotning uzluksiz yurish, inson harakatlarini kuzatish, zarbalardan keyin tiklanish va tushgandan soʻng koʻtarilish qobiliyatini namoyish etdi.
Apparat qismi RoboParty ning integratsiyalashgan aylana boʻlak moduli boʻlgan ROMOMO asosida qurilgan. Eʼlon qilingan xususiyatlarga koʻra, nominal poyezd poyezd momenti 48V quvvatlash va CAN-FD aloqasidan foydalanganda 25 dan 160 nyuton-metr gacha oʻzgaradi. Bu modullar ichki rotor dvigatellarini planetar tormozlar bilan birlashtiradi, bu esa tezkor javob, qattiqlik, ortiqcha yuklarga chidamlilik va narxni kamaytirish uchun rotorning past inersiyasini qurbon qilish imkonini beradi. RP1 oʻq boʻylab joylashmagan chaynoyak boʻshligʻidan va parallel oyoqqa ega, bunda ikkita dvigatel tangens va krentni birgalikda boshqaradi, va boʻsh kabel tarmoqiga ega bogʻlovchi boʻlaklar boʻlaklarni ajratishni soddalashtiradi.
GitHub platformasida RP1 sharh repozitoriyasi mexanik manba fayllariga, elektronika, sinov va yigʻish tartib-qoidalariga, ROMOMO boʻshligʻi proshivkasi va host vositalariga, shuningdek, C++, Python va ROS 2 SDK bilan RP Hand ning mahoratli qoʻliga, toʻliq mashina sinoviga va kontroller ilovasiga havolalar joylashtirilgan. Repozitoriyada mexanik CAD modellar, sxemalar, chop etiladigan platalar maketlari, Gerber fayllari, materiallar spetsifikatsiyasi va apparat uchun yigʻish hujjatlari roʻyxatda keltirilgan, shu bilan birga URDF, MJCF va tarmoqli modellar simulyatsiya uchun mavjud. Asl maqolada har bir nashrning aniq hajmini alohida repozitoriyalarda tekshirish kerakligi qayd etilgan.
Dasturiy taʼminot nuqtai nazaridan, ichki stek dvigatellarni, inersiya sensorlarini va batareya boshqaruv tizimini birlashtirilgan qurilma interfeysi orqali ulashadi, 500 Gts chastotada boshqaruv va 50 Gts chastotada siyosatlarni yangilashni taʼminlaydi. Harakatlarni qayta belgilash uchun ochiq turdagi hhtools vositasi inson harakatlarini robotga aks ettiradi, boʻshligʻlar cheklovlariga va yer bilan aloqaga rioya qiladi. RoboParty ning asosiy ishlab chiqish platformasi PartyOS doirasida harakatning asosiy qatlami qismlari, shu jumladan hhtools, MimicLite va UFO — buzilishlar va tushgandan keyin tiklanish loyihasi ochilgan. Agentning niyatlarini ifodalash va koʻnikmalarni orkestrash uchun yuqori darajalar hali tadqiqot bosqichida qolmoqda.
RoboParty RP1 ning beta-dasturiga ariza topshirishni ochdi, u ishlab chiquvchilar va ushbu platforma boʻyicha muammolarni xabar berish va fikr-mulohazalar berishga tayyor boʻlgan haqiqiy loyihalarga ega jamoalar uchun moʻljallangan.