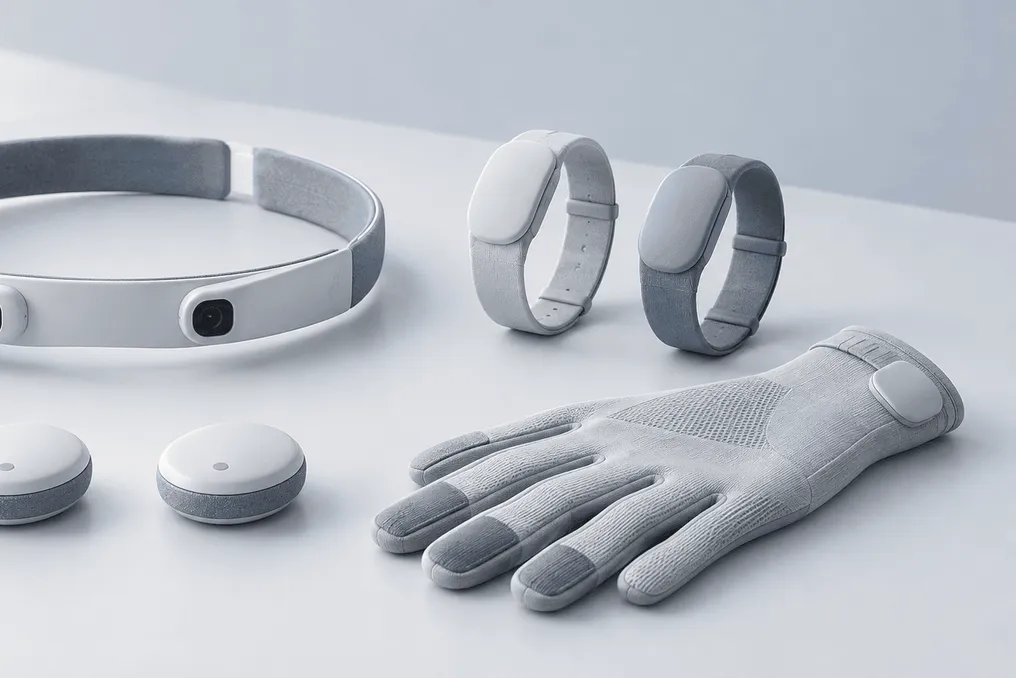
PHANES AI kompaniyasi robotlar uchun kundalik inson faoliyatini oʻquv maʼlumotlariga aylantirishga moʻljallangan koʻpmodal maʼlumotlarni yigʻish kompleks tizimi boʻlgan SeePhys Hubni ishlab chiqardi. QbitAI xabariga koʻra, 14-oktabrda amalga oshirilgan ishga tushirish Tinno Mobile bilan hamkorlik natijasi boʻlib, Tinno Mobile xarajatlarni nazorat qilish, taʼminot zanjiri va sifatni taʼminlash sohasidagi tajribasini qoʻshgan, PHANES AI esa algoritmlarni va mahsulot dizaynini ishlab chiqishga eʼtibor qaratgan.
Komplektga bosh qopqogʻiga osilgan toʻrtta kamera, bilak uchun ikkita bogʻich, bel va soyaqqa biriktiriladigan uchta harakat kuzatuvchisi va juft taktil qoʻlqoplar kiradi. Ushbu komponentlar birgalikda birinchi shaxs nuqtai nazaridan 360 daraja doir koʻrinishni, qoʻllarning holatini va yuqori zichlikdagi taktil taʼsirni, shuningdek, butun tananing holati va kuchini qayd etadi.
Kompaniyaning asosiy dalili shundaki, boshda joylashtirilgan kameralardan olinadigan egotsentrik maʼlumotlar ularning kengaytirilishi soddaligi tufayli robotlarni oʻqitish uchun muhim manba boʻldi. Biroq, bunday maʼlumotlar koʻpincha tananing barcha harakatlarini aks ettirmaydi. Koʻz darajasida joylashgan kamera qoʻllarni koʻradi, ammo koʻpincha tirsaklar yoki oyoqlarni chetlab oʻtadi, shuningdek, inson obʼektga qanday kuch bilan bosayotganini qayd etmaydi. Yugurish, egilish va ikki qoʻl koordinatsiyasini talab qiladigan vazifalar bu yetishmayotgan maʼlumotlarga muhtoj.
SeePhys Hub kamchilikli tugunlar yondashuvidan foydalanadi. Uchta kuzatuvchi IMU harakat signallarini UWB orqali tugunlar orasidagi masofa maʼlumotlari bilan birlashtiradi va algoritmlar bu maʼlumotlarni bosh va bilaklardagi vizual maʼlumotlar bilan integratsiya qilib, butun tananing holatini baholaydi. Bosh qopqogʻi 220 grammdan kam, har bir bogʻich esa 75 grammdan kam vaznga ega; ikkala qurilma 24 soat davomida uzluksiz ishlashga qodir. Kameralar, IMU va UWB oʻrtasidagi sinxronlash xatosi 0,5 millisekunddan kam.
Qoʻlqoplar ixtiyoriy elementdir. Boshliq va Bosh ijrochi Yang Shuo maʼlumot yigʻuvchi operatorlar jamoani ishchilarni qoʻlqoplar bilan jihozlamaslikni soʻraganini aytdi, chunki ular idish yuvish kabi nozik vazifalarni bajarishga toʻsqinlik qilishi va sensorlardan shovqin keltirishi mumkin. Mijozlar aniq vazifaga qarab konfiguratsiyalarni tanlashi mumkin, jamoa esa video maʼlumotlar asosida taktil taʼsirni baholash usullarini tadqiq etmoqda.
Yordamchi platforma maʼlumotlarni parslash, tozalash, segmentatsiya va semantik belgilash uchun javobgar boʻladi, shuningdek, sahna rekonstruksiyasi, holatni baholash, qoʻllarni kuzatish va harakatlarni robot tanalariga oʻtkazish bilan bogʻlanishni taʼminlaydi. 26 yoshida Harbin texnologiya institutining (Shenzhen) professori boʻlgan Yang ushbu qurilmani video internet va yuqori aniqlikdagi harakatni ushlash tizimlari yoki haqiqiy robot maʼlumotlari oʻrtasidagi oʻrta darajadagi maʼlumotlar bilan ishlash vositasi sifatida tasvirladi.