Humble Robotics capta US$ 51 milhões para desenvolver tecnologias de transporte autônomo
Leia mais
Ventureburn
ventureburn.com

Humble Robotics capta US$ 51 milhões para desenvolver tecnologias de transporte autônomo

A Humble Robotics captou com sucesso US$ 51 milhões em uma rodada de financiamento Série A para impulsionar suas tecnologias em transporte autônomo. O financiamento foi liderado pela Obvious Ventures, com participação de investidores existentes, Eclipse e Energy Impact Partners.

Graças a esta rodada, o financiamento total da startup atingiu US$ 75 milhões. A empresa recebeu os investimentos em menos de um ano após sua fundação. Seis meses atrás, a Humble saiu do modo sigiloso, apresentando seu veículo autônomo — Humble Hauler. O objetivo final da empresa é criar uma gama mais ampla de veículos autônomos.

A Humble, fundada por Eyale Cohen, desenvolve caminhões elétricos totalmente autônomos. Sua tecnologia combina hardware do veículo com sistemas inteligentes de direção autônoma. A empresa visa modernizar o transporte comercial de cargas por meio de uma plataforma integrada.

A abordagem da Humble difere dos modelos tradicionais de transporte de carga autônomo. Em vez de modificar veículos já existentes, a empresa projeta caminhões especificamente para operação autônoma. Suas plataformas Classe 8 são projetadas para operar em condições complexas de transporte de carga.

Inicialmente, a empresa foca em rotas regionais de até 250 milhas. Essas rotas representam cerca de 87% do tonelagem total de transporte de cargas nos EUA e conectam importantes pontos logísticos em todo o país. A plataforma elétrica autônoma da Humble é destinada a transportes porta a porta.

Os veículos funcionarão entre portos, terminais ferroviários, armazéns e centros de distribuição. O sistema visa lidar com manobras complexas em zonas industriais. O Humble Hauler combina inteligência artificial orientada à visão com equipamentos especializados.

O design modular permite suportar várias configurações de veículos, o que potencialmente dá à empresa a capacidade de desenvolver modelos adicionais para diferentes necessidades de transporte. Cohen acredita que a integração do design do veículo com o software autônomo proporciona vantagens operacionais.

A empresa visa aumentar a confiabilidade e a segurança. Além disso, espera-se que sua tecnologia reduza os custos de transporte de cargas. O fundador trabalhou anteriormente em iniciativas de direção autônoma na Apple e Uber, além de adquirir experiência na startup de tecnologia de carga Waabi.

O capital obtido será direcionado pela Humble para realizar projetos piloto com clientes e validar os veículos, bem como para iniciar as operações de produção. Investimentos adicionais permitirão expandir a plataforma modular para novas configurações. A empresa planeja colaborar com clientes, parceiros e reguladores.

Esses esforços conjuntos ajudarão a preparar a tecnologia para implementação comercial. A Humble também busca simplificar a integração nos processos logísticos atuais. Espera-se que os projetos piloto usando caminhões convencionais comecem no primeiro trimestre de 2027. Esses veículos coletarão dados em rotas selecionadas, e a Humble usará simulações para testar as condições de operação antes do lançamento de seus próprios veículos. As operações comerciais devem começar no terceiro trimestre de 2027, mas exigirão permissões adicionais dos órgãos reguladores.

O sócio da Obvious Ventures, Mo Islam, afirmou que a Humble está desafiando as noções ultrapassadas de transporte de carga, acreditando que sua abordagem pode fortalecer as cadeias de suprimentos americanas e melhorar o movimento entre instalações de infraestrutura crítica.

O sócio da Eclipse, Jiten Behl, enfatizou a necessidade de modernizar as operações de carga, observando que o setor precisa de melhorias tanto nos veículos quanto na inteligência autônoma. A Eclipse acredita que a Humble é capaz de tornar o transporte de cargas mais seguro e eficiente.
Histórias semelhantes

Rendezvous Robotics arrecada 20 milhões de dólares para criar espaçonaves que se montam autonomamente
Leia mais
ventureburn.com

Rendezvous Robotics arrecada 20 milhões de dólares para criar espaçonaves que se montam autonomamente

A Rendezvous Robotics arrecadou com sucesso 20 milhões de dólares em uma rodada semente renegociada de financiamento. Os líderes desta rodada foram a MaC Venture Capital e a Toyota Ventures. A empresa anunciou oficialmente o recebimento dos fundos, e esta rodada foi a primeira com precificação para a companhia.

Entre os participantes da rodada estavam também o University of Michigan Endowment, Astera e Industrious Ventures. Investidores existentes, incluindo Aurelia Foundry, ATX Venture Partners e Mana Ventures, também participaram do financiamento. A Rendezvous Robotics, sediada em Golden, Colorado, desenvolve espaçonaves capazes de se montar autonomamente.

O capital obtido será destinado ao desenvolvimento de espaçonaves de nova geração, à realização de voos demonstrativos e à contratação de mais funcionários. Em vez disso, a empresa planeja enviar os elementos em forma de pequenos 'módulos' autônomos. Esses módulos poderão chegar autonomamente ao ponto de encontro, assumir a posição necessária e acoplar-se em órbita.

A Rendezvous almeja criar placas hexagonais de cerca de um metro, equipadas com sensores e processamento embarcado. Os módulos utilizarão acionamento eletromagnético para garantir o movimento e a auto-montagem. Após a conexão, cada placa poderá executar diferentes funções.

Os operadores das missões poderão adicionar placas para necessidades de computação, coleta de energia solar, propulsão e termorregulação, tendo a possibilidade de adicioná-las ou movê-las conforme necessário. Essa estrutura também pode suportar futuras operações de serviço. Os operadores poderão substituir módulos danificados ou alterar a configuração do satélite após o lançamento. Isso potencialmente reduzirá a necessidade de criar e lançar uma espaçonave completamente nova em caso de falha de componentes.

Esta tecnologia baseia-se em quase dez anos de pesquisa realizadas no âmbito do projeto TESSERAE. A tecnologia original de auto-montagem foi desenvolvida pelo Dr. Ariel Ekblau no Massachusetts Institute of Technology. As pesquisas foram posteriormente avançadas através do Aurelia Institute, fundado por Ekblau. Versões anteriores do TESSERAE já voaram no foguete New Shepard da Blue Origin e participaram de duas missões na Estação Espacial Internacional.

A empresa planejou uma campanha de voos parabólicos para novembro de 2026. Estes testes verificarão o acionamento eletromagnético e a mobilidade em condições de microgravidade. Uma demonstração separada do TESSERAE está prevista para a Estação Espacial Internacional em dezembro de 2026. Ela incluirá a montagem de 32 placas em uma estrutura tridimensional em um ambiente controlado. A Rendezvous também está preparando uma demonstração especial em órbita terrestre baixa, cujo lançamento está previsto para não antes de abril de 2028.

Nesta missão, sete placas espaciais independentemente implantadas se conectarão autonomamente, formando uma espaçonave. Em seguida, esses módulos se separarão e se montarão em uma configuração diferente. O objetivo da demonstração é provar que as espaçonaves são capazes de mudar sua estrutura física sem a ajuda de equipamento robótico externo.

O cofundador e CEO Joe Landon acredita que essa tecnologia pode fornecer espaçonaves com geração de energia mais potente e sistemas de comunicação maiores. A arquitetura permitirá, em última análise, realizar missões dificultadas pelas limitações dos lançamentos tradicionais. A MaC Venture Capital e a Toyota Ventures acreditam que robôs, construção modular e controle autônomo podem ser uma combinação bem-sucedida. Esta estratégia vai contra as ideias aceitas sobre como construir e lançar espaçonaves.

As demonstrações ajudaram a consolidar os fundamentos da tecnologia em condições de microgravidade. Chris Absher, parceiro da Toyota Ventures, enfatizou a autonomia como parte fundamental do design da Rendezvous. Michael Palank, sócio-gerente da MaC Venture Capital, também apoiou os esforços da empresa para repensar a construção de espaçonaves. No entanto, a demonstração livre ainda está distante, embora sua aproximação deva provar a capacidade do sistema de se montar e reconfigurar com sucesso e autonomamente em órbita real, o que pode abrir novas possibilidades para a construção e manutenção de grandes espaçonaves.

Empresa Machenta capta US$ 40 milhões em financiamento semente para treinar robôs sem usar dados do mundo real
Leia mais
ventureburn.com

Empresa Machenta capta US$ 40 milhões em financiamento semente para treinar robôs sem usar dados do mundo real

A maioria das empresas no setor de robótica concentra-se na coleta de enormes volumes de dados do mundo real, mas a Machenta segue um caminho oposto. A empresa captou com sucesso US$ 40 milhões em uma rodada semente para treinar robôs sem a necessidade de usar quaisquer dados do ambiente real.

A rodada foi liderada pela Creandum e pela Union Square Ventures. Este valor representa um cheque semente significativo para a startup londrina, que tem apenas 11 funcionários, e constitui um desafio ousado à abordagem aceita na indústria de criação de robôs.

A Machenta foi fundada em 2025 por Edward Jones, professor do Imperial College London, e seu ex-doutorando Vitalis Vosylyus. Edward Jones ocupa o cargo de CEO. A ideia da empresa surgiu há cerca de seis anos, quando Jones começou a questionar se os robôs poderiam realizar tarefas físicas tão rapidamente quanto os humanos.

Essa questão impulsionou anos de trabalho laboratorial no Imperial College, o que acabou levando à criação da Machenta. Investidores iniciais incluíram a Hoxton Ventures, e documentos britânicos indicam uma rodada anterior e menor de cerca de 4,3 milhões de libras esterlinas em 2025. Agora, a empresa possui capacidades financeiras muito maiores graças aos US$ 40 milhões captados.

O modelo da Machenta é treinado exclusivamente em ambientes gerados por computador. Essas simulações imitam como objetos se movem, deslizam e colidem uns com os outros. Jones informou ao Business Insider que o modelo foi treinado sem um único pixel de dados do mundo real.

O resultado dessa abordagem é a capacidade do robô de aprender uma nova tarefa após apenas uma demonstração, sem treinamento adicional. Em exemplos de demonstração, os robôs realizavam a limpeza de mesas e colocavam itens em caixas em uma linha de montagem.

Apesar dos sucessos, o sistema ainda não é perfeito; movimentos precisos e complexos permanecem um desafio. As versões laboratoriais iniciais também exigiam cerca de 30 minutos adicionais de coleta de dados para cada tarefa que a Machenta busca eliminar completamente.

Os concorrentes da Machenta são grandes players no mercado. O mercado de inteligência física é avaliado em cerca de US$ 11 bilhões. Relatos indicam que a FieldAI está levantando fundos com uma avaliação de US$ 10 bilhões, e a Skild AI ultrapassa US$ 14 bilhões e já vende tecnologias semelhantes, gerando uma receita recorrente anual de US$ 100 milhões de mais de 60 clientes.

Muitos desses concorrentes dependem fortemente de dados do mundo real, mas Jones acredita que isso é uma armadilha. Ele afirma que simplesmente acumular mais dados não resolverá o problema por si só, pois ninguém sabe exatamente quantos dados serão necessários para robôs generalizados. Se a simulação conseguir superar essa lacuna, a economia da robótica pode mudar rapidamente.

A coleta de dados de robôs no mundo real é um processo lento e caro, exigindo equipamentos, pessoal e horas infinitas de gravação. A simulação, por outro lado, escala através do poder computacional, que está se tornando cada vez mais barato, o que potencialmente permite que pequenas equipes treinem robôs capazes.

É por isso que esta rodada de financiamento se destaca. Os fundos serão usados para contratar funcionários, adquirir maior capacidade de computação e gerar mais dados de treinamento simulados com o objetivo de resolver tarefas mais complexas e precisas.

No entanto, a equipe está focada em pesquisa, e não há planos imediatos de comercialização do produto. Embora o acesso antecipado ao modelo ainda não esteja aberto, os desenvolvedores de robôs já podem registrar seu interesse. Para oficinas de produção e armazéns, as perspectivas são enormes: pode-se imaginar o retreinamento de um manipulador robótico em segundos, em vez de semanas. Para os investidores, este é um sinal de que a Europa ainda pode competir no campo da IA física.

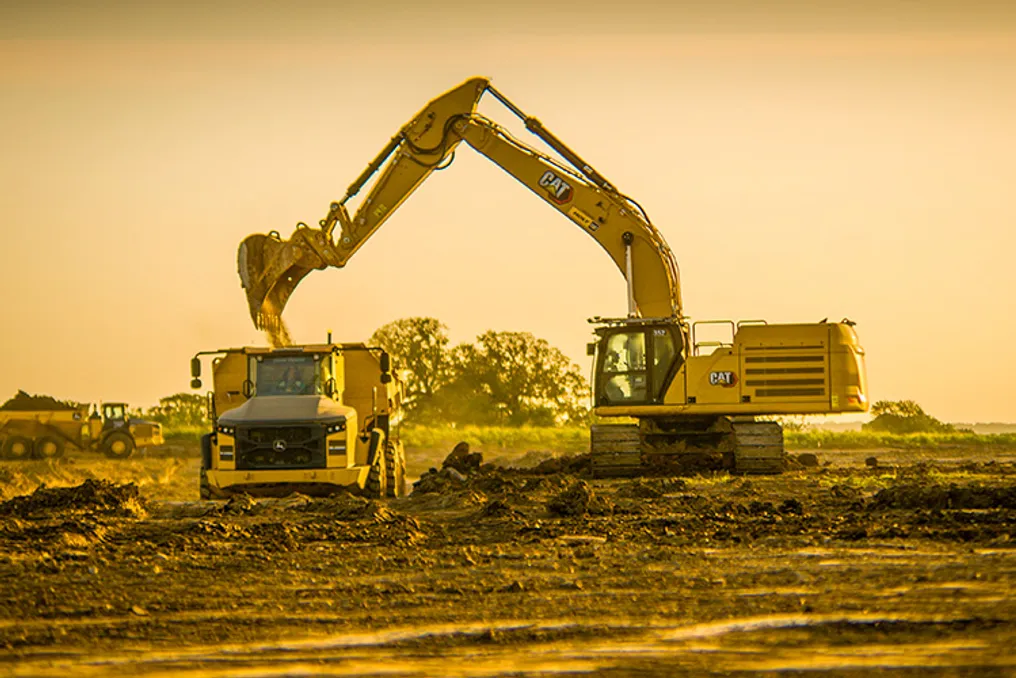
Bedrock Robotics capta 600 milhões de dólares em meio ao aumento da procura por equipamentos pesados autônomos
Leia mais
ventureburn.com

Bedrock Robotics capta 600 milhões de dólares em meio ao aumento da procura por equipamentos pesados autônomos

A Bedrock Robotics captou 600 milhões de dólares numa rodada Série C, avaliando a empresa de São Francisco em 4,1 mil milhões de dólares. A rodada de investimento foi co-liderada pela CapitalG e pela Emergence Capital.

Este crescimento é significativo, pois apenas oito meses antes, a startup foi avaliada em 1,75 mil milhões de dólares após levantar 270 milhões de dólares. O motivo deste salto é que as máquinas da Bedrock deixaram de ser apenas protótipos de demonstração e começaram a gerar receita.

A Bedrock não fabrica escavadoras totalmente automatizadas; em vez disso, a empresa cria um kit de condução autónoma que é instalado em equipamentos existentes de empreiteiros. Desde meados de agosto de 2026, escavadoras equipadas com tecnologia Bedrock estão realizando trabalhos remunerados em locais comerciais reais.

Exemplos desses projetos incluem um local de estação de tratamento de água no Nevada, trabalhos de terraplanagem realizados pela Champion Site Prep no Texas, e um projeto civil de 1,2 milhão de jardas cúbicas com a participação da Zachry Construction. Um novo parceiro foi o empreiteiro do Arizona, Haydon. A empresa planeia usar equipamentos equipados com Bedrock em locais de centros de dados, instalações médicas e abastecimento de água. Além disso, parceiros regionais em Minnesota, Flórida, Geórgia, Missouri e Virgínia também se juntaram à colaboração.

O CEO Boris Sofman declarou ao The Robot Report que a procura dos novos clientes é 'muito alta'. Sofman anteriormente liderou o programa de camiões autónomos na Waymo e cofundou a Anki, a empresa por trás do robô Cozmo. De acordo com a Bedrock, dominar a operação de uma escavadora requer cinco anos ou mais, mas os Associated Builders and Contractors preveem que mais de 40% dos trabalhadores da construção civil se aposentarão nos próximos cinco anos.

Além disso, 87% das empresas relatam ter vagas abertas para trabalhadores qualificados. Sofman deu um exemplo simples que demonstra o benefício financeiro: se um projeto for concluído dois meses mais cedo graças ao trabalho 24 horas por dia das máquinas, o desenvolvedor que paga 9% de juros sobre um empréstimo de 400 milhões de dólares economizará cerca de 6 milhões de dólares. Aplicar esta lógica a milhares de projetos explica o interesse de atores como Bessemer, Temasek e Nvidia.

O uso inicial do capital angariado permitirá aumentar o número de máquinas em vários locais. A Bedrock visa atingir um número de máquinas autónomas de três dígitos em todo os EUA até 2027. A segunda prioridade é fortalecer o suporte técnico. Como uma avaria de escavadora robótica custa dinheiro aos empreiteiros a cada hora, a startup está a escalar suas operações, equipamentos e cadeias de abastecimento. Amy Jones Satrom, anteriormente na Amazon, Nuro e Uber, foi contratada como vice-presidente de operações, e Lando Huarez, ex-chefe jurídico da divisão autónoma da Uber, assumiu o cargo de conselheiro jurídico geral.

O terceiro ponto é o desenvolvimento de novos equipamentos. A Haydon realizará testes de escavação autónoma, após o que focar-se-ão em bulldozers, caminhões basculantes articulados e carregadores de rodas. A longo prazo, a Bedrock considera os setores de mineração e agricultura. Esta rodada de investimento demonstra que os investidores agora estão interessados em inteligência artificial que move terra, e não apenas gera texto. Para os empreiteiros, a autonomia torna-se uma ferramenta prática, e não ficção científica.

Popular