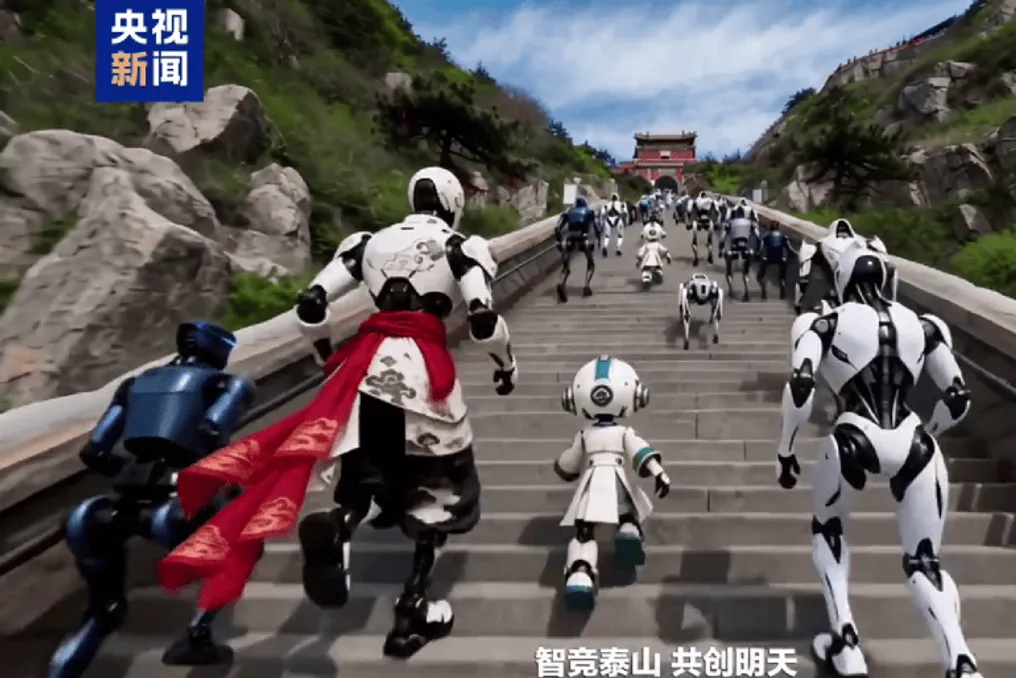
Embora a ideia de robôs escalando o Monte Tai pudesse parecer um roteiro de ficção científica, isso se tornou realidade. Na segunda-feira, foi concluído o primeiro concurso na história das China Media Group para a escalada de robôs no Monte Tai, na cidade de Tai'an, província de Shandong.
O evento contou com a participação de robôs de mais de cinquenta empresas especializadas em inteligência artificial incorporada, além de universidades e grupos de pesquisa de todo o território chinês. Eles percorreram uma rota montanhosa de 3,9 quilômetros, que se estendia de Hunmen a Zhongtianmen.
Este evento foi apresentado como a primeira competição profissional de robótica no mundo realizada em terreno montanhoso, que é um Patrimônio Mundial Natural e Cultural da UNESCO (Organização das Nações Unidas para a Educação, Ciência e Cultura).
Este teste não se limitou a caminhar em superfícies planas. A rota incluía mais de 3100 degraus de pedra e um ganho total de elevação de quase 600 metros, passando por várias atrações notáveis do trilho da montanha, como a Torre Wanshan, o Palácio Dumu e o Vale dos Sutras de Pedra.
Os degraus variavam em altura e largura, e as superfícies irregulares e os declives variáveis aumentaram significativamente a complexidade da tarefa. Os robôs tiveram que navegar não em pisos de laboratório lisos ou condições de teste rigorosamente controladas, mas em uma trilha de montanha real. Os organizadores caracterizaram esta rota como um local natural para testar os limites dos sistemas de IA incorporada.
A competição incluiu quatro disciplinas separadas: corridas de robôs humanoides, corridas de robôs quadrúpedes, testes de carga de robôs quadrúpedes e assistência por exoesqueleto acionado. Além disso, foi realizado um concurso separado de mobilidade em terrenos acidentados e busca de caminho. Todos os eventos foram transmitidos através das plataformas multimídia da China Media Group.
Ao analisar os resultados, os robôs quadrúpedes demonstraram um desempenho particularmente forte. Na corrida de robôs quadrúpedes, o robô da Beijing Lingyi Technology, subsidiária da Unitree Robotics, venceu, terminando em 43 minutos e 41 segundos. O segundo lugar foi ocupado pela equipe da Shanghai Gaoyi Technology, que também utilizou robôs Unitree, e o terceiro lugar pela equipe Lingju da Linxai Intelligent.
Na fase de teste de carga, o foco estava na resistência e desempenho estável. A primeira colocação foi conquistada pela equipe Lingshi da Linxai Intelligence, concluindo o trabalho em 1 hora, 51 minutos e 29 segundos. Foram seguidos pelas equipes da Shanghai Gaoyi Technology e da Shenzhen Technology University.
A corrida de robôs humanoides apresentava um conjunto diferente de desafios. Devido ao terreno complexo, o trecho da corrida foi ajustado e cobriu o segmento da Praça Hunmen até o Palácio Dumu. A equipe Zhishen Lingyue ficou em primeiro lugar nesta corrida, gastando 27 minutos e 26 segundos.
No entanto, além dos resultados das corridas, o significado especial desta competição reside na demonstração das limitações técnicas dos robôs ao operar em condições reais. Em laboratórios, os robôs geralmente operam em superfícies padronizadas em um ambiente controlado, enquanto o Monte Tai apresentava um quadro completamente diferente.
Os degraus irregulares exigiram uma percepção de terreno e planejamento de marcha mais precisos, e a subida contínua testou o equilíbrio dinâmico e o controle das articulações. O trabalho prolongado sob alta intensidade também impôs uma carga significativa no resfriamento dos motores, na vida útil da bateria e na estabilidade geral do sistema.
Os robôs também tiveram que lidar com obstáculos inesperados, evitá-los autonomamente e se recuperar sozinhos após perda de equilíbrio ou queda. Todas essas capacidades tornam-se críticas quando as máquinas saem de ambientes controlados.
Durante o evento, alguns robôs enfrentaram superaquecimento de motores, redução automática de potência e desvios na postura lateral. Alguns robôs que participaram do teste de carga também demonstraram marcha instável após a troca de carga útil nos pontos de suprimento.
Embora esses problemas possam parecer insignificantes do ponto de vista da corrida, eles destacam as dificuldades de engenharia que os robôs quadrúpedes ainda enfrentam em deslocamentos prolongados, transporte de cargas pesadas e navegação em terrenos complexos.
Em última análise, a capacidade de andar com confiança em uma superfície plana não significa que um robô esteja pronto para trabalhar ao ar livre. Manter a estabilidade em terrenos irregulares, equilibrar a capacidade de carga com o tempo de operação da bateria e a eficiência do movimento, bem como a adaptação autônoma a situações imprevistas, são tarefas chave que a IA incorporada deve resolver antes de passar de demonstrações impressionantes para aplicação prática.
O evento também incluiu o Summit da Indústria de Inteligência Incorporada do Monte Tai, uma exposição da cadeia da indústria de robótica e um evento de busca de parceiros de investimento. Essas atividades forneceram uma plataforma para troca de ideias, demonstração de produtos e busca de parcerias potenciais entre empresas, grupos de pesquisa e investidores.
A essência do evento foi mais do que apenas organizar uma competição de escalada de robôs. As duras trilhas do Monte Tai ofereceram um ambiente raro para testes em condições reais, onde os robôs puderam coletar dados operacionais durante uma subida prolongada, em condições de terreno complexas e por longos períodos de operação.
Os resultados obtidos podem servir de guia para o desenvolvimento futuro de produtos e fornecer informações valiosas sobre o possível uso de robôs humanoides e quadrúpedes em inspeção especializada, resgate em montanhas e transporte externo.
À medida que os robôs dominam o Monte Tai, a concorrência em IA incorporada está cada vez mais mudando de demonstrações de laboratório para desempenho real. O próximo desafio para essas máquinas não é apenas provar sua capacidade de andar, correr ou escalar, mas demonstrar a capacidade de realizar tarefas de forma confiável e consistente em ambientes complexos.