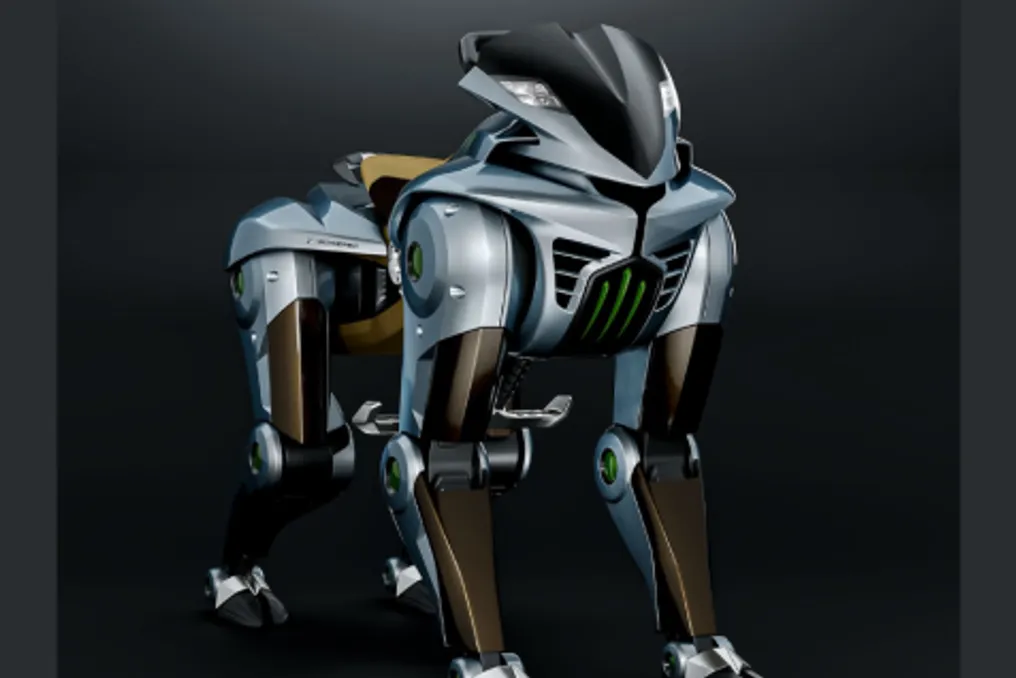
Um ano e meio após ser exibido na Expo 2025, realizada em Osaka, o veículo robótico Corleo será apresentado na EICMA 2026, em Milão. A Kawasaki Motors Europe confirmou que o robô de quatro patas estará presente no estande N46 do Pavilhão 11, entre os dias 5 e 8 de novembro.
No entanto, os visitantes não verão o robô em movimento neste evento. De acordo com a Kawasaki, o exemplar exposto é apenas um protótipo em tamanho real, servindo para ilustrar as dimensões físicas do projeto, funcionando essencialmente como uma maquete. Em sua aparição anterior em Osaka, o Corleo demonstrou apenas movimentação limitada, conseguindo ficar em pé e realizar pequenos ajustes posturais.
Existe uma considerável diferença entre esta versão estática e as imagens promocionais divulgadas pela marca. Os vídeos de divulgação mostram o veículo pulando e correndo em terrenos irregulares, uma funcionalidade que ainda está em fase de desenvolvimento e não pode ser demonstrada na feira.
Características e Proposta do Corleo
A Kawasaki categoriza o Corleo como RMV (Robotic Multi-legged Vehicle), ou seja, veículo robótico de múltiplas pernas. A ideia central é substituir as rodas tradicionais de uma motocicleta por quatro pernas articuladas, dotadas de acionamento independente. Isso permitiria ao veículo transitar por superfícies montanhosas e irregulares onde os veículos comuns enfrentam limitações.
Em termos de propulsão, o veículo utiliza um motor de 150 cm³ alimentado por hidrogênio, que atua como gerador de eletricidade. O combustível é armazenado em cilindros localizados na parte traseira. Durante a apresentação inicial, a empresa também mencionou recursos como cascos antiderrapantes e um sistema de visão equipado com inteligência artificial, capaz de identificar o terreno, evitar obstáculos e prover iluminação durante o percurso.
O controle do Corleo difere dos métodos usados em motocicletas ou quadriciclos. O operador guia o robô através da transferência de peso corporal, de maneira análoga a montar um cavalo, sendo que sensores interpretam esses movimentos para ajustar as pernas em tempo real.
Adicionalmente, a Kawasaki planeja implementar um sistema de navegação próprio. Este sistema levará em conta variáveis como clima, temperatura, estado do solo e até a presença de vida selvagem para sugerir rotas seguras. Essas informações serão exibidas tanto no painel do veículo quanto em dispositivos conectados.
Visão Futura e Desenvolvimento
Todas essas inovações estão agrupadas sob o conceito denominado “Safe Adventure”, que se alinha aos três pilares da Group Vision 2030 da companhia: mobilidade do futuro próximo, sociedade conectada remotamente e soluções ambientais e energéticas. O desenvolvimento deste projeto está sob a responsabilidade da equipe Safe Adventure Business Development, que presta contas diretamente ao presidente da Kawasaki Heavy Industries, sinalizando a importância interna do projeto.
Shigemi Tanaka, diretor-geral da Kawasaki Motors Europe, declarou que a Kawasaki está na vanguarda de diversas investigações e áreas de atuação. Ele ressaltou que o CORLEO exemplifica não apenas a vasta experiência técnica, industrial e ambiental da empresa, mas também seu empenho em construir um futuro neutro em carbono. Tanaka expressou a esperança de que os visitantes demonstrem interesse no robô, além da linha de motocicletas 2027 exposta no estande.
Embora o Corleo tenha sido mostrado em abril de 2025 sem um prazo definido para lançamento, a Kawasaki agora projeta sua comercialização em larga escala por volta de 2035. Isso implica um período de desenvolvimento de quase uma década até que o veículo alcance as capacidades vistas nos vídeos. Por enquanto, a participação na feira de Milão oferece a chance de avaliar o robô pessoalmente.