AgiBot apresenta o robô GO-3 Preview, que ficou em primeiro lugar em três rankings e planeja ser um projeto aberto
Leia mais
Pandaily
pandaily.com

AgiBot apresenta o robô GO-3 Preview, que ficou em primeiro lugar em três rankings e planeja ser um projeto aberto

A empresa AgiBot lançou o modelo GO-3 Preview em 29 de outubro. Este modelo encarnado de inteligência artificial é capaz de continuar aprendendo em escala em todas as fases: durante o pré-treinamento, após ele e já após a implementação no trabalho. A AgiBot pretende tornar o modelo completo acessível ao público até o final de 2026.

O GO-3 Preview é baseado em uma arquitetura que a AgiBot chama de WRAM, ou Modelo de Raciocínio de Ações no Mundo. Esta arquitetura conecta o raciocínio sobre a tarefa, a previsão de eventos futuros e a geração de ações, permitindo que o robô entenda a instrução, preveja o resultado e execute os movimentos correspondentes.

O modelo conquistou recentemente o primeiro lugar em três rankings para IA encarnada: RoboDojo, RoboTwin e RoboColiseum. A AgiBot afirma que o modelo é escalável em duas direções. Por um lado, ricos exemplos de processamento de objetos e desenvolvimento de tarefas são fornecidos por vídeos em primeira pessoa de pessoas, e as trajetórias dos robôs ligam observações a ações e resultados físicos.

Por outro lado, a maior capacidade de aprendizado do modelo transforma essa experiência dispersa em habilidades que podem ser aplicadas a novas tarefas. Após o pré-treinamento, a empresa observa que os robôs podem realizar tarefas desconhecidas em casas, cozinhas, sistemas com múltiplos robôs e realizar manipulação fina sem ajuste fino adicional.

Com várias demonstrações, o modelo é capaz de dominar operações longas e delicadas, como preparar jianbing — um panqueca picante chinês. Após o ajuste fino e a coordenação dos passos pelo agente, o robô também pode montar peças de Lego.

Para a fase pós-treinamento, a AgiBot desenvolveu o sistema de aprendizado distribuído Genie Evolver, que combina cerca de cem robôs reais com simulação de física e modelos de mundo. Em um jogo de curling na mesa, o robô superou um humano testado médio após quatro horas de treinamento online. Em um jogo de torres de blocos, ele conseguiu retirar cinco blocos seguidos, mantendo a estabilidade da torre.

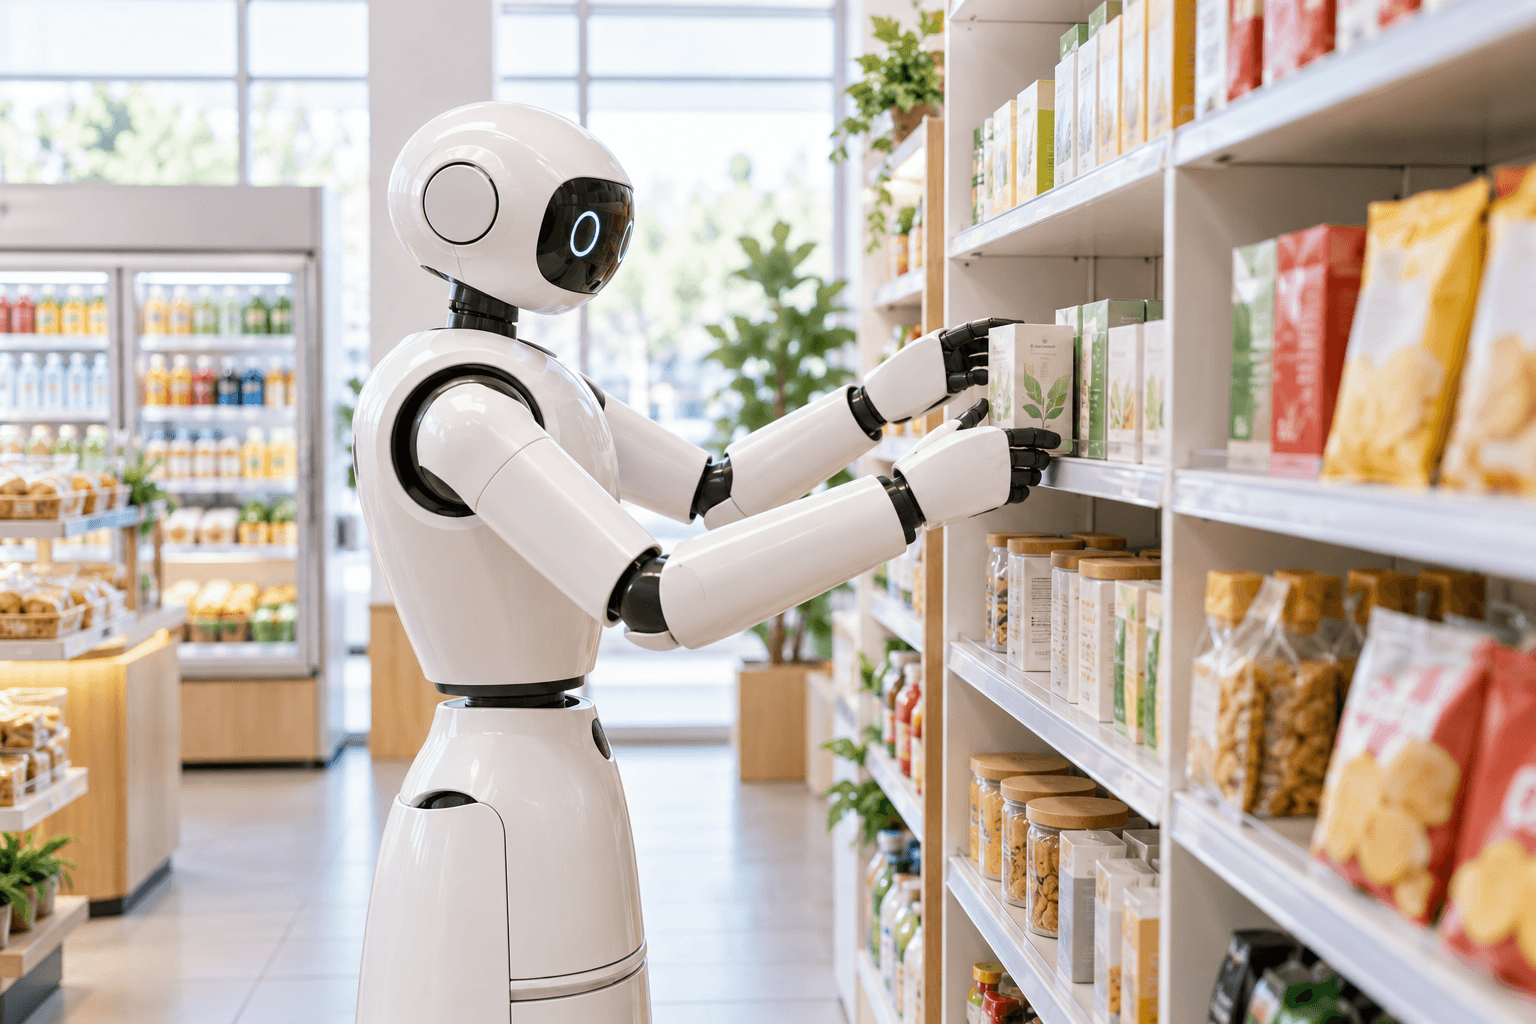
Após a implementação, a estrutura de agente Genie Master garante a conexão entre julgamento, execução e feedback, permitindo que os robôs melhorem continuamente durante o trabalho. O robô AgiBot G2, operando em uma loja de varejo 24 horas, detectou autonomamente as causas de suas próprias falhas, ajustou sua abordagem e manteve o conhecimento adquirido sem intervenção humana ou configuração. O sucesso deste robô em um fluxo de trabalho completo aumentou de 28,6% no primeiro dia para estáveis 85,7% em cinco dias.

Em uma tarefa semelhante à suspensão de pequenos ganchos, a AgiBot afirma que este método aumentou o sucesso da tarefa individual em 17,7 pontos percentuais em comparação com o ajuste fino tradicional controlado, e o processo de aprendizado continua online.
Histórias semelhantes

RoboParty abre código-fonte de seu robô humanoide RP1, incluindo construção mecânica e software de controle
Leia mais
pandaily.com

RoboParty abre código-fonte de seu robô humanoide RP1, incluindo construção mecânica e software de controle

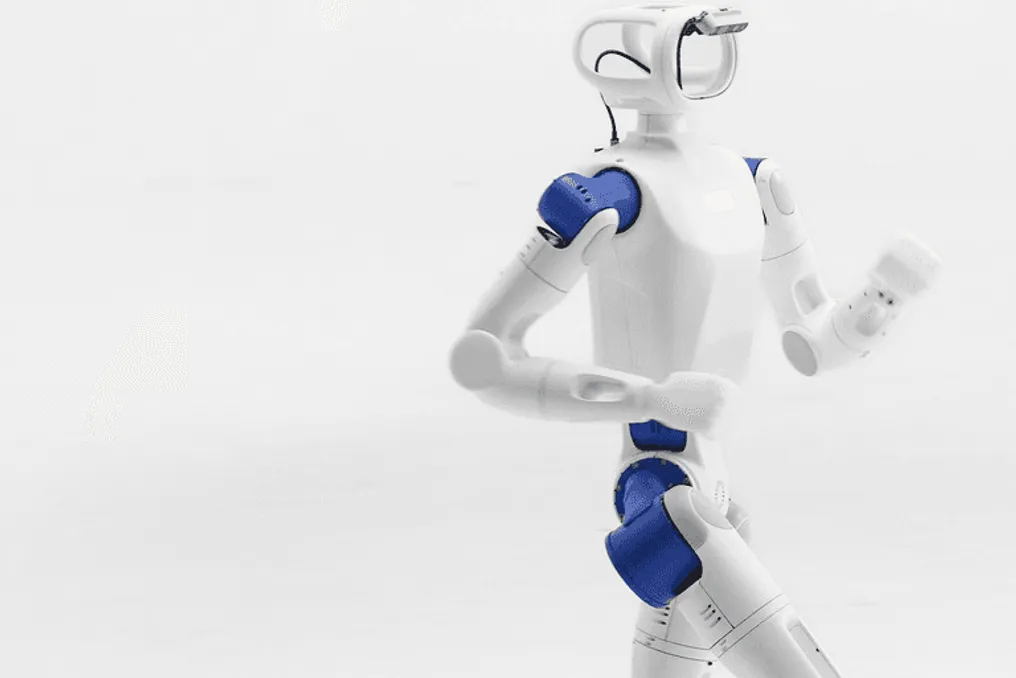
A RoboParty lançou o RP1, um robô humanoide posicionado como uma plataforma totalmente aberta e funcional. Em vez de fornecer apenas um kit de desenvolvimento (SDK) ou algumas interfaces de programação de aplicativos (API), a empresa publica materiais de toda a cadeia de desenvolvimento: desde o projeto mecânico e elétrico e módulos de junta proprietários até firmware, modelos do robô, ferramentas de implantação e treinamento. A descrição deste projeto foi apresentada em documentação técnica em 25 de outubro.

O robô RP1 tem 135 cm de altura. A versão aberta é equipada com 24 graus de liberdade ativos, enquanto a Versão Profissional oferece 30 graus de liberdade, incluindo dois na cabeça e sete em cada braço, adequado para pesquisas mais complexas de manipulação. Os módulos de cabeça e punhos podem ser substituídos para uso em diversas finalidades, como educação, pesquisa científica, coleta de dados, passeios ou entretenimento. A RoboParty demonstrou a capacidade do robô de andar continuamente, rastrear movimentos humanos, recuperar-se de empurrões e levantar-se após quedas.

A parte de hardware é baseada no ROMOMO, um módulo de junta rotativa integrado da RoboParty. De acordo com as especificações publicadas, o torque nominal de pico varia de 25 a 160 Newton-metros ao ser alimentado por 48V e usar comunicação CAN-FD. Esses módulos combinam motores de rotor interno com redutores planetários, permitindo sacrificar a baixa inércia do rotor em prol de resposta rápida, rigidez, resistência a sobrecargas e redução de custos. O RP1 utiliza uma articulação do quadril não alinhada ao eixo e um tornozelo paralelo, onde dois motores controlam conjuntamente o tangenciamento e o rolamento, e o acoplamento com roteamento de cabos oco simplifica o desmontagem das juntas.

No repositório do GitHub sobre o RP1, há links para subprojetos dedicados aos arquivos de origem mecânicos, eletrônica, procedimentos de teste e montagem, firmware da junta ROMOMO e ferramentas de host, bem como o braço ágil RP Hand com SDK em C++, Python e ROS 2, testes de máquina completos e aplicativo de controlador. O repositório lista modelos CAD mecânicos, esquemas, layouts de placas de circuito impresso, arquivos Gerber, especificações de materiais e documentação de montagem para o hardware, enquanto os modelos URDF, MJCF e malhas estão disponíveis para simulação. O artigo original observa que o volume exato de cada lançamento deve ser verificado nos repositórios individuais.

Em relação ao software, a pilha integrada conecta motores, sensores de inércia e o sistema de gerenciamento de bateria através de uma interface unificada do dispositivo, garantindo controle a 500 Hz e atualização de políticas a 50 Hz. Uma ferramenta de código aberto para remapear movimentos chamada hhtools mapeia movimentos humanos para o robô, respeitando as restrições das juntas e o contato com o solo. Dentro da plataforma básica de desenvolvimento PartyOS da RoboParty, partes da camada básica de movimento foram abertas, incluindo hhtools, MimicLite e UFO — um projeto de recuperação de perturbações e quedas. Níveis superiores para representação de intenções e orquestração de habilidades do agente ainda estão em fase de pesquisa.

A RoboParty abriu um conjunto de inscrições para o programa beta do RP1, destinado a desenvolvedores e equipes com projetos reais prontos para relatar problemas e fornecer feedback sobre esta plataforma.

Sistema Genie Master da AgiBot permite que os robôs G2 diagnostiquem erros autonomamente durante o funcionamento na loja.
Leia mais
pandaily.com

Sistema Genie Master da AgiBot permite que os robôs G2 diagnostiquem erros autonomamente durante o funcionamento na loja.

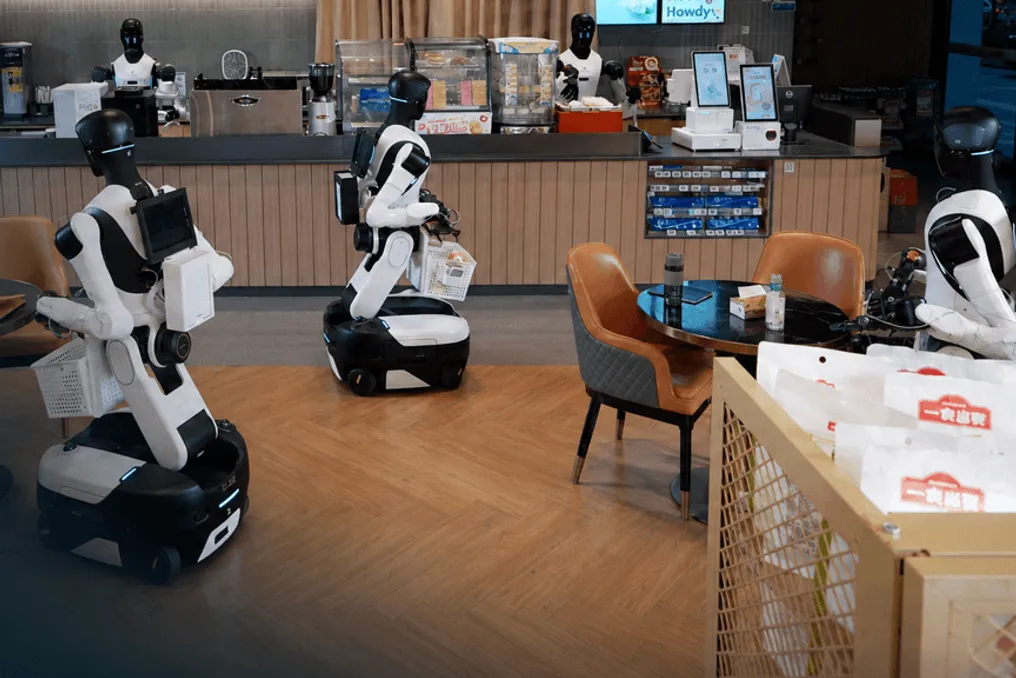
A AgiBot apresentou o Genie Master — um framework de agente encarnado que permite que os robôs continuem a melhorar após a implantação, em vez de esperar que engenheiros realizem um novo treinamento. A empresa afirma que os robôs G2 que utilizam este framework operaram em uma loja real de bairro, executando tarefas de embalagem de refeições prontas, seleção de produtos e reabastecimento de prateleiras, além de detectar e corrigir seus próprios modos de falha sem intervenção humana no processo de treinamento.

A AgiBot descreve o resultado obtido como a primeira confirmação do conceito que eles chamam de RSI Físico, ou autoaperfeiçoamento recursivo encarnado, fora de ambientes de simulação e laboratório. Um dos exemplos apresentados na apresentação foi um robô que repetidamente deixava passar um pequeno gancho na prateleira porque a etiqueta estava obstruindo a visão da câmera da cabeça. Ao analisar seus próprios logs de execução, o agente identificou o problema, alterou a abordagem, aproximando o braço esquerdo para que a câmera do pulso pudesse confirmar a posição do gancho, em seguida pegou o item com a mão direita e salvou essa correção para uso futuro.

Este framework é baseado no Protocolo de Execução Encarnada (EEP) — uma interface unificada entre o agente e o robô. Ele consiste em quatro componentes: a interface de capacidades, que informa ao agente o que o robô é capaz de fazer; a interface de orientação para transmitir dicas espaciais, referências a objetos e instruções detalhadas à política de ação; a interface de feedback, que relata o resultado físico; e a interface de continuidade, que rastreia o progresso e as dependências das tarefas em toda a frota de robôs, permitindo retomar ou replanejar o trabalho após pausas.

Quando as tarefas falham constantemente ou são executadas lentamente, o agente planeja prática direcionada nos horários de menor movimento da loja. A melhoria ocorre em duas frentes. O RSI, que não afeta os pesos do modelo, refina dicas, memória e regras de execução, usando a análise diária de sucessos e fracassos para criar o que a equipe compara com um caderno de erros corrigidos. A política RSI coleta dados de execuções autônomas, casos de intervenção humana e recuperação, filtra e repondera-os, e então retreina a política de ação base usando aprendizado supervisionado, simulação ou por reforço. A AgiBot observa que o segundo caminho ainda utiliza dados de intervenção humana e treinamento de modelo, portanto, os humanos não são totalmente excluídos.

O Genie Master é o quarto elemento da série de lançamentos AI WAVE da AgiBot, que começou em 22 de outubro. De acordo com o cronograma publicado pela empresa, o próximo item em 28 de outubro será a atualização da plataforma de simulação Genie Sim com um motor físico interno projetado para simular objetos deformáveis, o que, segundo a AgiBot, atinge mais de 95% de concordância entre resultados reais e simulados em tarefas complexas. Mais detalhes não foram publicados no momento da escrita.

Os testes públicos estão agendados para 2 e 3 de novembro, quando seis robôs G2 operarão por 24 horas em tempo real em uma loja de bairro, cobrindo os horários de pico do almoço e jantar, o turno da noite e a preparação para o café da manhã.

OpenAI desenvolverá robôs humanoides; primeira demonstração esperada em 2027
Leia mais
www.aajtak.in

OpenAI desenvolverá robôs humanoides; primeira demonstração esperada em 2027

A OpenAI, empresa que criou o ChatGPT, planeja se dedicar a um projeto ainda mais ambicioso — o desenvolvimento de robôs com aparência humana. Grande atenção está sendo dada não apenas à capacidade desses robôs de se moverem, mas também à sua habilidade de entender o ambiente e realizar tarefas.

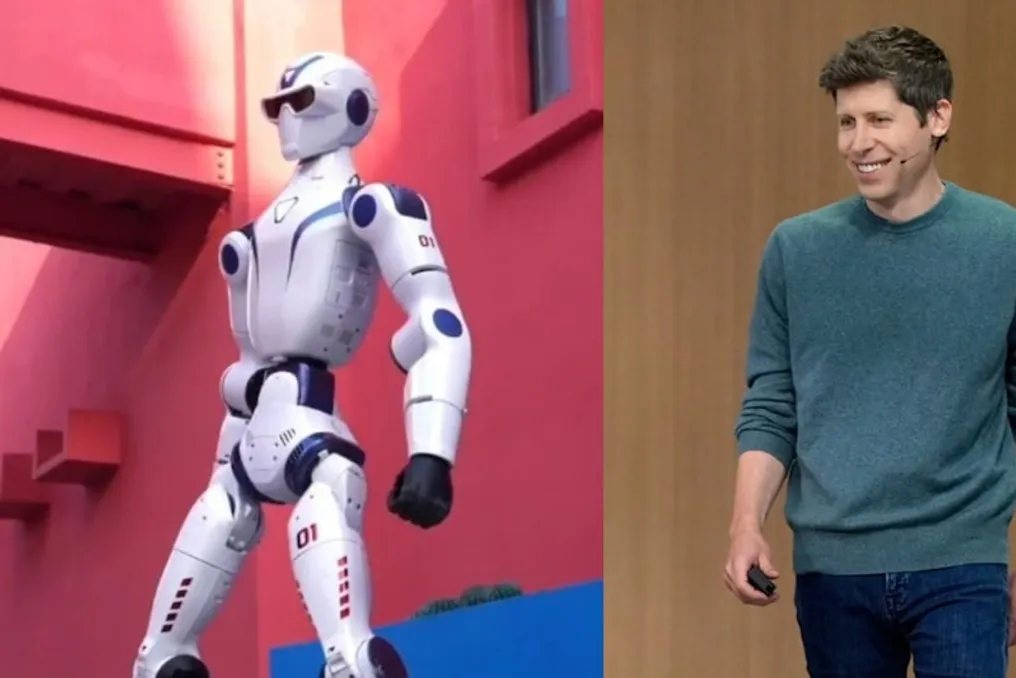
O CEO da OpenAI, Sam Altman, deu pistas sobre a demonstração do robô. Surge a questão sobre as capacidades deste robô e os prazos para seu lançamento.

Primeira demonstração possível em 2027

De acordo com um relatório, Sam Altman informou que a OpenAI pode apresentar uma demonstração de seu robô humanoide em 2027. No entanto, a empresa ainda não divulgou informações completas sobre a data de lançamento, preço ou características do robô, e isso não significa que ele será lançado para venda exatamente em 2027.

Surgiu a questão lógica sobre a necessidade de criar robôs humanoides, dado que máquinas já existem. Casas, escritórios e fábricas modernas são projetadas levando em conta a anatomia humana. Um robô com uma estrutura semelhante à humana poderá funcionar mais facilmente nesses ambientes.

No entanto, simplesmente criar um corpo humano não é suficiente. O robô deve ter a capacidade de analisar o que está acontecendo ao seu redor e tomar decisões sobre as próximas ações.

O cérebro do robô será o mais importante

O principal trunfo da OpenAI reside em suas tecnologias de inteligência artificial. A empresa pretende usar essa tecnologia para dar inteligência ao robô. Por exemplo, se for solicitado ao robô levantar um objeto, ele deve primeiro reconhecer esse objeto, entender como levantá-lo e depois concluir a tarefa. Assim, o crucial não será apenas seguir comandos predefinidos, mas sim a capacidade do robô de tomar decisões com base na compreensão da situação atual.

Concorrência com a Tesla?

A OpenAI não é a única empresa envolvida na corrida dos robôs humanoides. A Tesla, liderada por Elon Musk, também está trabalhando em seu robô Optimus. Outras empresas também estão avançando nessa tecnologia.

Atualmente, não há informações completas sobre o robô da OpenAI. Resta aguardar o que a empresa demonstrará em 2027 e quão eficazmente seu robô poderá operar no mundo real.

Popular