A Rendezvous Robotics arrecadou com sucesso 20 milhões de dólares em uma rodada semente renegociada de financiamento. Os líderes desta rodada foram a MaC Venture Capital e a Toyota Ventures. A empresa anunciou oficialmente o recebimento dos fundos, e esta rodada foi a primeira com precificação para a companhia.
Entre os participantes da rodada estavam também o University of Michigan Endowment, Astera e Industrious Ventures. Investidores existentes, incluindo Aurelia Foundry, ATX Venture Partners e Mana Ventures, também participaram do financiamento. A Rendezvous Robotics, sediada em Golden, Colorado, desenvolve espaçonaves capazes de se montar autonomamente.
O capital obtido será destinado ao desenvolvimento de espaçonaves de nova geração, à realização de voos demonstrativos e à contratação de mais funcionários. Em vez disso, a empresa planeja enviar os elementos em forma de pequenos 'módulos' autônomos. Esses módulos poderão chegar autonomamente ao ponto de encontro, assumir a posição necessária e acoplar-se em órbita.
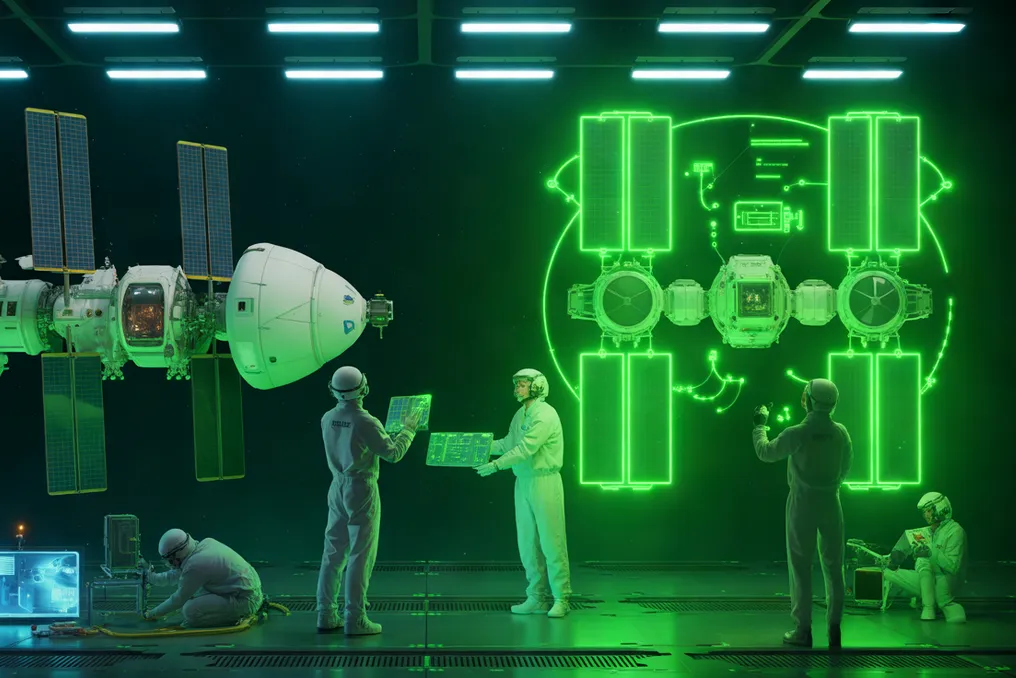
A Rendezvous almeja criar placas hexagonais de cerca de um metro, equipadas com sensores e processamento embarcado. Os módulos utilizarão acionamento eletromagnético para garantir o movimento e a auto-montagem. Após a conexão, cada placa poderá executar diferentes funções.
Os operadores das missões poderão adicionar placas para necessidades de computação, coleta de energia solar, propulsão e termorregulação, tendo a possibilidade de adicioná-las ou movê-las conforme necessário. Essa estrutura também pode suportar futuras operações de serviço. Os operadores poderão substituir módulos danificados ou alterar a configuração do satélite após o lançamento. Isso potencialmente reduzirá a necessidade de criar e lançar uma espaçonave completamente nova em caso de falha de componentes.
Esta tecnologia baseia-se em quase dez anos de pesquisa realizadas no âmbito do projeto TESSERAE. A tecnologia original de auto-montagem foi desenvolvida pelo Dr. Ariel Ekblau no Massachusetts Institute of Technology. As pesquisas foram posteriormente avançadas através do Aurelia Institute, fundado por Ekblau. Versões anteriores do TESSERAE já voaram no foguete New Shepard da Blue Origin e participaram de duas missões na Estação Espacial Internacional.
A empresa planejou uma campanha de voos parabólicos para novembro de 2026. Estes testes verificarão o acionamento eletromagnético e a mobilidade em condições de microgravidade. Uma demonstração separada do TESSERAE está prevista para a Estação Espacial Internacional em dezembro de 2026. Ela incluirá a montagem de 32 placas em uma estrutura tridimensional em um ambiente controlado. A Rendezvous também está preparando uma demonstração especial em órbita terrestre baixa, cujo lançamento está previsto para não antes de abril de 2028.
Nesta missão, sete placas espaciais independentemente implantadas se conectarão autonomamente, formando uma espaçonave. Em seguida, esses módulos se separarão e se montarão em uma configuração diferente. O objetivo da demonstração é provar que as espaçonaves são capazes de mudar sua estrutura física sem a ajuda de equipamento robótico externo.
O cofundador e CEO Joe Landon acredita que essa tecnologia pode fornecer espaçonaves com geração de energia mais potente e sistemas de comunicação maiores. A arquitetura permitirá, em última análise, realizar missões dificultadas pelas limitações dos lançamentos tradicionais. A MaC Venture Capital e a Toyota Ventures acreditam que robôs, construção modular e controle autônomo podem ser uma combinação bem-sucedida. Esta estratégia vai contra as ideias aceitas sobre como construir e lançar espaçonaves.
As demonstrações ajudaram a consolidar os fundamentos da tecnologia em condições de microgravidade. Chris Absher, parceiro da Toyota Ventures, enfatizou a autonomia como parte fundamental do design da Rendezvous. Michael Palank, sócio-gerente da MaC Venture Capital, também apoiou os esforços da empresa para repensar a construção de espaçonaves. No entanto, a demonstração livre ainda está distante, embora sua aproximação deva provar a capacidade do sistema de se montar e reconfigurar com sucesso e autonomamente em órbita real, o que pode abrir novas possibilidades para a construção e manutenção de grandes espaçonaves.