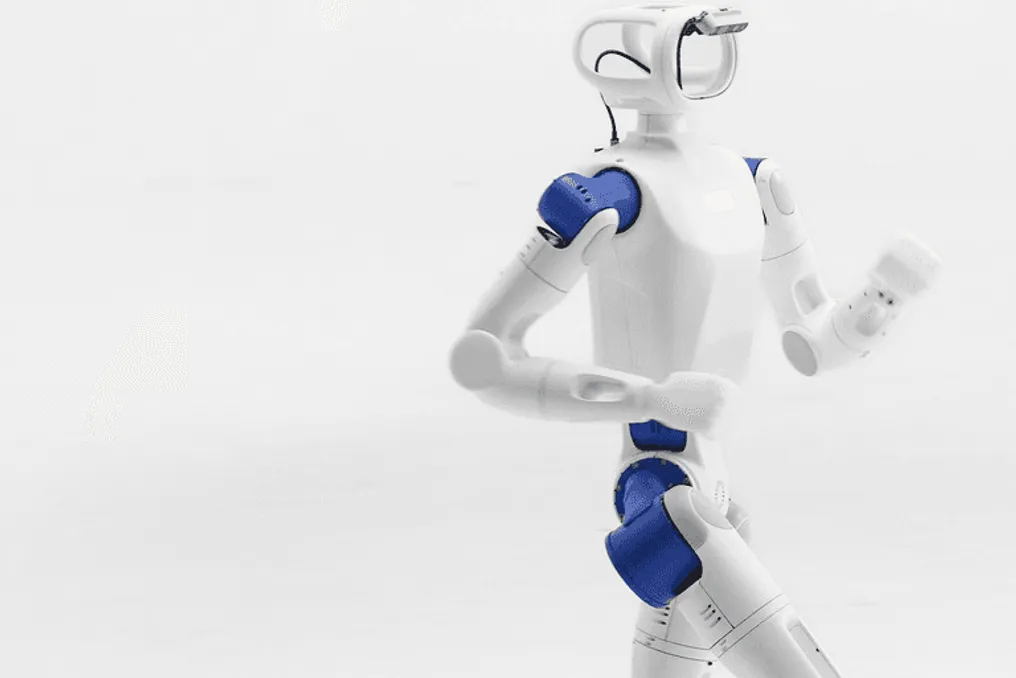
A RoboParty lançou o RP1, um robô humanoide posicionado como uma plataforma totalmente aberta e funcional. Em vez de fornecer apenas um kit de desenvolvimento (SDK) ou algumas interfaces de programação de aplicativos (API), a empresa publica materiais de toda a cadeia de desenvolvimento: desde o projeto mecânico e elétrico e módulos de junta proprietários até firmware, modelos do robô, ferramentas de implantação e treinamento. A descrição deste projeto foi apresentada em documentação técnica em 25 de outubro.
O robô RP1 tem 135 cm de altura. A versão aberta é equipada com 24 graus de liberdade ativos, enquanto a Versão Profissional oferece 30 graus de liberdade, incluindo dois na cabeça e sete em cada braço, adequado para pesquisas mais complexas de manipulação. Os módulos de cabeça e punhos podem ser substituídos para uso em diversas finalidades, como educação, pesquisa científica, coleta de dados, passeios ou entretenimento. A RoboParty demonstrou a capacidade do robô de andar continuamente, rastrear movimentos humanos, recuperar-se de empurrões e levantar-se após quedas.
A parte de hardware é baseada no ROMOMO, um módulo de junta rotativa integrado da RoboParty. De acordo com as especificações publicadas, o torque nominal de pico varia de 25 a 160 Newton-metros ao ser alimentado por 48V e usar comunicação CAN-FD. Esses módulos combinam motores de rotor interno com redutores planetários, permitindo sacrificar a baixa inércia do rotor em prol de resposta rápida, rigidez, resistência a sobrecargas e redução de custos. O RP1 utiliza uma articulação do quadril não alinhada ao eixo e um tornozelo paralelo, onde dois motores controlam conjuntamente o tangenciamento e o rolamento, e o acoplamento com roteamento de cabos oco simplifica o desmontagem das juntas.
No repositório do GitHub sobre o RP1, há links para subprojetos dedicados aos arquivos de origem mecânicos, eletrônica, procedimentos de teste e montagem, firmware da junta ROMOMO e ferramentas de host, bem como o braço ágil RP Hand com SDK em C++, Python e ROS 2, testes de máquina completos e aplicativo de controlador. O repositório lista modelos CAD mecânicos, esquemas, layouts de placas de circuito impresso, arquivos Gerber, especificações de materiais e documentação de montagem para o hardware, enquanto os modelos URDF, MJCF e malhas estão disponíveis para simulação. O artigo original observa que o volume exato de cada lançamento deve ser verificado nos repositórios individuais.
Em relação ao software, a pilha integrada conecta motores, sensores de inércia e o sistema de gerenciamento de bateria através de uma interface unificada do dispositivo, garantindo controle a 500 Hz e atualização de políticas a 50 Hz. Uma ferramenta de código aberto para remapear movimentos chamada hhtools mapeia movimentos humanos para o robô, respeitando as restrições das juntas e o contato com o solo. Dentro da plataforma básica de desenvolvimento PartyOS da RoboParty, partes da camada básica de movimento foram abertas, incluindo hhtools, MimicLite e UFO — um projeto de recuperação de perturbações e quedas. Níveis superiores para representação de intenções e orquestração de habilidades do agente ainda estão em fase de pesquisa.
A RoboParty abriu um conjunto de inscrições para o programa beta do RP1, destinado a desenvolvedores e equipes com projetos reais prontos para relatar problemas e fornecer feedback sobre esta plataforma.