É possível trazer organismos desconhecidos de Marte para a Terra?
Leia mais
Olhar Digital
olhardigital.com.br

É possível trazer organismos desconhecidos de Marte para a Terra?

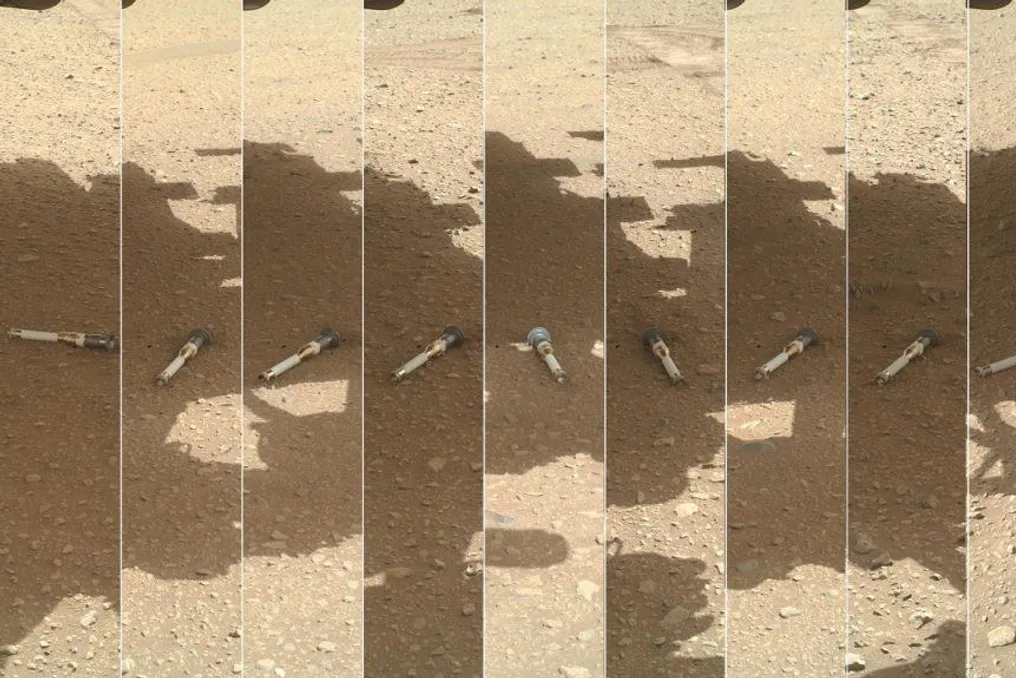
A busca por sinais de vida em Marte depende parcialmente de análises que só podem ser realizadas com alta precisão na Terra. As amostras coletadas pelo rover Perseverance da NASA estão armazenadas em tubos na superfície do Planeta Vermelho. No entanto, seu retorno envolve dificuldades tecnológicas, altos custos e protocolos rigorosos para evitar a contaminação do material e proteger a biosfera terrestre.

O plano inicial da missão Mars Sample Return, desenvolvida pela NASA em colaboração com a Agência Espacial Europeia (ESA), previa a coleta dos tubos deixados pelo Perseverance e seu transporte para um módulo de pouso. Como alternativa, dois helicópteros equipados com manipuladores robóticos poderiam recolher as amostras diretamente da superfície. Um pequeno foguete lançaria uma cápsula com o material para a órbita marciana, de onde um aparelho espacial europeu realizaria a captura e o transporte para a Terra. Inicialmente, a entrega estava prevista para 2033.

No entanto, o projeto enfrentou problemas técnicos, atrasos e custos crescentes. Devido a esses obstáculos, a NASA suspendeu a arquitetura original da missão e começou a avaliar opções mais econômicas, incluindo propostas do setor privado. Como resultado, o cronograma de retorno foi revisado e agora depende da definição de uma nova estratégia.

Enquanto os Estados Unidos revisam seus planos, a China está desenvolvendo a missão Tianwen-3, cujo objetivo é trazer material marciano para a Terra até 2031. A Administração Espacial Nacional da China (CNSA) pretende realizar a coleta e o retorno das amostras usando suas próprias tecnologias. Se os cronogramas forem cumpridos, o país poderá trazer o material de Marte antes da missão americano-europeia.

A preocupação com o retorno das amostras não se limita à possibilidade de detectar sinais de vida. Os cientistas também precisam garantir que o material não seja contaminado durante o transporte e que sua chegada à Terra não represente riscos biológicos.

A política de proteção planetária do Comitê de Pesquisa Espacial (COSPAR) estabelece diretrizes internacionais para reduzir a contaminação entre a Terra e outros corpos celestes. Um dos problemas é a chamada contaminação direta, que ocorre quando organismos terrestres são transportados para ambientes extraterrestres. O processo inverso, conhecido como contaminação reversa, envolve a possibilidade de que material extraterrestre possa introduzir organismos ou agentes biológicos na Terra.

No caso de Marte, a hipótese de existência de microrganismos capazes de sobreviver à viagem e causar consequências para a biosfera terrestre deve ser considerada nos protocolos de segurança, mas não há provas da existência de vida marciana nas amostras. O risco biológico não deve ser confundido com uma ameaça confirmada à saúde humana.

Em entrevista ao Olhar Digital, o astrobiólogo e professor de geobiologia do Instituto de Ciências Geológicas da Universidade de São Paulo (USP), Douglas Galante, afirmou que considera o risco de qualquer organismo marciano representar uma ameaça biológica para a Terra como muito baixo. Na opinião dele, não há motivo para pânico, embora a possibilidade de consequências ambientais exija uma abordagem científica rigorosa.
Histórias semelhantes

RoboParty abre código-fonte de seu robô humanoide RP1, incluindo construção mecânica e software de controle
Leia mais
pandaily.com

RoboParty abre código-fonte de seu robô humanoide RP1, incluindo construção mecânica e software de controle

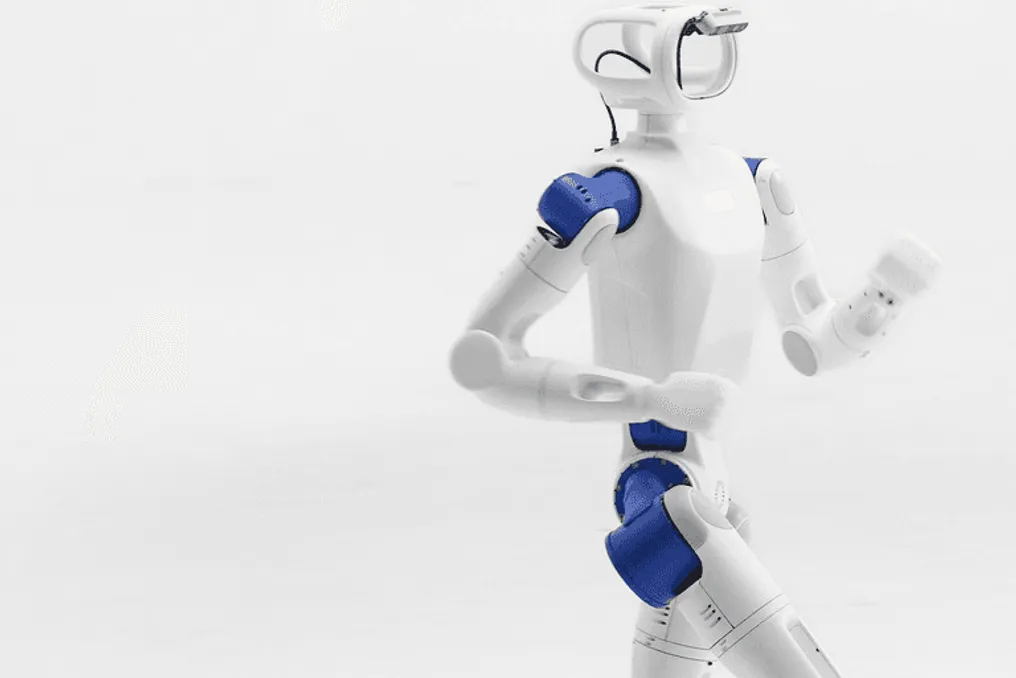
A RoboParty lançou o RP1, um robô humanoide posicionado como uma plataforma totalmente aberta e funcional. Em vez de fornecer apenas um kit de desenvolvimento (SDK) ou algumas interfaces de programação de aplicativos (API), a empresa publica materiais de toda a cadeia de desenvolvimento: desde o projeto mecânico e elétrico e módulos de junta proprietários até firmware, modelos do robô, ferramentas de implantação e treinamento. A descrição deste projeto foi apresentada em documentação técnica em 25 de outubro.

O robô RP1 tem 135 cm de altura. A versão aberta é equipada com 24 graus de liberdade ativos, enquanto a Versão Profissional oferece 30 graus de liberdade, incluindo dois na cabeça e sete em cada braço, adequado para pesquisas mais complexas de manipulação. Os módulos de cabeça e punhos podem ser substituídos para uso em diversas finalidades, como educação, pesquisa científica, coleta de dados, passeios ou entretenimento. A RoboParty demonstrou a capacidade do robô de andar continuamente, rastrear movimentos humanos, recuperar-se de empurrões e levantar-se após quedas.

A parte de hardware é baseada no ROMOMO, um módulo de junta rotativa integrado da RoboParty. De acordo com as especificações publicadas, o torque nominal de pico varia de 25 a 160 Newton-metros ao ser alimentado por 48V e usar comunicação CAN-FD. Esses módulos combinam motores de rotor interno com redutores planetários, permitindo sacrificar a baixa inércia do rotor em prol de resposta rápida, rigidez, resistência a sobrecargas e redução de custos. O RP1 utiliza uma articulação do quadril não alinhada ao eixo e um tornozelo paralelo, onde dois motores controlam conjuntamente o tangenciamento e o rolamento, e o acoplamento com roteamento de cabos oco simplifica o desmontagem das juntas.

No repositório do GitHub sobre o RP1, há links para subprojetos dedicados aos arquivos de origem mecânicos, eletrônica, procedimentos de teste e montagem, firmware da junta ROMOMO e ferramentas de host, bem como o braço ágil RP Hand com SDK em C++, Python e ROS 2, testes de máquina completos e aplicativo de controlador. O repositório lista modelos CAD mecânicos, esquemas, layouts de placas de circuito impresso, arquivos Gerber, especificações de materiais e documentação de montagem para o hardware, enquanto os modelos URDF, MJCF e malhas estão disponíveis para simulação. O artigo original observa que o volume exato de cada lançamento deve ser verificado nos repositórios individuais.

Em relação ao software, a pilha integrada conecta motores, sensores de inércia e o sistema de gerenciamento de bateria através de uma interface unificada do dispositivo, garantindo controle a 500 Hz e atualização de políticas a 50 Hz. Uma ferramenta de código aberto para remapear movimentos chamada hhtools mapeia movimentos humanos para o robô, respeitando as restrições das juntas e o contato com o solo. Dentro da plataforma básica de desenvolvimento PartyOS da RoboParty, partes da camada básica de movimento foram abertas, incluindo hhtools, MimicLite e UFO — um projeto de recuperação de perturbações e quedas. Níveis superiores para representação de intenções e orquestração de habilidades do agente ainda estão em fase de pesquisa.

A RoboParty abriu um conjunto de inscrições para o programa beta do RP1, destinado a desenvolvedores e equipes com projetos reais prontos para relatar problemas e fornecer feedback sobre esta plataforma.

OpenAI procura alternativas à Nvidia e considera chips de IA do Google
Leia mais
olhardigital.com.br

OpenAI procura alternativas à Nvidia e considera chips de IA do Google

A OpenAI, desenvolvedora do ChatGPT, está planejando adquirir chips de inteligência artificial (IA) produzidos pelo Google, conforme noticiado pelo portal The Information. Essa potencial compra poderia aumentar o aproveitamento dos processadores criados pela grande empresa de buscas no contexto da competição por infraestrutura de IA.

Segundo o relato, a OpenAI já utiliza serviços de aluguel de chips de IA do Google desde 2025. Este novo movimento sinalizaria um avanço na parceria comercial existente, embora ainda não haja divulgação de pormenores como o custo da transação, o volume de processadores ou o cronograma da compra.

Ao ser contatado pela Reuters, o Google não forneceu declarações sobre o assunto, e a própria OpenAI optou por não comentar a questão.

Uma possível aquisição de chips do Google pela OpenAI demonstra que a rivalidade no campo da IA não inviabiliza acordos comerciais entre corporações que competem no mesmo mercado. O Google, que cria seus próprios modelos de IA e compete com a OpenAI em produtos e serviços desse setor, também oferece seus processadores para suprir as demandas de infraestrutura de outras empresas que necessitam de poder computacional para treinar e rodar modelos.

No entanto, a informação divulgada até o momento não detalha os termos de uma eventual aquisição, nem se a intenção da OpenAI é substituir parte do seu equipamento atual ou simplesmente diversificar suas opções de processamento.

Popular