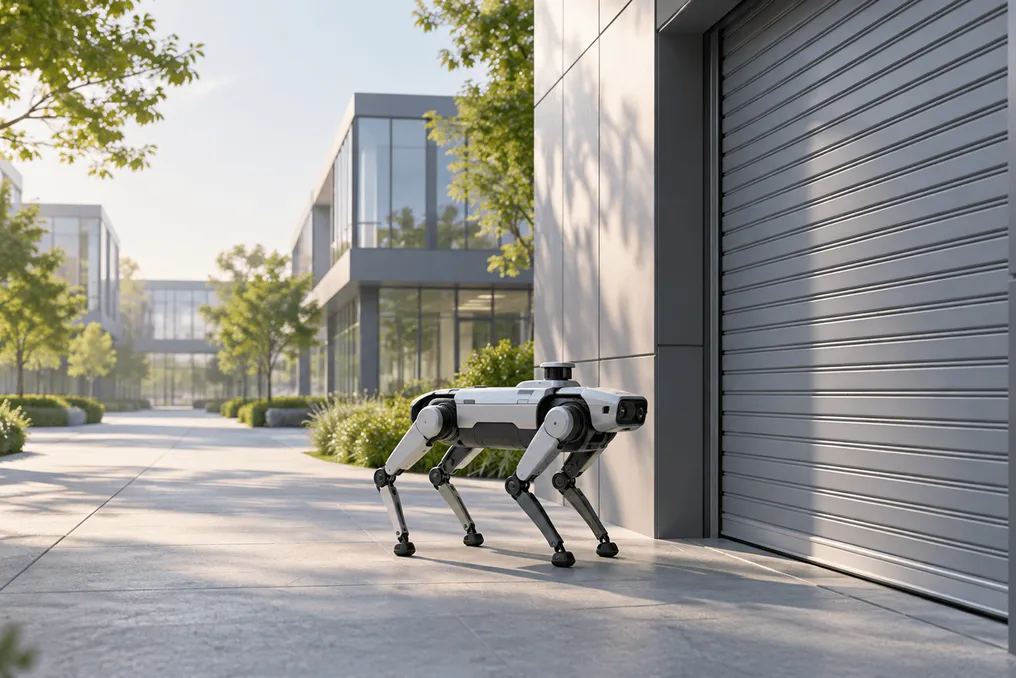
A Amap, que é uma plataforma de mapeamento e navegação da Alibaba, implementou seu robô quadrúpede Tutu para realizar verificações regulares no campus da Alibaba em Xisi, localizado em Hangzhou. Durante a Conferência Qingcheng 2026, a Amap apresentou um estudo de caso e uma solução conjunta para um campus inteligente com o departamento de assuntos gerais do Alibaba Group e a unidade de serviço do campus Qincheng Zhihui, de acordo com um relatório da publicação chinesa de robótica Robot Qianzhan, publicado no Tencent News.
É importante notar que a Amap não desenvolve seu próprio hardware para robôs nem gerencia as operações do campus. Em vez disso, a empresa fornece soluções espaciais inteligentes e capacidades de execução de tarefas: ela utiliza um corpo robótico para locomoção e o integra com sistemas de gerenciamento de tarefas e operações do campus.
Nos últimos meses, o Tutu foi testado em áreas como assistência a pessoas com deficiência visual, realização de passeios, auxílio em compras, inspeções e entrega de última milha. O software por trás do funcionamento do robô é o sistema ABot da Amap, estruturado em três níveis.
O nível básico de dados, que inclui ABot-World e ABot-Earth, fornece o modelo do mundo e a base de dados espacial para compreensão do ambiente e simulação. O nível de modelo inclui o modelo básico de navegação ABot-N1 e o modelo de manipulação ABot-M0.5. O nível de agente, composto por ABot-AgentOS e ABot-ER, é responsável pelo planejamento, execução e memória das tarefas, além de rastrear o estado dos objetos e as relações espaciais.
O sistema de movimento utiliza uma abordagem de duas velocidades: a nuvem realiza o planejamento de alto nível com base nos dados da tarefa e no mapa, enquanto o próprio robô gera sua rota no dispositivo, usando dados de câmera ao vivo. Isso permite que ele se adapte a corredores estreitos, aglomerações de pessoas e obstáculos temporários, em vez de parar.
Novidade do sistema no campus de Xisi
A novidade no campus de Xisi é o loop de ordens de serviço. Esta solução conjunta transforma o catálogo de serviços, os alvos de inspeção, a frequência das verificações e os padrões de aceitação em tarefas executáveis, que são então vinculadas a mapas, permissões de acesso, objetos do campus e ordens de serviço. Por exemplo, para uma porta corta-fogo, o robô deve chegar ao local correto, ajustar o ângulo de visão para que a foto atenda aos requisitos de inspeção e enviar as evidências coletadas para verificação e ação pelos funcionários.
Casos complexos são analisados e marcados por humanos, e as informações são devolvidas para avaliação e teste de modelos. Tarefas adicionais, como a verificação de um canteiro de obras temporário, podem ser inseridas, e o robô retoma sua rota normal.
Os papéis estão distribuídos entre quatro partes: a equipe de assuntos gerais da Alibaba define as tarefas e padrões reais; a Qincheng Zhihui realiza a manutenção e aceitação dos serviços; a Amap é responsável pela navegação e execução multifásica; e os especialistas do campus tomam as decisões finais. O cenário de uso inicial é a patrulha de segurança, e os planos incluem entrega leve, passeios para receber convidados e suporte à segurança contra incêndios.
A possibilidade de reutilizar essa arquitetura em outros campi, mantendo os padrões de cada tarefa e linhas de responsabilidade, permanece uma questão aberta.