SenseTime lança ferramentas SenseNova-RoboRSI e modelo robótico de 27 bilhões de parâmetros
Leia mais
Pandaily
pandaily.com

SenseTime lança ferramentas SenseNova-RoboRSI e modelo robótico de 27 bilhões de parâmetros

A SenseTime disponibilizou publicamente seu conjunto de ferramentas de avaliação de IA incorporada SenseNova-RoboRSI e um modelo de 27 bilhões de parâmetros. Este lançamento sucedeu uma pesquisa na qual a SenseTime testou o grande modelo GPT-6-Astra em doze benchmarks simulados e oito robôs reais. Todos os resultados apresentados são baseados em testes próprios da SenseTime.

A SenseTime apresentou o SenseNova-RoboRSI como um framework para avaliar sistemas de IA incorporada, bem como um modelo de IA incorporada chamado SenseNova-RoboRSI-27B-Preview. No âmbito da pesquisa, o grande modelo GPT-6-Astra foi testado em 12 benchmarks robóticos simulados e 8 robôs físicos.

Resultados dos Testes do GPT-6-Astra

De acordo com dados da SenseTime, quando o GPT-6-Astra teve acesso às demonstrações de treinamento e os limites de passos foram aumentados para dez vezes o valor oficial, o modelo atingiu a saturação nos benchmarks LIBERO e SIMPLE, e também demonstrou 81,9% de sucesso no RoboDojo. Em um caso, nove tarefas do RoboDojo, que anteriormente nunca eram concluídas em cinco tentativas, foram concluídas com sucesso em todas as cinco tentativas após o modelo ter sido autorizado a continuar a interação.

No entanto, isso teve um custo elevado. Em testes estendidos com orçamento maior, empilhar tigelas levou cerca de 131 minutos e custou aproximadamente US$ 19 em custos de inferência, enquanto colocar um cabo no suporte levou 263 minutos e custou cerca de US$ 55. A SenseTime também descobriu que o GPT-6-Astra apresenta maiores dificuldades ao executar tarefas de longo horizonte, tem problemas com a transferência de habilidades entre tarefas e também enfrenta dificuldades com objetos deformáveis e controle fino em robôs reais.

Em seguida, a empresa testou uma combinação de um modelo de raciocínio lento com um modelo de ação rápido. A melhor dessas combinações alcançou 54% de sucesso em 42 tarefas RoboDojo de ciclo fechado, verificando cada resultado, embora a SenseTime observe que o problema do custo permanece relevante.

O conjunto de ferramentas de código aberto empacota cada benchmark e suas dependências em uma imagem Docker separada e fornece uma API HTTP unificada para interagir com o ambiente e avaliação nativa. A SenseTime afirma que os pesquisadores podem realizar avaliações ponta a ponta usando um arquivo de configuração, sem a necessidade de configurar manualmente cada simulador.

Características do Modelo 27B

O modelo de 27 bilhões de parâmetros é projetado para incorporar experiência comprovada diretamente nos pesos do modelo, reduzindo a necessidade de ações experimentais e errôneas. A SenseTime relata que este modelo obteve 26,13 pontos no RoboDojo com uma taxa de sucesso de tarefas de 20,83%, superou a marca de 90 no LIBERO-Pro e aumentou sua porcentagem de sucesso no RoboCasa365 de 26,0% para 46,5%, ao mesmo tempo que reduziu o uso de tokens em 73%. A empresa afirma que ele executa tarefas de IA incorporada com um custo de um cinquagésimo em comparação com o GPT-6-Astra.

Além disso, a SenseTime insiste que futuros benchmarks de IA incorporada devem ser baseados nas necessidades reais humanas, exigir que os robôs aprendam através da interação e considerar o tempo de pensamento como tempo mundial, já que a chaleira continua a aquecer enquanto o modelo pondera a solução. Nenhum dos resultados apresentados foi verificado independentemente.
Histórias semelhantes

OpenAI desenvolverá robôs humanoides; primeira demonstração esperada em 2027
Leia mais
www.aajtak.in

OpenAI desenvolverá robôs humanoides; primeira demonstração esperada em 2027

A OpenAI, empresa que criou o ChatGPT, planeja se dedicar a um projeto ainda mais ambicioso — o desenvolvimento de robôs com aparência humana. Grande atenção está sendo dada não apenas à capacidade desses robôs de se moverem, mas também à sua habilidade de entender o ambiente e realizar tarefas.

O CEO da OpenAI, Sam Altman, deu pistas sobre a demonstração do robô. Surge a questão sobre as capacidades deste robô e os prazos para seu lançamento.

Primeira demonstração possível em 2027

De acordo com um relatório, Sam Altman informou que a OpenAI pode apresentar uma demonstração de seu robô humanoide em 2027. No entanto, a empresa ainda não divulgou informações completas sobre a data de lançamento, preço ou características do robô, e isso não significa que ele será lançado para venda exatamente em 2027.

Surgiu a questão lógica sobre a necessidade de criar robôs humanoides, dado que máquinas já existem. Casas, escritórios e fábricas modernas são projetadas levando em conta a anatomia humana. Um robô com uma estrutura semelhante à humana poderá funcionar mais facilmente nesses ambientes.

No entanto, simplesmente criar um corpo humano não é suficiente. O robô deve ter a capacidade de analisar o que está acontecendo ao seu redor e tomar decisões sobre as próximas ações.

O cérebro do robô será o mais importante

O principal trunfo da OpenAI reside em suas tecnologias de inteligência artificial. A empresa pretende usar essa tecnologia para dar inteligência ao robô. Por exemplo, se for solicitado ao robô levantar um objeto, ele deve primeiro reconhecer esse objeto, entender como levantá-lo e depois concluir a tarefa. Assim, o crucial não será apenas seguir comandos predefinidos, mas sim a capacidade do robô de tomar decisões com base na compreensão da situação atual.

Concorrência com a Tesla?

A OpenAI não é a única empresa envolvida na corrida dos robôs humanoides. A Tesla, liderada por Elon Musk, também está trabalhando em seu robô Optimus. Outras empresas também estão avançando nessa tecnologia.

Atualmente, não há informações completas sobre o robô da OpenAI. Resta aguardar o que a empresa demonstrará em 2027 e quão eficazmente seu robô poderá operar no mundo real.

Dobot apresenta braço robótico VEGA 7 com sete eixos para IA incorporada e MTBF de 50.000 horas
Leia mais
pandaily.com

Dobot apresenta braço robótico VEGA 7 com sete eixos para IA incorporada e MTBF de 50.000 horas

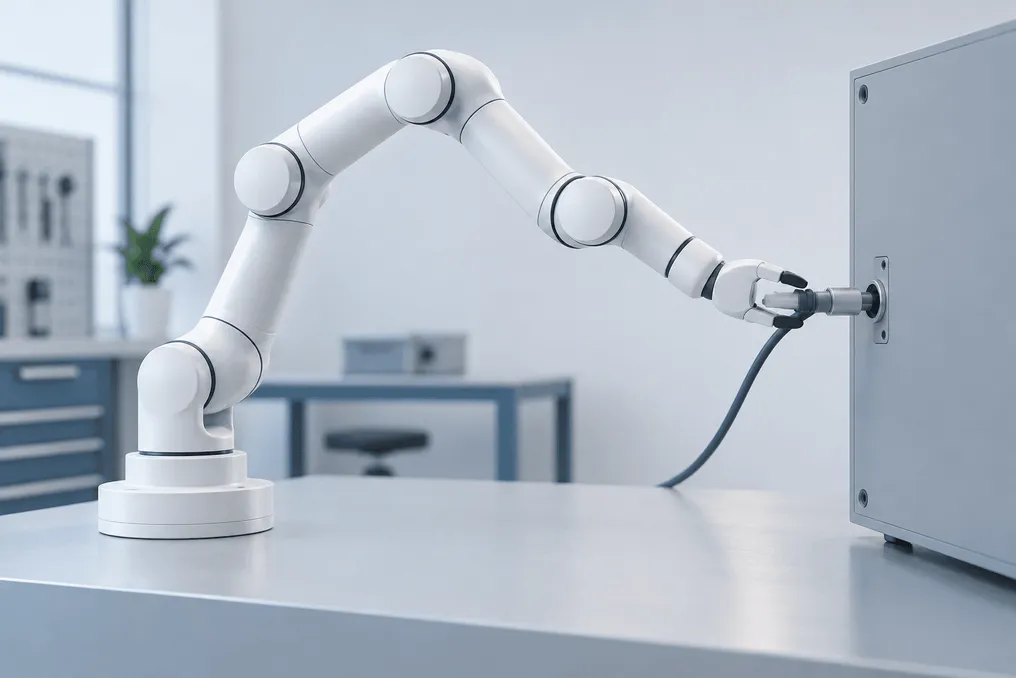
A Dobot anunciou o lançamento do braço robótico DOBOT VEGA 7, que possui sete eixos e é projetado para controle de força, sendo originalmente concebido para as necessidades de inteligência artificial incorporada. A apresentação ocorreu em um evento no âmbito da Feira Industrial Internacional da China em Xangai, onde o produto é posicionado para uso com robôs móveis de dois braços, manipulação móvel em ambientes industriais e desenvolvimento de sistemas de IA incorporada.

A principal vantagem destacada pela Dobot é a durabilidade do dispositivo. A empresa afirma que o tempo médio entre falhas (MTBF) do modelo VEGA 7 é de 50.000 horas. O equipamento padrão inclui um freio eletromagnético em cada junta, permitindo que o braço mantenha sua postura e pare em 18 milissegundos em caso de perda súbita de energia. Além disso, o braço possui classificação IP54, garantindo proteção contra poeira e água.

Cada junta também é equipada com um sensor de torque, que suporta funções de detecção de contato, controle flexível, detecção de colisão e aprendizado por controle manual. A Dobot indica que a precisão do controle de força atinge 0,15 N ou melhor, a precisão do controle de torque é de 0,05 N·m ou melhor, e a resolução do controle de força é de 0,01 N·m ou melhor. Essas características permitem que o braço seja usado como plataforma para desenvolver e testar tarefas que exigem conexão e desconexão precisas, montagem de peças pequenas e coordenação de dois braços.

Os principais parâmetros técnicos incluem uma carga útil nominal de 7 kg, um raio de trabalho de 725 mm e repetibilidade dentro de ±0,03 mm. O sétimo eixo fornece redundância, permitindo que o braço alcance o mesmo ponto de diferentes maneiras, o que é particularmente útil quando o alvo está profundamente dentro do equipamento ou quando dois braços precisam operar em um espaço confinado. Os cabos passam por um grande espaço interno oco, e na extremidade do braço há duas interfaces de expansão que suportam EtherCAT, CAN e RS-485, com potência nominal de 3 A e potência de pico de 5 A para ferramentas.

A Dobot também observou que os sensores de torque podem ser úteis para coleta de dados. Ao gravar demonstrações de teleoperação ou operação real do robô, os sensores das juntas registram forças de contato juntamente com dados de movimento, fornecendo um sinal adicional para treinamento e depuração, além dos vídeos e dados de posição das juntas.

Na mesma apresentação, foram apresentados mais dois produtos: PULSA, que a Dobot promoveu com foco na velocidade, e um robô colaborativo CRH de alto desempenho, voltado para uma implementação mais simples em linhas de produção. No entanto, a empresa não divulgou a política de preços ou os prazos de entrega para o modelo VEGA 7.

Popular