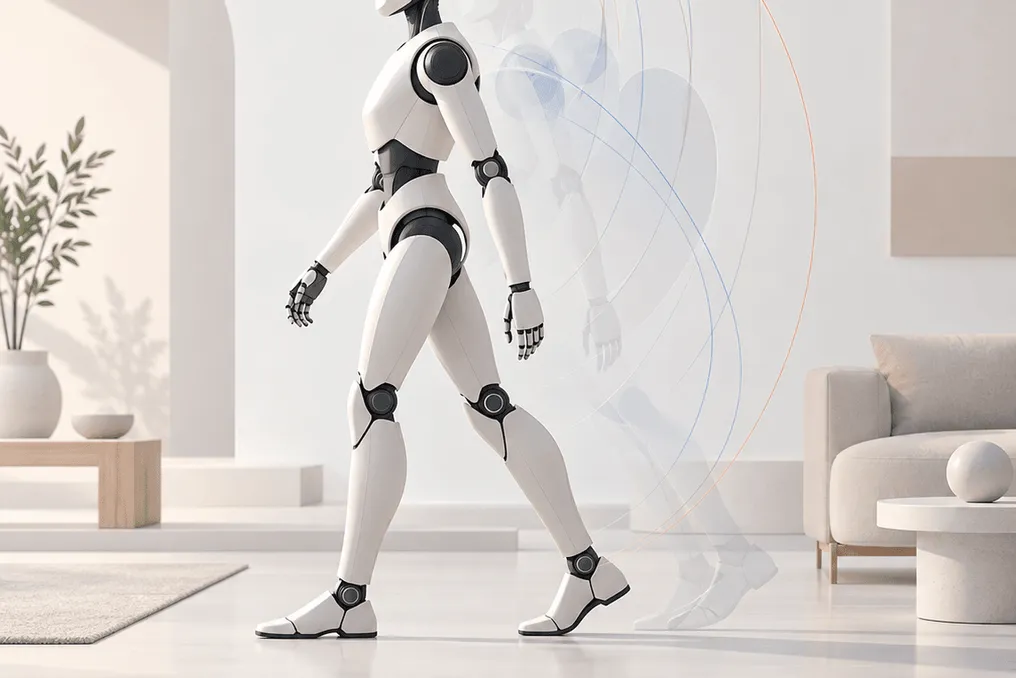
Delta Intelligence apresenta o modelo Delta-0 — um modelo humanoide fundamental nativo para manipulação corporal total
Leia mais
Pandaily
pandaily.com

Delta Intelligence apresenta o modelo Delta-0 — um modelo humanoide fundamental nativo para manipulação corporal total

A Delta Intelligence lançou o modelo Delta-0, que é um modelo fundamental humanoide nativo projetado para manipulação corporal total. Este lançamento ocorreu em 28 de setembro de 2026. Oficialmente, o modelo é posicionado como um cérebro-cerebelo-conjunto de força/postura que unifica visão, linguagem e propriocepção em comandos de destino únicos para ações corporais completas. Isso permite que seres bípedes se movam, mantenham o equilíbrio e realizem manipulações dentro de um único ciclo contínuo, em vez de usar módulos separados para locomoção e manipulação.

Durante uma demonstração, coberta pela LeiPhone, o humanoide baseado no Delta-0 conseguiu dar trinta e dois passos e completar nove tarefas domésticas em aproximadamente 210 segundos. Essas tarefas foram realizadas em cenários de quarto, sala de estar e cozinha, incluindo arrumar a cama e o console de jogos, pegar um brinquedo de pelúcia do chão, carregar roupa, colocar uma xícara na máquina de lavar louça, procurar uma fruta estragada na geladeira, jogá-la na lixeira com pedal e sentar-se no sofá.

Além disso, o segundo braço com alto grau de liberdade tocou um disco de vinil e dançou ao som da música, o que serviu como teste de locomoção-manipulação de precisão, ligando a captura, a postura e o movimento rítmico de todo o corpo.

Características Arquitetônicas e Treinamento

A arquitetura do modelo divide claramente as funções: o 'cérebro' traduz dados sensoriais multimodais em comandos de movimento dos membros; o 'cerebelo' é responsável por instintos e equilíbrio de alta frequência; e o controle híbrido de força/postura regula o contato, mantendo a estabilidade da postura. O processo de treinamento utiliza dados de membros superiores e dados cross-embodiment, bem como captura de movimentos corporais humanos, complementado por feedback de interação real, ajustes humanos e aprendizado por reforço para recuperação de falhas.

A Delta Intelligence também descreve um ciclo de avaliação 'real-simulação-real', que permite recriar cenas em simulação para realizar testes de estresse de navegação e tentativas repetidas antes de retornar ao hardware para verificar a transferência de habilidades.

Objetivos dos Desenvolvedores

O fundador e CEO, Dr. Ma Xiaojiang, definiu o objetivo do desenvolvimento de robôs capazes de operar em espaços de escala humana e resolver tarefas de longo prazo, em vez de apenas imitar silhuetas humanas. O cofundador e cientista-chefe, Huang Xiuyuan, observou que os modelos de linguagem geral ajudam no planejamento de etapas, mas eles próprios não garantem a estabilização do contato, o equilíbrio e a força contínua. O modelo Delta-0 é posicionado como transferível para plataformas como Unitree e AgiBot, pois os parceiros continuam trabalhando na adaptação e verificação das cenas.
Histórias semelhantes

LimX Dynamics e Kyland Apresentam o Primeiro Humanoide com Arquitetura Eletrônica Nacional
Leia mais
pandaily.com

LimX Dynamics e Kyland Apresentam o Primeiro Humanoide com Arquitetura Eletrônica Nacional

A empresa LimX Dynamics, em colaboração com a Kyland Technology, apresentou um robô humanoide equipado com uma arquitetura eletrônica totalmente nacional. A apresentação ocorreu em 28 de setembro de 2026 na cidade de Ichan.

A base deste sistema é o sistema operacional industrial Intewell da Kyland, o barramento determinístico AUTBUS e o software MaVIEW, que são integrados à plataforma LimX para todo o robô. Um representante da empresa, Caijing, observou que este é o primeiro caso de implementação de arquitetura eletrônica nacional em um sistema de robô humanoide, onde a comunicação ponta a ponta com o nível industrial opera em tempo real.

De acordo com Caijing e Securities Times e Company, esta arquitetura eletrônica funciona como o 'sistema nervoso' do robô, unindo o sistema operacional, a rede, o software instrumental e as capacidades de computação de IA nacionais. Este sistema foi projetado para que os ciclos de controle e as conclusões de IA utilizem uma base determinística, mantendo ao mesmo tempo o isolamento.

As vantagens declaradas em comparação com os stacks Linux/ROS mais CAN/EtherCAT incluem controle de movimento em nível de microssegundo, sincronização de visão e controle em nível de milissegundo, bem como protocolos industriais integrados e fronteiras de segurança restauradas a bordo.

O conceito está alinhado com os narrativas de IA física, segundo as quais os resultados dos modelos são considerados incompletos até se transformarem em ações físicas determinísticas. A LimX Dynamics é responsável pelo design original e fabricação da parte física do corpo, bem como pelas técnicas de fusão de cérebro e cerebelo e seu sistema cerebral COSA como host de alto desempenho para validação.

A Kyland forneceu a arquitetura eletrônica nacional de baixo nível após anos de trabalho em Intewell e AUTBUS, incluindo o padrão de barramento bidirecional industrial de banda larga baseado em IEC TSN, que ela liderou, bem como o software MaVIEW para atuadores de IA física, anteriormente reconhecido entre colegas industriais.

Testadores do Centro Nacional de Pesquisa em Segurança da Informação Industrial relataram que testaram cenários de falha conjunta, ataques de rede e implementação de malware; o robô com arquitetura nacional demonstrou operação segura onde os stacks tradicionais perdiam o controle ou desligavam.

Na mesma semana, Kyland e seus parceiros, incluindo a Universidade Tsinghua, AgiBot, LimX Dynamics e Moore Threads, lançaram uma aliança para arquitetura eletrônica nacional de robôs incorporados. Esta aliança desenvolve o trabalho do consórcio iniciado em abril de 2026 com a Associação de Robótica de Shenzhen, o Centro de Inovação de Robôs Humanoides de Pequim e a UBTECH. É importante notar que esta notícia diz respeito à integração do stack nacional de SO/barramento/ferramentas no humanoide LimX, e não a uma rodada de financiamento, e inclui testes de arquitetura do produto e segurança.

Popular