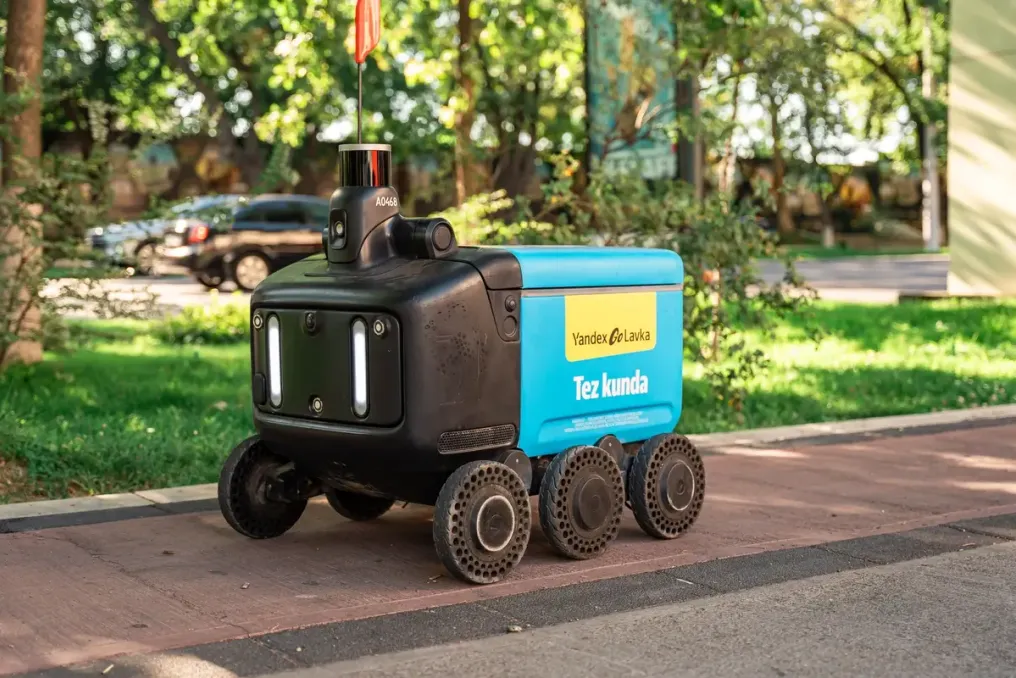
यांडेक्स उज़्बेकिस्तान ने ताशकंद में डिलीवरी रोबोटों का परीक्षण पूरा किया
और पढ़ें
UzDaily
uzdaily.uz

यांडेक्स उज़्बेकिस्तान ने ताशकंद में डिलीवरी रोबोटों का परीक्षण पूरा किया

यांडेक्स उज़्बेकिस्तान कंपनी अपने डिलीवरी रोबोटों के आवश्यक परीक्षण कर रही है और उन्हें ताशकंद के शहरी वातावरण में काम करने के लिए तैयार कर रही है।

इन रोबोटों को दो किलोमीटर तक के मार्गों पर काम करने के लिए डिज़ाइन किया गया है। मार्गों का चयन स्थापित सेवा समय सीमा के भीतर ऑर्डर पहुंचाने की क्षमता पर निर्भर करेगा। ऑर्डर देते समय उपयोगकर्ता मोबाइल एप्लिकेशन में अनुमानित आगमन समय देख सकेंगे।

रोबोट पैदल चलने वालों की गति से चलते हैं और शहर में स्वयं नेविगेट करते हैं। इसके लिए वे लिडार और अल्ट्रासोनिक सेंसर का उपयोग करते हैं। उनकी कंप्यूटिंग प्रणालियाँ आसपास के माहौल के डेटा का विश्लेषण करती हैं, ट्रैफिक लाइट संकेतों को पहचानती हैं और वस्तुओं की गति का पूर्वानुमान लगाती हैं। यह रोबोटों को इष्टतम मार्ग चुनने, बाधाओं से बचने और पैदल यात्री क्रॉसिंग पर सड़कों को पार करने की अनुमति देता है।

प्रत्येक रोबोट छह ड्राइव पहियों से लैस है, जो उसे दस सेंटीमीटर तक की स्पीड ब्रेकर को पार करने और ऊबड़-खाबड़ सतहों पर चलने की क्षमता देता है। यांडेक्स उज़्बेकिस्तान से मिली जानकारी के अनुसार, ये डिवाइस बारिश के मौसम में भी काम कर सकते हैं।

रोबोट अधिकांश सड़क स्थितियों को स्वयं संभालते हैं। असामान्य परिस्थितियों के मामले में, समस्या को हल करने के लिए एक दूरस्थ ऑपरेटर हस्तक्षेप करता है। कंपनी पैदल चलने वालों को उपकरणों को स्वयं उठाने या स्थानांतरित करने से रोकती है। प्रत्येक रोबोट पर स्थित क्यूआर कोड के माध्यम से सहायता सेवा तक पहुंचा जा सकता है।

पायलट चरण पूरा होने के बाद, यांडेक्स उज़्बेकिस्तान रोबोटों की मदद से डिलीवरी का धीरे-धीरे विस्तार करने की योजना बना रही है, अपनी पारिस्थितिकी तंत्र की अन्य सेवाओं को एकीकृत करेगी और इस तकनीक को तृतीय-पक्ष कंपनियों को पेश करेगी।

इस परियोजना के बारे में जनता को जुलाई 2026 में पता चला था, जब रोबोट ताशकंद की सड़कों पर देखे गए थे। उस समय कंपनी ने पुष्टि की थी कि वह यांडेक्स लावका से ऑर्डर डिलीवर करने के लिए परीक्षण कर रही है।
समान कहानियाँ

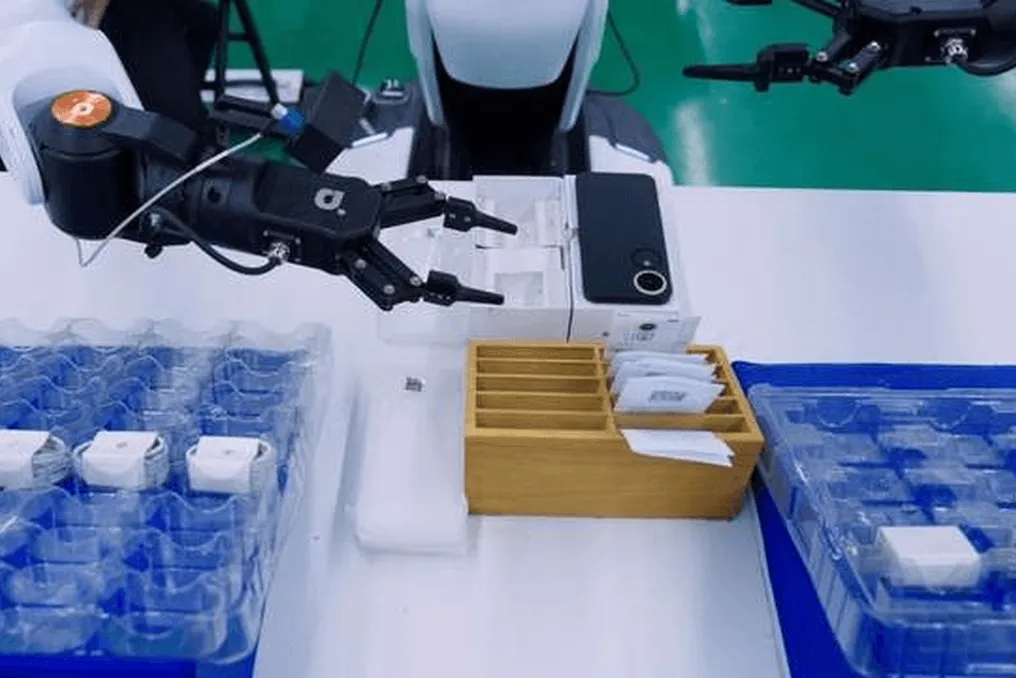
टिंगहुआ, इनफिनिजेंस एआई और एजीआईबॉट के शोधकर्ताओं ने 96 रोबोट्स को सामूहिक अनुभव सिखाया
और पढ़ें
pandaily.com

टिंगहुआ, इनफिनिजेंस एआई और एजीआईबॉट के शोधकर्ताओं ने 96 रोबोट्स को सामूहिक अनुभव सिखाया

टिंगहुआ विश्वविद्यालय, इनफिनिजेंस एआई और एजीआईबॉट के शोधकर्ताओं ने 'सामूहिक अनुभव शिक्षण' (Collective Experience Learning, या CEL) नामक एक प्रशिक्षण दृष्टिकोण प्रस्तुत किया है। यह विधि रोबोटों को मुख्य रूप से मानव प्रदर्शन पर निर्भर रहने के बजाय अन्य रोबोटों की सफलताओं से सीखने की अनुमति देती है।

QbitAI द्वारा 30 अक्टूबर को प्रकाशित एक रिपोर्ट के अनुसार, टीम ने इस पद्धति का परीक्षण 96 वास्तविक रोबोटों के क्लस्टर पर किया। संबंधित वैज्ञानिक लेख arXiv पर संख्या 2610.25736 के तहत उपलब्ध है।

शोधकर्ता जिस मूल समस्या का समाधान कर रहे हैं, वह श्रम संसाधनों से संबंधित है। रोबोट व्यावहारिक अनुभव जमा करके बेहतर होते हैं, लेकिन आज यह अक्सर मनुष्य द्वारा गतिविधियों को बार-बार दोहराने या त्रुटियों को ठीक करने के लिए ऑपरेटर के हस्तक्षेप के माध्यम से प्राप्त किया जाता है। हालांकि सैकड़ों रोबोट तैनात किए जा सकते हैं, योग्य ऑपरेटरों को उसी गति से बढ़ाया नहीं जा सकता है।

CEL का उपयोग करते समय, एक रोबोट द्वारा प्राप्त सफल अनुभव सहेजा और साझा किया जाता है, जिससे किसी कार्य का सामना करने वाले रोबोट को यह सीखने का अवसर मिलता है कि उसके सहकर्मी समान स्थितियों को कैसे हल करते हैं।

कार्य परीक्षण और परिणाम

टीम ने पांच विभिन्न कार्यों का परीक्षण किया, जिनमें घरेलू और विनिर्माण दोनों तरह के कार्य शामिल थे: रंगों को छांटना, कपड़े मोड़ना, फोन चार्ज करना, स्टूल असेंबल करना और फोन पैक करना। दो रोबोटों ने जो प्रशिक्षण में भाग नहीं लिया था, उन्होंने 600 परीक्षण किए, जिसमें 15 विफलताएं हुईं, जिससे कुल सफलता दर 97.5 प्रतिशत रही। सभी पांच कार्यों में सफलता दर छह मानव ऑपरेटरों के औसत से अधिक थी।

विशेष रूप से, फोन पैकेजिंग, जो एक बहु-चरणीय औद्योगिक कार्य है, में सामूहिक शिक्षण लागू करने के बाद सफलता दर 79.2 प्रतिशत से बढ़कर 98.3 प्रतिशत हो गई, और 120 लगातार प्रयासों में केवल दो विफलताएं दर्ज की गईं।

स्केलिंग की प्रवृत्ति पर भी ध्यान दिया गया: वास्तविक प्रशिक्षण समय की मात्रा को बनाए रखते हुए, भाग लेने वाले रोबोटों की संख्या को 16 से बढ़ाकर 96 करने से सफलता दर 86.7 प्रतिशत से बढ़कर 98.3 प्रतिशत हो गई।

सिस्टम के तकनीकी घटक

इस प्रणाली का संचालन दो प्रमुख तत्वों द्वारा किया जाता है। पहला — FATS नामक एक दोष-सहिष्णु अतुल्यकालिक शिक्षण प्रणाली। यह प्रणाली बड़े पैमाने पर सुदृढीकरण शिक्षण RLinf के ओपन प्लेटफॉर्म पर बनाई गई है। रोबोट बाकी का इंतजार किए बिना कार्य पूरा होने के तुरंत बाद अपना अनुभव अपलोड करते हैं, और क्लस्टर तब भी काम करना जारी रखता है, भले ही डिवाइस बंद हो जाएं।

96 रोबोटों के साथ परीक्षण के दौरान, क्लस्टर ने 9,834 एपिसोड एकत्र किए। कुल मिलाकर 30 विफलताओं वाले बाईस रोबोटों का समय नुकसान केवल कुल परिचालन समय का 1.3 प्रतिशत था।

दूसरा घटक — त्रुटि-निर्देशित अनुभव पुनर्प्राप्ति फाइन-ट्यूनिंग (failure-guided experience retrieval fine-tuning, या FERT) नामक एल्गोरिथम। एक मैनिपुलेशन मिनटों तक चल सकता है और इसमें हजारों क्रिया चरण शामिल हो सकते हैं, लेकिन प्रतिक्रिया अक्सर केवल अंतिम सफलता या विफलता तक सीमित होती है। FERT इन दोनों पहलुओं का उपयोग करता है: जब कोई रोबोट कठिनाइयों का सामना करता है, तो वह समान स्थितियों से सफल अनुभव प्राप्त करता है और विशेष रूप से उन उदाहरणों पर शिक्षण केंद्रित करता है।

यह जानकारी इनफिनिजेंस एआई द्वारा प्रदान की गई थी। परिणाम शोध समूह द्वारा प्रस्तुत किए गए हैं और अभी तक स्वतंत्र रूप से सत्यापित नहीं किए गए हैं।

लोकप्रिय