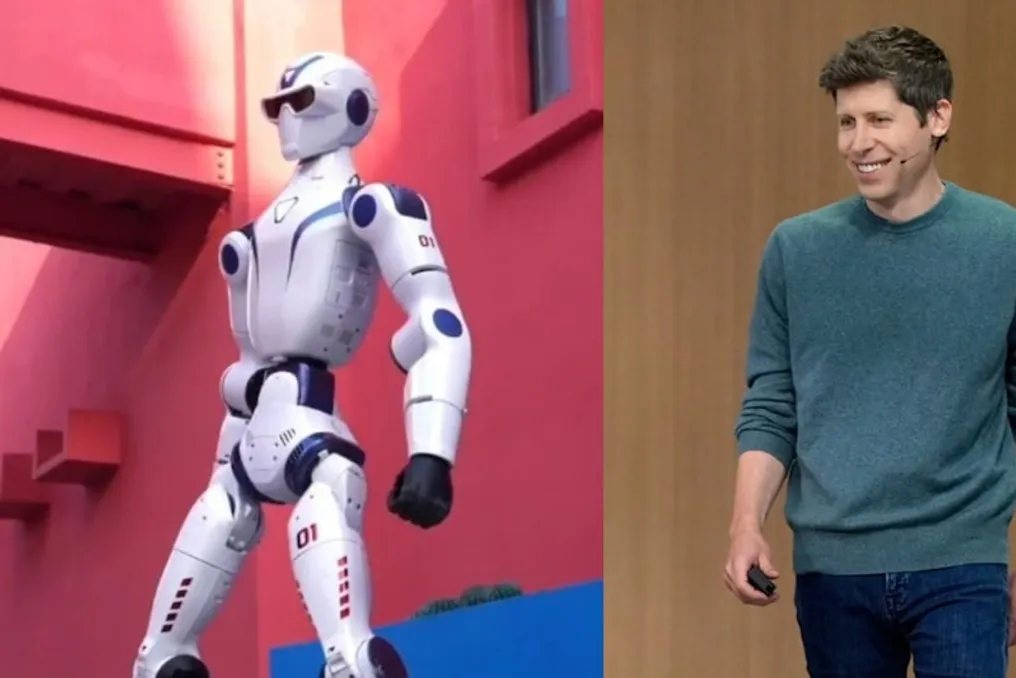
AgiBot ने वर्ष के अंत तक इंजीनियरों और रोबोटों के अनुपात को 1:10 तक कम करने के उद्देश्य से रोबोट के काम को मापने के लिए वर्कन मीट्रिक पेश किया
और पढ़ें
Pandaily
pandaily.com

AgiBot ने वर्ष के अंत तक इंजीनियरों और रोबोटों के अनुपात को 1:10 तक कम करने के उद्देश्य से रोबोट के काम को मापने के लिए वर्कन मीट्रिक पेश किया

शंघाई में 29 अक्टूबर को आयोजित इनोवेशन डे 2026 कार्यक्रम में, AgiBot कंपनी ने कार्यप्रवाहों में रोबोट के वास्तविक योगदान का आकलन करने के लिए एक नई माप इकाई प्रस्तुत की। सह-संस्थापक, अध्यक्ष और तकनीकी निदेशक पेंग झिहुई ने इस इकाई को वर्कन नाम दिया, जिसका अर्थ है कुशल बौद्धिक कार्य घंटे। उन्होंने वर्कन को सक्रिय रोबोटों की संख्या को स्वायत्त कार्य घंटों और आउटपुट दक्षता गुणांक के गुणनफल के रूप में परिभाषित किया।

पेंग ने इस बात पर जोर दिया कि केवल रोबोट के चलने का समय ही मूल्य के बराबर नहीं होता है। उनके अनुसार, यह गारंटी नहीं देता है कि यदि कोई रोबोट आठ घंटे चालू रहता है तो आठ घंटे का मूल्य उत्पन्न होगा, और एक कार्य को सफलतापूर्वक पूरा करने की उच्च सफलता दर का मतलब यह नहीं है कि वह महीने भर मनुष्य की तरह स्थिर रूप से काम कर पाएगा। वर्कन का उद्देश्य वास्तविक परिस्थितियों में रोबोट द्वारा प्रदान किए गए टिकाऊ और उपयोगी श्रम के बारे में सवाल का जवाब देना है, न कि प्रदर्शन विनिर्देशों के बारे में।

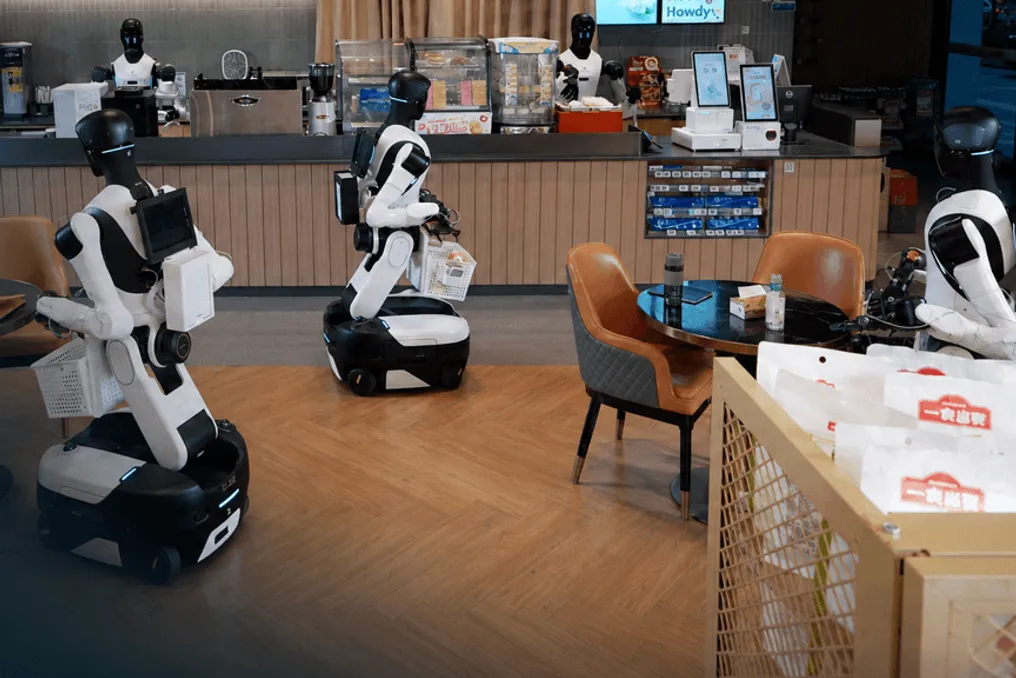
AgiBot ने तीन कार्यान्वयनों से डेटा साझा किया। चेंगदू में कुआनचाई गली में ग्राहकों की सेवा करने वाले चार रोबोटों ने 310 घंटे काम किया और 744 वर्कन उत्पन्न किए। लॉन्गचीर फैक्ट्री की उत्पादन लाइन पर लोडिंग और अनलोडिंग करने वाले आठ रोबोटों ने 528 घंटे काम किया और 2956.8 वर्कन दिए। गुआंगझोउ मेट्रो में सुरक्षा क्षेत्र के माध्यम से यात्रियों का मार्गदर्शन करने वाले 120 रोबोटों ने 240 घंटे काम किया और 14,400 वर्कन प्रदान किए। हालांकि, कंपनी ने अभी तक दक्षता गुणांक को परिभाषित करने के लिए कोई सर्वमान्य मानक स्थापित नहीं किया है, जैसे मानव हस्तक्षेप, रखरखाव या डाउनटाइम को कैसे ध्यान में रखा जाए।

एक महत्वपूर्ण पहलू लोगों को कार्य चक्र से हटाना था। सितंबर में, AgiBot ने हेनचिन में चिमेलोंग स्पेसशिप पार्क के 100 से अधिक स्थानों पर 300 से अधिक रोबोट तैनात किए ताकि आगंतुकों के लिए पर्यटन, शतरंज और टेबल टेनिस जैसे खेल और अन्य कार्यक्रम आयोजित किए जा सकें। वर्तमान में वहां लगभग 500 रोबोट नियमित रूप से काम कर रहे हैं, और कंपनी वर्ष के अंत तक इस संख्या को 1000 तक बढ़ाने की योजना बना रही है।

साझेदार वांग चुआंग ने उल्लेख किया कि शुरू में लगभग हर रोबोट के लिए एक समर्पित इंजीनियर की आवश्यकता थी। चूंकि बच्चे रोबोटों के साथ बातचीत कर रहे थे और खेल के नियमों का उल्लंघन कर रहे थे, इसलिए रोबोटों और इंजीनियरों का अनुपात 1:1 से बढ़कर 3:1 हो गया। कंपनी का लक्ष्य इस वर्ष के अंत तक 10:1 का अनुपात प्राप्त करना है, और अगले वर्ष 20:1 का। उनके अनुसार, इस अनुपात पर, ग्राहक को इस कार्य के लिए कर्मियों पर केवल लगभग 5 प्रतिशत अधिक बजट की आवश्यकता होगी।

नेतृत्व ने मौजूदा सीमाओं को स्वीकार किया। वांग ने बताया कि नई WITA-OMNI इंटरैक्शन मॉडल को बड़े रोबोट पार्कों के साथ काम करते समय स्थिरता और संगति के मामले में अभी भी सुधार की आवश्यकता है। सह-संस्थापक याओ माओकिंग ने कहा कि चीनी कारखानों में 10,000 से अधिक रोबोटों का दीर्घकालिक स्थिर संचालन एक प्रमुख उद्योग उपलब्धि होगी। पेंग ने जोड़ा कि अंतिम उपभोक्ता रोबोट बनाने की क्षमता में उतनी दिलचस्पी नहीं रखते हैं, जितनी वे उसकी эксплуатации का खर्च उठा सकते हैं। उनके विचार में, मापने योग्य परिणाम और परिचालन लागत में कमी के बिना, प्रत्येक बेचे गए रोबोट को अभी भी अपने पर्यवेक्षक की आवश्यकता होगी।
समान कहानियाँ

टिंगहुआ, इनफिनिजेंस एआई और एजीआईबॉट के शोधकर्ताओं ने 96 रोबोट्स को सामूहिक अनुभव सिखाया
और पढ़ें
pandaily.com

टिंगहुआ, इनफिनिजेंस एआई और एजीआईबॉट के शोधकर्ताओं ने 96 रोबोट्स को सामूहिक अनुभव सिखाया

टिंगहुआ विश्वविद्यालय, इनफिनिजेंस एआई और एजीआईबॉट के शोधकर्ताओं ने 'सामूहिक अनुभव शिक्षण' (Collective Experience Learning, या CEL) नामक एक प्रशिक्षण दृष्टिकोण प्रस्तुत किया है। यह विधि रोबोटों को मुख्य रूप से मानव प्रदर्शन पर निर्भर रहने के बजाय अन्य रोबोटों की सफलताओं से सीखने की अनुमति देती है।

QbitAI द्वारा 30 अक्टूबर को प्रकाशित एक रिपोर्ट के अनुसार, टीम ने इस पद्धति का परीक्षण 96 वास्तविक रोबोटों के क्लस्टर पर किया। संबंधित वैज्ञानिक लेख arXiv पर संख्या 2610.25736 के तहत उपलब्ध है।

शोधकर्ता जिस मूल समस्या का समाधान कर रहे हैं, वह श्रम संसाधनों से संबंधित है। रोबोट व्यावहारिक अनुभव जमा करके बेहतर होते हैं, लेकिन आज यह अक्सर मनुष्य द्वारा गतिविधियों को बार-बार दोहराने या त्रुटियों को ठीक करने के लिए ऑपरेटर के हस्तक्षेप के माध्यम से प्राप्त किया जाता है। हालांकि सैकड़ों रोबोट तैनात किए जा सकते हैं, योग्य ऑपरेटरों को उसी गति से बढ़ाया नहीं जा सकता है।

CEL का उपयोग करते समय, एक रोबोट द्वारा प्राप्त सफल अनुभव सहेजा और साझा किया जाता है, जिससे किसी कार्य का सामना करने वाले रोबोट को यह सीखने का अवसर मिलता है कि उसके सहकर्मी समान स्थितियों को कैसे हल करते हैं।

कार्य परीक्षण और परिणाम

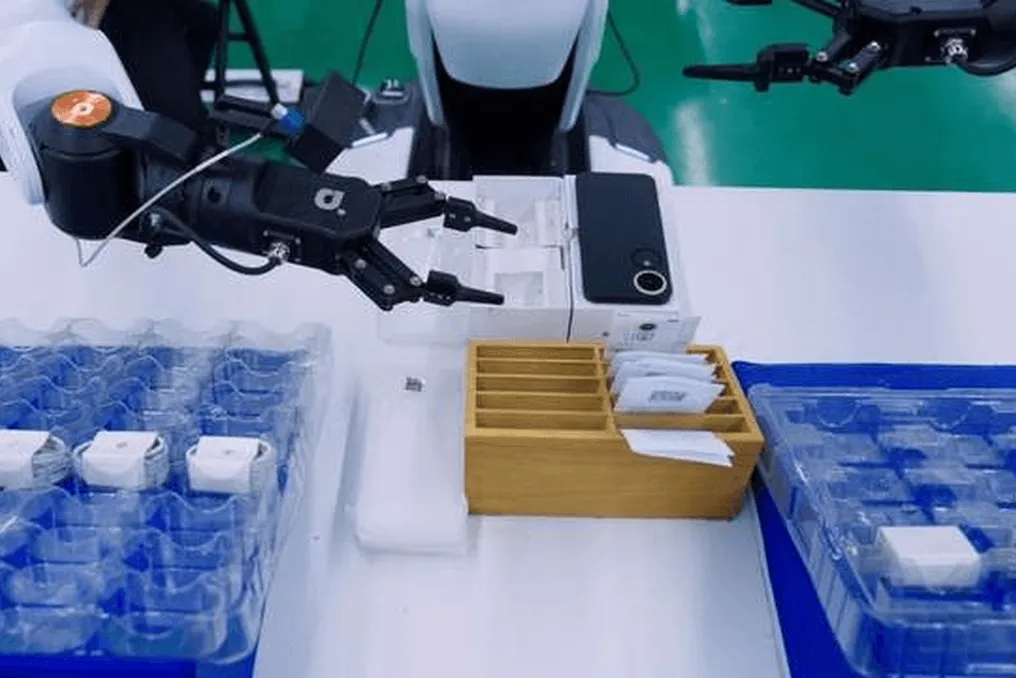
टीम ने पांच विभिन्न कार्यों का परीक्षण किया, जिनमें घरेलू और विनिर्माण दोनों तरह के कार्य शामिल थे: रंगों को छांटना, कपड़े मोड़ना, फोन चार्ज करना, स्टूल असेंबल करना और फोन पैक करना। दो रोबोटों ने जो प्रशिक्षण में भाग नहीं लिया था, उन्होंने 600 परीक्षण किए, जिसमें 15 विफलताएं हुईं, जिससे कुल सफलता दर 97.5 प्रतिशत रही। सभी पांच कार्यों में सफलता दर छह मानव ऑपरेटरों के औसत से अधिक थी।

विशेष रूप से, फोन पैकेजिंग, जो एक बहु-चरणीय औद्योगिक कार्य है, में सामूहिक शिक्षण लागू करने के बाद सफलता दर 79.2 प्रतिशत से बढ़कर 98.3 प्रतिशत हो गई, और 120 लगातार प्रयासों में केवल दो विफलताएं दर्ज की गईं।

स्केलिंग की प्रवृत्ति पर भी ध्यान दिया गया: वास्तविक प्रशिक्षण समय की मात्रा को बनाए रखते हुए, भाग लेने वाले रोबोटों की संख्या को 16 से बढ़ाकर 96 करने से सफलता दर 86.7 प्रतिशत से बढ़कर 98.3 प्रतिशत हो गई।

सिस्टम के तकनीकी घटक

इस प्रणाली का संचालन दो प्रमुख तत्वों द्वारा किया जाता है। पहला — FATS नामक एक दोष-सहिष्णु अतुल्यकालिक शिक्षण प्रणाली। यह प्रणाली बड़े पैमाने पर सुदृढीकरण शिक्षण RLinf के ओपन प्लेटफॉर्म पर बनाई गई है। रोबोट बाकी का इंतजार किए बिना कार्य पूरा होने के तुरंत बाद अपना अनुभव अपलोड करते हैं, और क्लस्टर तब भी काम करना जारी रखता है, भले ही डिवाइस बंद हो जाएं।

96 रोबोटों के साथ परीक्षण के दौरान, क्लस्टर ने 9,834 एपिसोड एकत्र किए। कुल मिलाकर 30 विफलताओं वाले बाईस रोबोटों का समय नुकसान केवल कुल परिचालन समय का 1.3 प्रतिशत था।

दूसरा घटक — त्रुटि-निर्देशित अनुभव पुनर्प्राप्ति फाइन-ट्यूनिंग (failure-guided experience retrieval fine-tuning, या FERT) नामक एल्गोरिथम। एक मैनिपुलेशन मिनटों तक चल सकता है और इसमें हजारों क्रिया चरण शामिल हो सकते हैं, लेकिन प्रतिक्रिया अक्सर केवल अंतिम सफलता या विफलता तक सीमित होती है। FERT इन दोनों पहलुओं का उपयोग करता है: जब कोई रोबोट कठिनाइयों का सामना करता है, तो वह समान स्थितियों से सफल अनुभव प्राप्त करता है और विशेष रूप से उन उदाहरणों पर शिक्षण केंद्रित करता है।

यह जानकारी इनफिनिजेंस एआई द्वारा प्रदान की गई थी। परिणाम शोध समूह द्वारा प्रस्तुत किए गए हैं और अभी तक स्वतंत्र रूप से सत्यापित नहीं किए गए हैं।

AgiBot का Genie Master सिस्टम रोबोट्स को स्टोर में काम करते समय त्रुटियों का स्वयं निदान करने की अनुमति देता है।
और पढ़ें
pandaily.com

AgiBot का Genie Master सिस्टम रोबोट्स को स्टोर में काम करते समय त्रुटियों का स्वयं निदान करने की अनुमति देता है।

AgiBot ने Genie Master प्रस्तुत किया है - एक मूर्त एजेंट फ्रेमवर्क जो रोबोटों को इंजीनियरों द्वारा पुन: प्रशिक्षण की प्रतीक्षा करने के बजाय परिनियोजन के बाद लगातार बेहतर होने की अनुमति देता है। कंपनी का दावा है कि इस फ्रेमवर्क का उपयोग करने वाले G2 रोबोट वास्तविक घर के पास के स्टोर में तैयार व्यंजनों को पैक करने, वस्तुओं का चयन करने और अलमारियों को भरने जैसे कार्य करते हुए काम कर रहे थे, साथ ही प्रशिक्षण प्रक्रिया में मानव हस्तक्षेप के बिना अपनी विफलता मोड की पहचान और समाधान भी कर रहे थे।

AgiBot प्राप्त परिणाम को अवधारणा के पहले प्रमाण के रूप में वर्णित करता है जिसे वे भौतिक RSI, या मूर्त पुनरावर्ती आत्म-सुधार कहते हैं, सिमुलेशन और प्रयोगशाला स्थितियों से बाहर। प्रस्तुति में प्रस्तुत उदाहरणों में से एक यह था कि रोबोट बार-बार शेल्फ पर एक छोटे हुक को चूक रहा था क्योंकि मूल्य टैग कैमरे के सिर से दृश्य को अवरुद्ध कर रहा था। अपने निष्पादन लॉग का विश्लेषण करने के बाद, एजेंट ने समस्या की पहचान की, दृष्टिकोण बदल दिया, हुक की स्थिति की पुष्टि करने के लिए कलाई कैमरे को करीब लाने के लिए बाएं हाथ का उपयोग किया, फिर दाहिने हाथ से वस्तु उठाई और भविष्य के उपयोग के लिए इस सुधार को सहेजा।

यह फ्रेमवर्क मूर्त निष्पादन प्रोटोकॉल (EEP) पर आधारित है - एजेंट और रोबोट के बीच एक एकीकृत इंटरफ़ेस। इसमें चार घटक शामिल हैं: क्षमताओं का इंटरफ़ेस, जो एजेंट को बताता है कि रोबोट क्या कर सकता है; मार्गदर्शन इंटरफ़ेस, जो कार्रवाई नीति को स्थानिक संकेतों, ऑब्जेक्ट संदर्भों और विस्तृत निर्देशों को पारित करता है; फीडबैक इंटरफ़ेस, जो भौतिक परिणाम के बारे में सूचित करता है; और निरंतरता इंटरफ़ेस, जो पूरे रोबोट बेड़े के भीतर प्रगति और कार्य निर्भरताओं को ट्रैक करता है, जिससे ब्रेक के बाद काम फिर से शुरू या पुन: योजना बनाई जा सकती है।

जब कार्य लगातार विफल होते हैं या धीरे-धीरे किए जाते हैं, तो एजेंट स्टोर में कम व्यस्त घंटों के दौरान लक्षित अभ्यास की योजना बनाता है। सुधार दो दिशाओं में होता है। RSI, जो मॉडल भार को प्रभावित नहीं करता है, दैनिक सफलता और विफलता विश्लेषण का उपयोग करके संकेत, मेमोरी और निष्पादन नियमों को परिष्कृत करता है ताकि ऐसी चीज़ बनाई जा सके जिसकी टीम त्रुटि लॉगबुक से तुलना करती है। RSI नीति स्वायत्त रन, मानव हस्तक्षेप और पुनर्प्राप्ति के मामलों से डेटा एकत्र करती है, उसे फ़िल्टर और पुन: भारित करती है, और फिर पर्यवेक्षित शिक्षण, अनुकरण या सुदृढीकरण का उपयोग करके मूल कार्रवाई नीति को पुनः प्रशिक्षित करती है। AgiBot बताता है कि दूसरा ट्रैक अभी भी मानव हस्तक्षेप और मॉडल प्रशिक्षण डेटा का उपयोग करता है, इसलिए मनुष्य पूरी तरह से बाहर नहीं किए जाते हैं।

Genie Master AgiBot की AI WAVE रिलीज़ श्रृंखला का चौथा तत्व है, जो 22 अक्टूबर को शुरू हुई थी। कंपनी के प्रकाशित कार्यक्रम के अनुसार, अगला बिंदु 28 अक्टूबर को आंतरिक भौतिक इंजन के साथ Genie Sim सिमुलेशन प्लेटफॉर्म का अद्यतन होगा, जिसे विकृत वस्तुओं का अनुकरण करने के लिए डिज़ाइन किया गया है, जो AgiBot के अनुसार जटिल कार्यों में वास्तविक और अनुकरण किए गए परिणामों के बीच 95% से अधिक संगति प्राप्त करता है। लेखन के समय कोई विस्तृत जानकारी प्रकाशित नहीं की गई थी।

सार्वजनिक परीक्षण 2 और 3 नवंबर को निर्धारित है, जब छह G2 रोबोट घर के पास के स्टोर में 24 घंटे वास्तविक समय में काम करेंगे, जिसमें दोपहर और रात के भोजन के चरम घंटों, रात की पाली और नाश्ते की तैयारी को कवर किया जाएगा।

OpenAI मानव सदृश रोबोट विकसित करेगी; पहला प्रदर्शन 2027 में अपेक्षित
और पढ़ें
www.aajtak.in

OpenAI मानव सदृश रोबोट विकसित करेगी; पहला प्रदर्शन 2027 में अपेक्षित

ChatGPT बनाने वाली कंपनी OpenAI एक और बड़े पैमाने की परियोजना पर काम करने की योजना बना रही है - मनुष्यों के समान दिखने वाले रोबोट का विकास। विशेष ध्यान न केवल इन रोबोटों की गतिशीलता पर दिया जा रहा है, बल्कि उनके आसपास के वातावरण को समझने और कार्य करने की क्षमता पर भी दिया जा रहा है।

OpenAI के सीईओ, सैम ऑल्टमैन ने रोबोट के प्रदर्शन के संबंध में संकेत दिए हैं। इस रोबोट की क्षमताओं और इसके आने की समय-सीमा पर सवाल उठता है।

पहला प्रदर्शन 2027 में संभव

रिपोर्ट के अनुसार, सैम ऑल्टमैन ने बताया कि OpenAI अपने मानव-सदृश रोबोट का प्रदर्शन 2027 में प्रस्तुत कर सकती है। हालांकि, कंपनी ने अभी तक रिलीज की तारीख, कीमत या रोबोट की विशेषताओं के बारे में पूरी जानकारी जारी नहीं की है, और इसका मतलब यह नहीं है कि यह ठीक 2027 में बिक्री के लिए उपलब्ध होगा।

यह सवाल स्वाभाविक रूप से उठता है कि मशीनों के पहले से मौजूद होने के बावजूद मानव सदृश रोबोट बनाने की आवश्यकता क्यों है। आधुनिक घर, कार्यालय और कारखाने मानव शरीर रचना को ध्यान में रखकर डिज़ाइन किए गए हैं। एक रोबोट जिसकी संरचना मानव जैसी होगी, वह ऐसे वातावरण में अधिक आसानी से कार्य कर पाएगा।

हालांकि, केवल मानव शरीर बनाना पर्याप्त नहीं है। रोबोट में अपने आस-पास हो रही चीजों का विश्लेषण करने और अगले कार्यों के बारे में निर्णय लेने की क्षमता होनी चाहिए।

रोबोट का दिमाग सबसे महत्वपूर्ण होगा

OpenAI की मुख्य ताकत इसकी कृत्रिम बुद्धिमत्ता प्रौद्योगिकियों में निहित है। कंपनी इस तकनीक का उपयोग रोबोट में बुद्धिमत्ता लाने के लिए करने की योजना बना रही है। उदाहरण के लिए, यदि रोबोट को कोई वस्तु उठाने का काम सौंपा जाता है, तो उसे पहले उस वस्तु को पहचानना होगा, यह समझना होगा कि उसे कैसे उठाना है, और फिर काम पूरा करना होगा। इस प्रकार, महत्वपूर्ण केवल पूर्व-निर्धारित आदेशों का पालन करना नहीं होगा, बल्कि वर्तमान स्थिति की समझ के आधार पर निर्णय लेने की रोबोट की क्षमता होगी।

टेस्ला से प्रतिस्पर्धा?

OpenAI एकमात्र ऐसी कंपनी नहीं है जो मानव सदृश रोबोट की दौड़ में भाग ले रही है। एलोन मस्क के नेतृत्व वाली टेस्ला भी अपने ऑप्टिमस रोबोट पर काम कर रही है। अन्य कंपनियां भी इस तकनीक को आगे बढ़ा रही हैं।

फिलहाल, OpenAI रोबोट के बारे में पूरी जानकारी उपलब्ध नहीं है। यह देखना बाकी है कि कंपनी 2027 में क्या प्रदर्शित करती है और उसका रोबोट वास्तविक दुनिया में कितनी प्रभावी ढंग से काम कर पाएगा।

लोकप्रिय