क्या मंगल ग्रह से अज्ञात जीवों को पृथ्वी पर लाया जा सकता है?
और पढ़ें
Olhar Digital
olhardigital.com.br

क्या मंगल ग्रह से अज्ञात जीवों को पृथ्वी पर लाया जा सकता है?

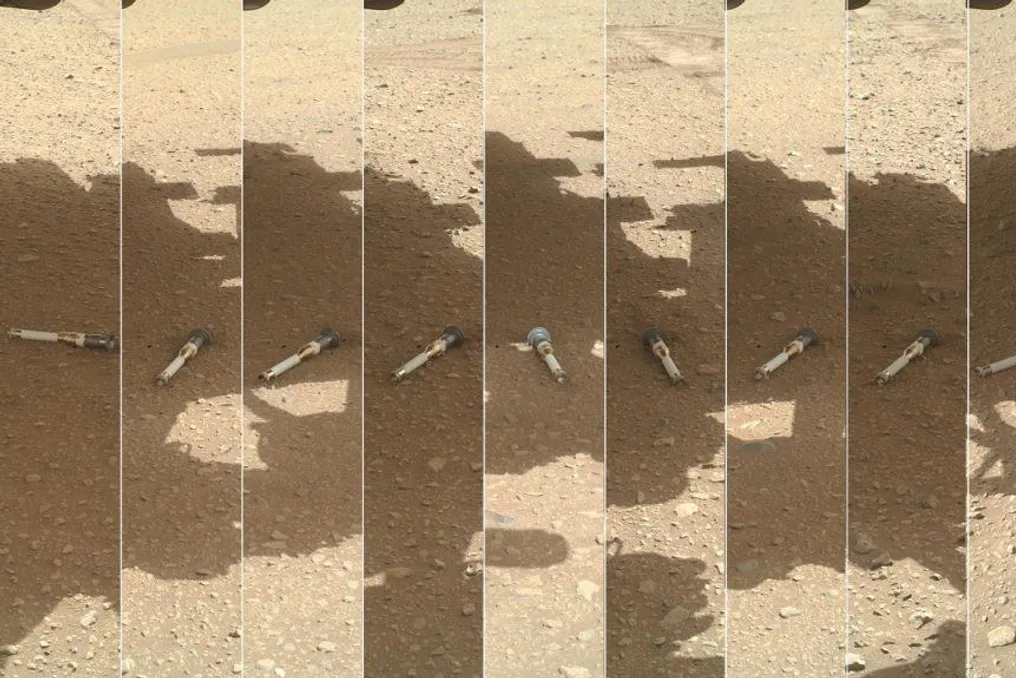
मंगल ग्रह पर जीवन के संकेतों की खोज आंशिक रूप से उन विश्लेषणों पर निर्भर करती है जो केवल पृथ्वी पर उच्च सटीकता के साथ किए जा सकते हैं। नासा के पर्सिवियरेंस रोवर द्वारा एकत्र किए गए नमूनों को लाल ग्रह की सतह पर ट्यूबों में संग्रहीत किया गया है। हालांकि, उनका प्रत्यावर्तन तकनीकी कठिनाइयों, उच्च लागत और सामग्री के संदूषण को रोकने और पृथ्वी की जीवमंडल की रक्षा के लिए सख्त प्रोटोकॉल से जुड़ा हुआ है।

नासा द्वारा यूरोपीय अंतरिक्ष एजेंसी (ईएसए) के सहयोग से विकसित मंगल नमूना वापसी मिशन (Mars Sample Return) की प्रारंभिक योजना में पर्सिवियरेंस द्वारा छोड़ी गई ट्यूबों को इकट्ठा करना और उन्हें लैंडिंग मॉड्यूल तक पहुंचाना शामिल था। एक विकल्प के रूप में, दो हेलीकॉप्टर, जो रोबोटिक मैनिपुलेटर से लैस हैं, सीधे सतह से नमूने ले सकते थे। एक छोटी रॉकेट कैप्सूल को मंगल की कक्षा में भेजती, जहां से यूरोपीय अंतरिक्ष यान द्वारा उसे पकड़ा और पृथ्वी पर ले जाया जाता। शुरू में 2033 में डिलीवरी का अनुमान लगाया गया था।

हालांकि, परियोजना तकनीकी समस्याओं, देरी और बढ़ती लागतों से जूझ रही है। इन बाधाओं के कारण, नासा ने मिशन की मूल वास्तुकला को निलंबित कर दिया है और निजी क्षेत्र के प्रस्तावों सहित अधिक किफायती विकल्पों का मूल्यांकन करना शुरू कर दिया है। नतीजतन, वापसी की समयरेखा संशोधित की गई है और अब नई रणनीति के निर्धारण पर निर्भर करती है।

जब संयुक्त राज्य अमेरिका अपनी योजनाओं की समीक्षा कर रहा है, तो चीन तियानवेन-3 मिशन विकसित कर रहा है, जिसका उद्देश्य 2031 तक मंगल सामग्री को पृथ्वी पर लाना है। चीन राष्ट्रीय अंतरिक्ष प्रशासन (CNSA) अपनी स्वयं की तकनीकों का उपयोग करके नमूनों के संग्रह और वापसी की योजना बना रहा है। यदि समय सारिणी का पालन किया जाता है, तो देश अमेरिकी-यूरोपीय मिशन की तुलना में पहले मंगल से सामग्री ला पाएगा।

नमूना वापसी की चिंता केवल जीवन के संकेतों का पता लगाने की संभावना तक ही सीमित नहीं है। वैज्ञानिकों को यह भी सुनिश्चित करने की आवश्यकता है कि परिवहन के दौरान सामग्री दूषित न हो और इसका पृथ्वी पर आगमन जैविक जोखिम प्रस्तुत न करे।

कॉस्मिक रिसर्च कमेटी (COSPAR) की ग्रह संरक्षण नीति पृथ्वी और अन्य खगोलीय पिंडों के बीच संदूषण को कम करने के लिए अंतरराष्ट्रीय दिशानिर्देश स्थापित करती है। एक समस्या 'प्रत्यक्ष संदूषण' है, जो तब होता है जब पृथ्वी के जीव बाहरी वातावरण में स्थानांतरित होते हैं। विपरीत प्रक्रिया, जिसे 'वापसी संदूषण' कहा जाता है, में यह संभावना शामिल है कि बाहरी सामग्री पृथ्वी पर जीव या जैविक एजेंट ला सकती है।

मंगल के मामले में, यात्रा का सामना करने और पृथ्वी के जीवमंडल के लिए परिणाम पैदा करने में सक्षम सूक्ष्मजीवों के अस्तित्व की परिकल्पना को सुरक्षा प्रोटोकॉल में ध्यान में रखा जाना चाहिए, लेकिन नमूनों में मंगल जीवन के अस्तित्व का कोई प्रमाण नहीं है। जैविक जोखिम को मानव स्वास्थ्य के लिए पुष्टि किए गए खतरे के साथ भ्रमित नहीं किया जाना चाहिए।

ओल्हार डिजिटल को दिए गए साक्षात्कार में, साओ पाउलो विश्वविद्यालय (USP) के इंस्टीट्यूट ऑफ जियोसाइंसेज के एस्ट्रोबायोलॉजिस्ट और प्रोफेसर ऑफ जियोबायोलॉजी, डगलस गैलेंट ने कहा कि वह किसी भी मंगल जीव के पृथ्वी के लिए जैविक खतरा होने के जोखिम को बहुत कम मानते हैं। उनके विचार में, घबराने का कोई कारण नहीं है, हालांकि पारिस्थितिक परिणामों की संभावना के लिए वैज्ञानिक रूप से कठोर दृष्टिकोण की आवश्यकता है।
समान कहानियाँ

रोबोपार्टी ने अपने ह्यूमनॉइड रोबोट RP1 का सोर्स कोड जारी किया, जिसमें यांत्रिक संरचना और नियंत्रण सॉफ्टवेयर शामिल है
और पढ़ें
pandaily.com

रोबोपार्टी ने अपने ह्यूमनॉइड रोबोट RP1 का सोर्स कोड जारी किया, जिसमें यांत्रिक संरचना और नियंत्रण सॉफ्टवेयर शामिल है

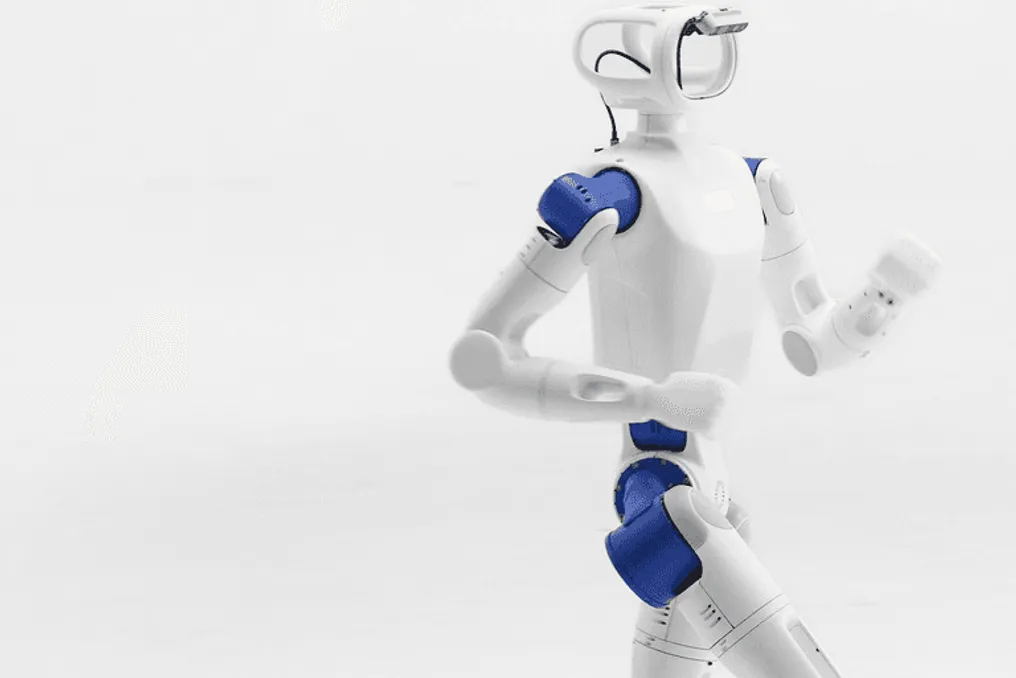
रोबोपार्टी कंपनी ने RP1, एक ह्यूमनॉइड रोबोट जारी किया है, जिसे पूरी तरह से खुला, पूर्ण कार्यात्मक प्लेटफॉर्म बताया गया है। केवल डेवलपमेंट किट (SDK) या कुछ एप्लिकेशन प्रोग्रामिंग इंटरफेस (API) प्रदान करने के बजाय, कंपनी विकास श्रृंखला की सभी सामग्री प्रकाशित करती है: यांत्रिक और विद्युत डिजाइन और कस्टम जॉइंट मॉड्यूल से लेकर फर्मवेयर, रोबोट मॉडल, परिनियोजन और प्रशिक्षण उपकरणों तक। इस परियोजना का विवरण 25 अक्टूबर को तकनीकी दस्तावेज़ीकरण के रूप में प्रस्तुत किया गया था।

रोबोट RP1 की ऊंचाई 135 सेमी है। ओपन संस्करण में 24 सक्रिय डिग्री ऑफ फ्रीडम हैं, जबकि प्रोफेशनल संस्करण 30 डिग्री ऑफ फ्रीडम प्रदान करता है, जिसमें सिर में दो और प्रत्येक हाथ में सात शामिल हैं, जो हेरफेर के लिए अधिक जटिल अनुसंधान के लिए उपयुक्त है। सिर और हाथ के हिस्सों को शिक्षा, वैज्ञानिक अनुसंधान, डेटा संग्रह, पर्यटन या मनोरंजन जैसे विभिन्न उद्देश्यों के लिए बदला जा सकता है। रोबोपार्टी ने रोबोट की लगातार चलने, मानव गति को ट्रैक करने, झटकों से उबरने और गिरने के बाद उठने की क्षमता का प्रदर्शन किया।

हार्डवेयर ROMOMO पर आधारित है, जो रोबोपार्टी का एकीकृत रोटेटिंग जॉइंट मॉड्यूल है। प्रकाशित विनिर्देशों के अनुसार, 48V पावर और CAN-FD संचार का उपयोग करते समय नाममात्र पीक टॉर्क 25 से 160 न्यूटन-मीटर तक भिन्न होता है। ये मॉड्यूल आंतरिक रोटर मोटर्स को प्लेनेटरी रिड्यूसर के साथ जोड़ते हैं, जिससे कम जड़ता वाले रोटर के बदले त्वरित प्रतिक्रिया, कठोरता, ओवरलोड प्रतिरोध और लागत में कमी प्राप्त होती है। RP1 एक अक्ष पर स्थित नहीं कूल्हे के जोड़ और एक समानांतर टखने का उपयोग करता है, जहां दो मोटर टॉर्सियन और रोल दोनों को नियंत्रित करते हैं, और खोखले केबल रूटिंग के साथ माउंटिंग जोड़ों को हटाना आसान बनाती है।

GitHub प्लेटफॉर्म पर RP1 समीक्षा भंडार में यांत्रिक स्रोत फ़ाइलों, इलेक्ट्रॉनिक्स, परीक्षण और असेंबली प्रक्रियाओं, ROMOMO जॉइंट फर्मवेयर और होस्ट टूल के लिए उप-परियोजनाओं के लिंक हैं, साथ ही C++, Python और ROS 2 में SDK के साथ RP Hand नामक एक फुर्तीला हाथ, पूर्ण मशीन परीक्षण और नियंत्रक एप्लिकेशन भी है। भंडार में यांत्रिक CAD मॉडल, योजनाबद्ध, पीसीबी लेआउट, Gerber फाइलें, सामग्री विनिर्देश और हार्डवेयर के लिए असेंबली दस्तावेज़ीकरण सूचीबद्ध हैं, जबकि सिमुलेशन के लिए URDF, MJCF और मेश मॉडल उपलब्ध हैं। मूल लेख में उल्लेख किया गया है कि प्रत्येक रिलीज़ की सटीक मात्रा अलग-अलग भंडारों में जांच की जानी चाहिए।

सॉफ्टवेयर के संबंध में, एम्बेडेड स्टैक मोटर्स, इनर्शिया सेंसर और बैटरी प्रबंधन प्रणाली को एक यूनिफाइड डिवाइस इंटरफ़ेस के माध्यम से जोड़ता है, जो 500 हर्ट्ज पर नियंत्रण और 50 हर्ट्ज पर नीति अद्यतन सुनिश्चित करता है। hhtools नामक एक ओपन-सोर्स मूवमेंट रीमैपिंग टूल मानव गति को रोबोट पर प्रदर्शित करता है, जो जॉइंट सीमाओं और जमीन के संपर्क का पालन करता है। रोबोपार्टी के पार्टीओएस के भीतर बुनियादी विकास प्लेटफॉर्म में आंदोलन परत के हिस्से खुले हैं, जिसमें hhtools, MimicLite और UFO शामिल हैं - व्यवधान और गिरावट से उबरने की परियोजना। इरादे और एजेंट कौशल के ऑर्केस्ट्रेशन को दर्शाने वाले उच्च स्तर अभी भी अनुसंधान चरण में हैं।

रोबोपार्टी ने RP1 के लिए बीटा कार्यक्रम के लिए आवेदन आमंत्रित किए हैं, जो डेवलपर्स और वास्तविक परियोजनाओं वाली टीमों के लिए है जो इस प्लेटफॉर्म पर समस्याओं की रिपोर्ट करने और प्रतिक्रिया प्रदान करने के लिए तैयार हैं।

ओपनएआई एनवीडिया के विकल्प तलाश रही है और गूगल के एआई चिप्स पर विचार कर रही है
और पढ़ें
olhardigital.com.br

ओपनएआई एनवीडिया के विकल्प तलाश रही है और गूगल के एआई चिप्स पर विचार कर रही है

चैटजीपीटी के डेवलपर ओपनएआई, गूगल द्वारा निर्मित आर्टिफिशियल इंटेलिजेंस (एआई) चिप्स को खरीदने की योजना बना रही है, जैसा कि द इन्फॉर्मेशन पोर्टल ने बताया। यह संभावित खरीद एआई बुनियादी ढांचे की प्रतिस्पर्धा के संदर्भ में बड़ी खोज कंपनी द्वारा बनाए गए प्रोसेसर के उपयोग को बढ़ा सकती है।

रिपोर्ट के अनुसार, ओपनएआई पहले से ही 2025 से गूगल की एआई चिप रेंटल सेवाओं का उपयोग कर रही है। यह नई गतिविधि मौजूदा व्यावसायिक साझेदारी में प्रगति का संकेत देगी, हालांकि लेनदेन की लागत, प्रोसेसर की मात्रा या खरीद कार्यक्रम जैसे विवरण अभी तक जारी नहीं किए गए हैं।

रॉयटर्स से संपर्क किए जाने पर, गूगल ने इस मामले पर कोई बयान नहीं दिया, और ओपनएआई ने भी इस मुद्दे पर टिप्पणी करने से इनकार कर दिया।

गूगल के चिप्स की ओपनएआई द्वारा संभावित खरीद यह दर्शाती है कि एआई क्षेत्र में प्रतिद्वंद्विता कॉर्पोरेशनों के बीच वाणिज्यिक समझौतों को असंभव नहीं बनाती है जो एक ही बाजार में प्रतिस्पर्धा करते हैं। गूगल, जो अपने स्वयं के एआई मॉडल बनाता है और इस क्षेत्र के उत्पादों और सेवाओं में ओपनएआई के साथ प्रतिस्पर्धा करता है, अन्य कंपनियों की बुनियादी ढांचे की मांगों को पूरा करने के लिए अपने प्रोसेसर भी प्रदान करता है जिन्हें मॉडल को प्रशिक्षित करने और चलाने के लिए कंप्यूटिंग शक्ति की आवश्यकता होती है।

हालांकि, अब तक दी गई जानकारी किसी संभावित अधिग्रहण की शर्तों का विवरण नहीं देती है, न ही यह बताती है कि ओपनएआई का इरादा अपने वर्तमान उपकरण के हिस्से को बदलना है या केवल अपने प्रोसेसिंग विकल्पों में विविधता लाना है।

लोकप्रिय