जटिल परिस्थितियों, जैसे सबस्टेशन में विश्वसनीय संचालन के लिए, जहां दोषों को चूकना अस्वीकार्य है, ऐसी मशीनों की आवश्यकता होती है जो भौतिक दुनिया की व्याख्या कर सकें। इसके लिए डेटा, सॉफ्टवेयर, परीक्षण बुनियादी ढांचे और हार्डवेयर की आवश्यकता होती है।
बेंगलुरु स्थित कंपनी CaliperAI इन बुनियादी ढांचों को अपने स्वयं के मॉड्यूलर रोबोटिक प्लेटफॉर्म के साथ विकसित कर रही है।
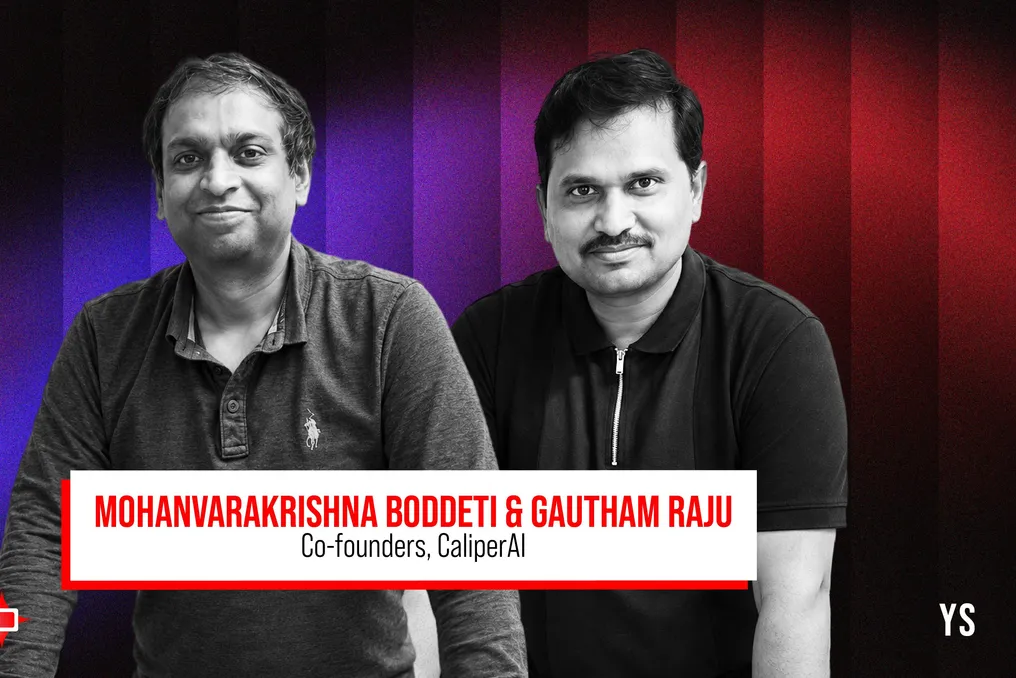
इस स्टार्टअप की स्थापना 2024 में मोहनवरकृष्ण बोडदेति और गौतम राजू ने की थी। शुरू में, कंपनी ने स्वायत्त ड्राइविंग के लिए सॉफ्टवेयर विकास और सत्यापन में कमियों को दूर करने पर ध्यान केंद्रित किया, इससे पहले कि उसने भारी औद्योगिक सुविधाओं के निरीक्षण के लिए भौतिक एआई और ग्राउंड व्हीकल (UGV) तक अपना दायरा बढ़ाया।
संस्थापकों ने विचार को मान्य करने में छह से आठ महीने खर्च किए, जिसके बाद मई 2025 में वे अपनी पिछली नौकरियों से हट गए ताकि पूरी तरह से स्टार्टअप को समर्पित हो सकें। वर्तमान में CaliperAI की टीम में आठ लोग हैं।
कंपनी का नाम सटीकता पर उसके जोर को दर्शाता है। सह-संस्थापक गौतम राजू बताते हैं: 'हम एक ऐसा एआई विकसित करना चाहते थे जो वर्नियर कैलिपर के माप जितना ही सटीक काम करे। हालांकि एआई किसी भी समय विफल हो सकता है, हम अपने विकसित एआई में असाधारण सटीकता प्राप्त करना चाहते हैं।'
CaliperAI ने स्वायत्त ड्राइविंग के क्षेत्र में समस्या के समाधान के साथ शुरुआत की। सॉफ्टवेयर विकास और सत्यापन के उपकरणों की उपलब्धता के बावजूद, संस्थापकों ने एक एकीकृत मंच की आवश्यकता देखी जो उत्पाद विकास और रिलीज के पूरे चक्र का समर्थन कर सके।
सह-संस्थापक मोहनवरकृष्ण बोडदेति जोर देते हैं: 'सॉफ्टवेयर विकास के लिए उपकरण और उसके सत्यापन के लिए अलग-अलग उपकरण मौजूद हैं, लेकिन एक व्यापक बुद्धिमान मंच गायब है जो संपूर्ण विकास और रिलीज चक्र को पूरा कर सके।'
स्टार्टअप ने तीन सॉफ्टवेयर उपकरण बनाए हैं: मल्टीमॉडल सेंसर डेटा एकत्र करने के लिए CaliperCapture; डेवलपर्स को डेटासेट को समझने और व्यवस्थित करने में मदद करने के लिए CaliperOwl; और CaliperGT, जो एआई मॉडल को प्रशिक्षित करने के लिए उपयोग किए जाने वाले ग्राउंड ट्रुथ लेबल उत्पन्न करता है। ये उपकरण मिलकर डेटा तैयारी और स्वायत्त प्रणालियों के सत्यापन से जुड़े मैन्युअल श्रम को कम करने के उद्देश्य से हैं।
बोडदेति का तर्क है: 'हमने भौतिक एआई के एंड-टू-एंड विकास और सत्यापन के लिए एक पूर्ण बुद्धिमान स्टैक बनाया है। इसका उपयोग जरूरी नहीं कि केवल स्वायत्त रोबोटों के लिए किया जाए और यह किसी भी सेंसर का उपयोग करने वाले रोबोट के साथ काम कर सकता है।'
प्लेटफ़ॉर्म डेटा लेबलिंग के कुछ हिस्सों को स्वचालित करने के लिए एजेंट-आधारित और एआई-सहायता प्राप्त वर्कफ़्लो का उपयोग करता है - एक प्रक्रिया जिसमें पारंपरिक रूप से सेंसर रिकॉर्ड में वस्तुओं और स्थितियों की पहचान करने के लिए मनुष्यों की आवश्यकता होती है। लक्ष्य जटिल परिदृश्यों की पहचान करने और उनकी प्रणालियों की प्रतिक्रिया का मूल्यांकन करने में डेवलपर्स की सहायता करते हुए मैन्युअल हस्तक्षेप को कम करना है।
CaliperAI अपने सॉफ्टवेयर अनुभव को ट्रांसफार्मर, पावर लाइनों, क्रेन और बिजली सबस्टेशनों जैसी भारी वस्तुओं के निरीक्षण के लिए डिज़ाइन किए गए UGV बनाने में भी लागू करता है। राजू उच्च वोल्टेज बुनियादी ढांचे के आसपास काम करने के जोखिमों के बारे में कहते हैं: 'यदि आप चाहते हैं कि कोई व्यक्ति इन भारी वस्तुओं की गश्त करे, तो यह उनके लिए असुरक्षित है। हम मनुष्यों को प्रतिस्थापित नहीं करते हैं, बल्कि वहां मदद करते हैं जहां उनके लिए काम करना या घूमना असुरक्षित है।'
रोबोट को एक विशिष्ट कार्य के लिए डिज़ाइन किए गए डिवाइस के बजाय एक कॉन्फ़िगर करने योग्य प्लेटफ़ॉर्म के रूप में विकसित किया जा रहा है। इसकी मॉड्यूलर वास्तुकला वेयरहाउस संचालन, निगरानी, गश्त और विद्युत ग्रिड की निगरानी जैसे अनुप्रयोगों का समर्थन कर सकती है।
CaliperAI रोबोटिक हार्डवेयर में सॉफ्टवेयर पुन: प्रयोज्यता लाने का प्रयास करता है। प्रत्येक कार्य के लिए एक नई मशीन बनाने के बजाय, स्टार्टअप मौजूदा यांत्रिक, सॉफ्टवेयर और एआई घटकों को विभिन्न स्थितियों और आवश्यकताओं के अनुकूल बनाने का इरादा रखता है।
राजू समझाते हैं: 'हम भौतिक एआई को मॉड्यूलर बनाना चाहते हैं। मॉड्यूलर सॉफ्टवेयर के साथ, आप इसे एक बार विकसित करते हैं और कॉन्फ़िगरेशन और आर्किटेक्चर के आधार पर इसका पुन: उपयोग करते हैं। आपको लगातार एक ही कार्यों को फिर से लिखने की आवश्यकता नहीं है। हम इसे हार्डवेयर के लिए दोहराना चाहते हैं।'
राजू कच्छ, गुजरात में एक सौर फार्म का काल्पनिक उदाहरण देते हैं जिसे निगरानी के लिए UGV की आवश्यकता है। रोबोट आयात करने और उसे उस साइट के लिए संशोधित करने के बजाय, CaliperAI एक उपयुक्त कॉन्फ़िगरेशन विकसित करना चाहता है और परीक्षण से तैनाती तक पहुंचने के समय को छोटा करना चाहता है। वह अनुमान लगाते हैं: 'लगभग पांच महीनों में हमें फील्ड परीक्षण पूरा करना होगा। छह महीनों में हम अपने खेत में 100 रोबोट तैनात करने के लिए तैयार होने चाहिए।'
यह समयरेखा कंपनी की अनुमानित विकास प्रक्रिया को दर्शाती है, न कि वर्तमान तैनाती को। CaliperAI स्व-वित्तपोषित है, जिसमें दोनों संस्थापकों ने लगभग 2 करोड़ रुपये का निवेश किया है। स्टार्टअप उपकरण विकास और भौतिक सत्यापन बुनियादी ढांचे, जिसमें ऑफ-रोड और जीपीएस सिग्नल रहित क्षेत्रों में परीक्षण स्थल शामिल हैं, के समर्थन के लिए सीड फंडिंग हासिल करने पर विचार कर रहा है।
राजू निष्कर्ष निकालते हैं: 'हम अपना खुद का हार्डवेयर बनाना चाहते हैं और पूरी श्रृंखला को नियंत्रित करना चाहते हैं, इसे मॉड्यूलर बनाकर। चूंकि यह मॉड्यूलर होगा, इसलिए हम बहुत अधिक लागत प्रभावी हो सकते हैं। अन्यथा, लोग इन रोबोटों का खर्च नहीं उठा पाएंगे।'
CaliperAI को YourStory की Tech30 समूह में शामिल किया गया है - 2026 में भारत के सबसे आशाजनक स्टार्टअप्स का प्रदर्शन, जिसे बेंगलुरु में TechSparks कार्यक्रम में प्रस्तुत किया गया था।