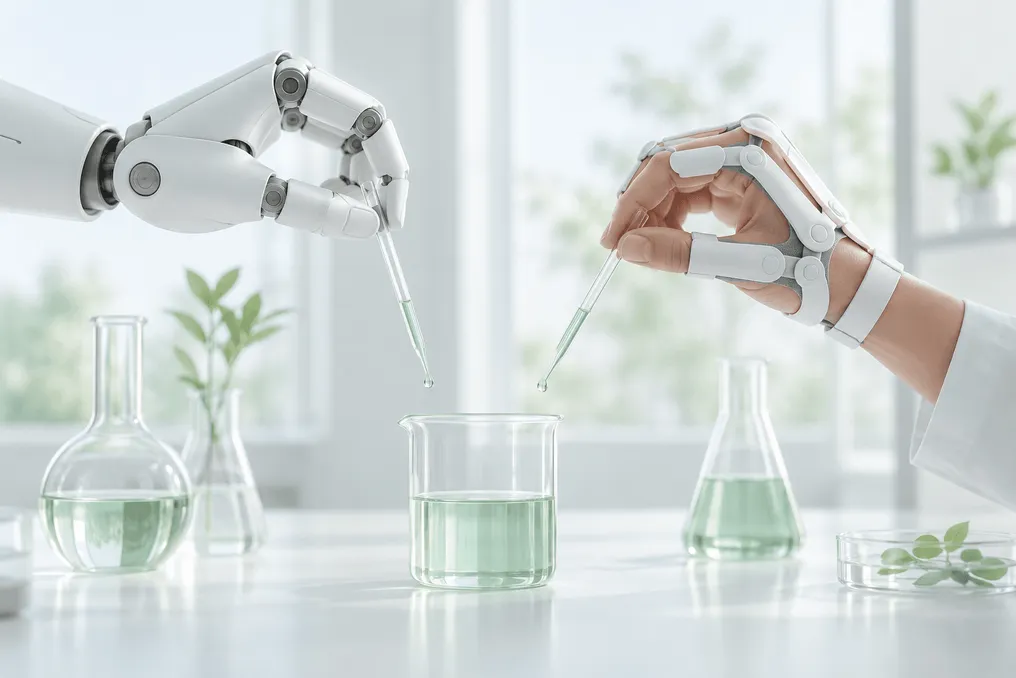
शेन्ज़ेन स्थित कंपनी X Square Robot ने एक फुर्तीले रोबोट द्वारा 24 क्रमिक कार्यों वाले एक पूर्ण मानकीकृत रासायनिक प्रयोग को एक ही निरंतर रन में पूरा करने की क्षमता का प्रदर्शन किया। यह परिणाम एक ऐसी नीति का उपयोग करके प्राप्त किया गया था जिसे विशेष रूप से रोबोट की भागीदारी के बिना एकत्र किए गए डेटा पर प्रशिक्षित किया गया था।
यह प्रदर्शन सितंबर में कंपनी द्वारा प्रस्तुत TwinDEX प्रणाली पर आधारित है। यह प्रणाली डेटा संग्रह के लिए एक पहनने योग्य एक्सोस्केलेटन को कार्यों को निष्पादित करने के लिए उच्च-सटीकता वाले रोबोटिक ग्रिपर के साथ जोड़ती है।
प्रयोग के दौरान, रोबोट ने कई जटिल हेरफेर किए: अभिकर्मक की बोतल खोलना, पतली स्पैचुला से पाउडर लेना, रबर बल्ब के साथ पिपेट को दबाना, तरल पदार्थों और ठोस पदार्थों को स्थानांतरित करना, और डालने की प्रक्रिया को निर्देशित करने के लिए बीकर के पास एक पारभासी कांच की छड़ी को पकड़ना, लगातार उपकरणों को बदलते हुए और दोनों हाथों के समन्वय का प्रबंधन करते हुए।
कंपनी का दावा है कि यह नीति शून्य से विकसित की गई थी, जिसमें रोबोट की किसी भी चरण में किसी हस्तक्षेप या टेलीऑपरेशन के बिना सैकड़ों एपिसोड एकत्र किए गए थे।
तकनीक जो चुनौतियों का समाधान करती है
चीनी तकनीकी संसाधन Leiphone ने उन कार्यों पर ध्यान दिया जिन्हें केवल दृष्टि से हल नहीं किया जा सकता है: ढक्कन को घुमाने के लिए कलाई को घुमाने के बजाय उंगलियों की पार्श्व गति की आवश्यकता होती है; पिपेट को दबाने के लिए संपर्क के बाद बल के समायोजन की आवश्यकता होती है; और पारदर्शी छड़ी को कैमरों द्वारा ट्रैक करना एक कठिनाई है।
मूल अवधारणा लोगों द्वारा डेटा एकत्र करने के तरीके और रोबोटों के कार्य करने के तरीके के बीच के अंतर को समाप्त करना है। दोनों TwinDEX डिवाइसों में तीन उंगलियों का समान विन्यास, नौ डिग्री की स्वतंत्रता और सात सक्रिय जोड़ हैं, साथ ही जोड़ों के समान अक्ष, लिंक के अनुपात, संपर्क सामग्री और समान स्थानों पर स्थित स्पर्श संवेदक हैं, और वे बाहरी रूप से लगभग अविभेद्य हैं।
बहु-दृष्टिकोण कैमरों से छवियां, कलाई की मुद्राएं, उंगली के जोड़ों की स्थिति और उंगली के सिरे के स्पर्श संकेत समय के साथ सिंक्रनाइज़ किए जाते हैं, जिससे पुन: कॉन्फ़िगरेशन की आवश्यकता के बिना रिकॉर्ड की गई उंगली की स्थितियों को सीधे रोबोट से मिलाया जा सकता है। Leiphone रिपोर्ट करता है कि दो हाथों के साथ काम करने के लिए मॉडल निरपेक्ष निर्देशांक के बजाय हाथों की सापेक्ष स्थिति सीखता है, जो इस बात की गारंटी देता है कि समन्वय टेबल या ऑपरेटर बदलने पर भी बना रहता है।
X Square का दावा है कि रोबोट के बिना डेटा पर प्रशिक्षित नीतियों ने मल्टीटास्किंग बेंचमार्क पर उसी दर से सुधार किया जैसे कि टेलीऑपरेटेड डेटा पर प्रशिक्षित नीतियां, एपिसोड दर एपिसोड। कंपनी TwinDEX डेटा संग्रह की दक्षता का मूल्यांकन टेलीऑपरेशन पर 5.3 गुना अधिक करती है, जिसे पांच कार्यों, जिसमें ढक्कन को कसना और सिरिंज का उपयोग शामिल है, पर मापा गया था। चूंकि एक डेटा संग्रह इकाई में एक ऑपरेटर, एक टेबल और एक एक्सोस्केलेटन शामिल होता है, इसलिए डेटा संग्रह कार्यालयों और रसोई में समानांतर में किया जा सकता है।
Leiphone के अनुसार, डेटा पाइपलाइन कंपनी के ओपन-सोर्स मॉडल WALL-OSS का उपयोग करके कार्य करती है और इसे pi0.5 जैसे अन्य बेस मॉडलों के लिए अनुकूलित किया जा सकता है। कंपनी सीमाओं को भी सूचीबद्ध करती है: कार्य एक सीमित वस्तु सेट वाले एक टेबल तक सीमित हैं, एक्सोस्केलेटन में लंबे सत्रों की एर्गोनॉमिक्स का अभी तक अध्ययन नहीं किया गया है, और अधिक जटिल कार्यों के लिए अधिक उंगलियों या जोड़ों की आवश्यकता हो सकती है। तकनीकी लेख तैयारी में है, और X Square खुले वातावरण और लंबी पूंछ वाले कार्यों पर डेटा संग्रह का विस्तार करने की योजना बना रहा है।